רובוטי NVIDIA מרכיבים תאי בדיקה של GB300 בעזרת צינורות עבודה קלאסיים ו-AI מותאם
מעבדת הרובוטיקה של NVIDIA בסיאטל, יחד עם צוות Isaac, לימדה רובוטים להרכיב תאי בדיקה של GB300. צינורות עבודה קלאסיים ו-AI מותאם השיגו יותר מ-95% הצלחה בהרכבת busbar.
רובוטים מרכיבים תאי בדיקה של GB300
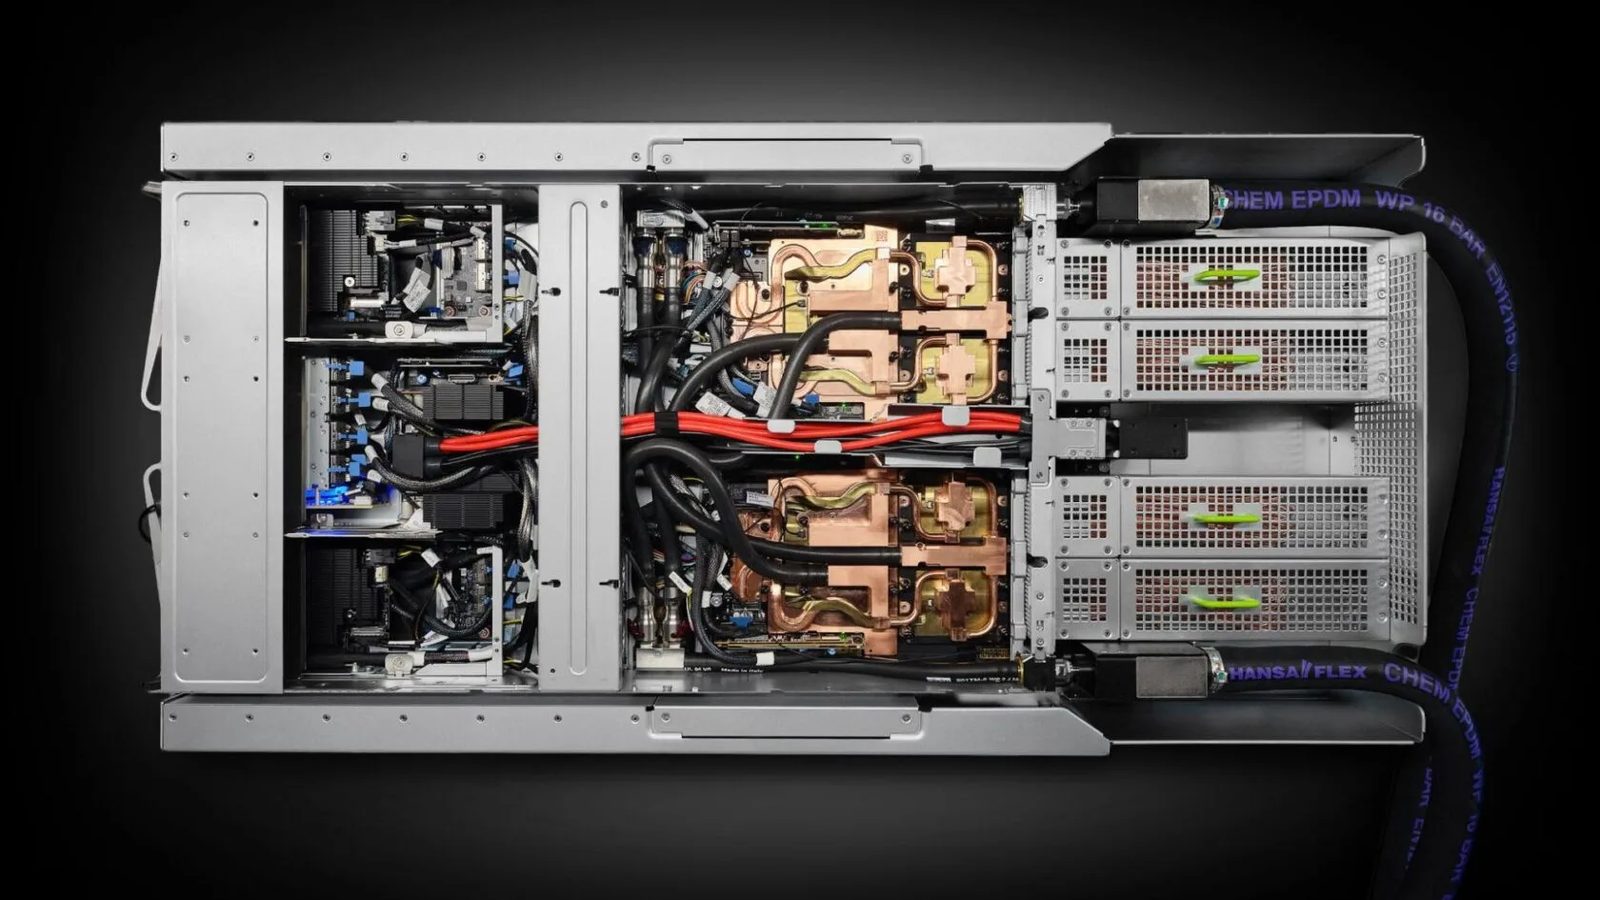
מעבדת הרובוטיקה של NVIDIA בסיאטל, יחד עם צוות ההנדסה של NVIDIA Isaac, פיתחה מערכות רובוטיות שמרכיבות תאי בדיקה של GB300. תאים אלה בודקים מודולי חישוב של GB300 לפני שליחה. יחד עם צוות הפעלות של NVIDIA והיצרן הקבלני Foxconn, הצוות עבד על שתי משימות: הרכבת busbar והכנסת מחברים רבים. היצרנים קבעו 99,5% הצלחה וזמן מחזור גבוה פי שניים לפחות מעובדים מוסמכים: 124 שניות להרכבת busbar ו-72 שניות לארבעת המחברים. הצוות מתאר זאת כאחת הבעיות הקשות ביותר שהמעבדה פתרה בתשע שנים, וכמקרה חדש של פרדוקס Moravec, שבו מיומנות אנושית נותרת קשה במיוחד לאוטומציה.
צינור עבודה קלאסי ניצח בהרכבת busbar
להרכבת busbar הצוות בנה צינור עבודה מודולרי ולא למידה end-to-end. בחישה השתמש ב-NVIDIA FoundationPose עם הערכת בטחון רב-תצותי כדי לתקן טעויות פוזיציה גדולות. תכנון איחד חילול waypoint מהיר עם פרימיטיבים לעקומת Lissajous, ואיכות מגע נשלטה על ידי בקר עכבה בדרגת יעילות גבוהה עם דימוף אוטומטי ופיצוי אינרציאלי. שלוש זרועות חילקו את העבודה: Flexiv Rizon 4S הצבה מצלמה, שנייה הכניסה limit fixture ו-busbar ולקחה clamp, ו-Universal Robots UR10e עם מחליף OnRobot סובבה 16 ברגים. המערכת השיגה מעל 95% הצלחה, אך זמן המחזור המלא של 160 שניות עדיין עולה על 124 שניות, והמכשול העיקרי הוא היפוך ברגים ברצף.
AI מותאם ועיצוב מכני למחברים
הכנסת מחברים רבים דרשה הרמת מחברים על שני כבלים גדולים ושני כבלים קטנים והכנסתם למארזים צמודים. אחיזת כבל עם סגמנציה של SAM3 הייתה כמעט מושלמת, אך הערכת פוזיציה גנרלית נכשלה על מחברים קטנים ללא טקסט, וגם למידת חיקוי end-to-end עם ACT או מדינויות diffusion לא עברה, כי כבלים דפורמביליים ניתנים למניפולציה רק בכמות מוגבלת. הצוות כינה זאת “שיעור קשה הפוך”, שבו קנה המידה של הנתונים בלתי אפשרי פיזית. כתגובה הם בנו DOPER, מסגרת הערכת פוזיציה מותאמת, שאומנת על רינדורי CAD סינתטיים וכוונה על פסבדו-תוויות של שחזורי רשתות עצביות תלת-ממדיות, ופועלת ב-30 Hz או מהר יותר. טבית 3D מותאמת עם אצבעות מגע רב-תכליתיות מנעה תנועת חלקים בזמן מגע, מה שהפך פוזיות אחיזה לחוזרות ללא חיישני מגע. מדינויות ההכנסה אומנה מראש ב-NVIDIA Isaac Lab עם למידה מועצמת sim-to-real וכוונה בעולם האמיתי עם אימון נותר בשיטת SPARR, כולל כוח ומומנט.
תשתית ופרספקטיבות
העבודה נעשתה על שירותי רובוטיקה מכולים ועל מערכת התזמורת TALOS, שמתזמנת מתכננים, פרימיטיבים ובקרים בזמן אמת בתדירות מעל 500 Hz על זרועות של Franka, Flexiv, Universal Robots ו-SO-101. לפי הצוות, בעת פרסום המאמר הם מתקרבים במהירות לספני היצרן, והתוצאות מעוררות ספק לגבי היכן למידה end-to-end עדיפה על מחסנים מודולריים. לדעת הצוות, בקרה בדרגת יעילות גבוהה ועיצוב מכני עדיין כלים בשימוש נמוך בהוראת רובוטים.
מקורות: Nvidia Dev
SiTech — פיתוח אתרים בכוח ה-AI
אנחנו בונים אתרים מהירים ומודרניים ומשלבים AI בתהליכי עבודה אמיתיים. יש לכם פרויקט או שאלה? נשמח לעזור.