باحثون من Stanford وCaltech يربطون GPT-6 Astra مباشرة بروبوت يهتم بمطبخ لا يعرفه
طوّر باحثون من Stanford وCaltech نظام HomeBody: روبوت Unitree G1 البشري الشكل بقيادة GPT-6 Astra يتنقل ويستكشف مطبخاً غير مألوف وينظفه ويسحب أدوات من الأدراج. الروبوت يستكشف الغرفة أولاً ولا يحتاج تدريباً خاصاً بالبيئة.
طوّر باحثون من Stanford وCaltech نظام HomeBody، الذي يتيح لروبوت Unitree G1 البشري الشكل التنقل بشكل مستقل في مطبخ غير مألوف وترتيبه وإخراج الأدوات من الأدراج. وتأتي قرارات الروبوت من GPT-6 Astra، الذي يعمل كنموذج بصري-لغوي قابل للتبديل لا كجزء من منظومة روبوتات تقليدية مدرَّبة بكثافة.
والسؤال الأساسي للمشروع: هل ما زال الروبوت البشري الشكل بحاجة إلى طبقة تحكم مدرَّبة منفصلة بين التفكير العالي ومهاراته الحركية، أم أن نموذجاً بهذا المستوى قادر أصلاً على إدارة هذه المهارات مباشرة؟
من دون طبقة تحكم مدرَّبة
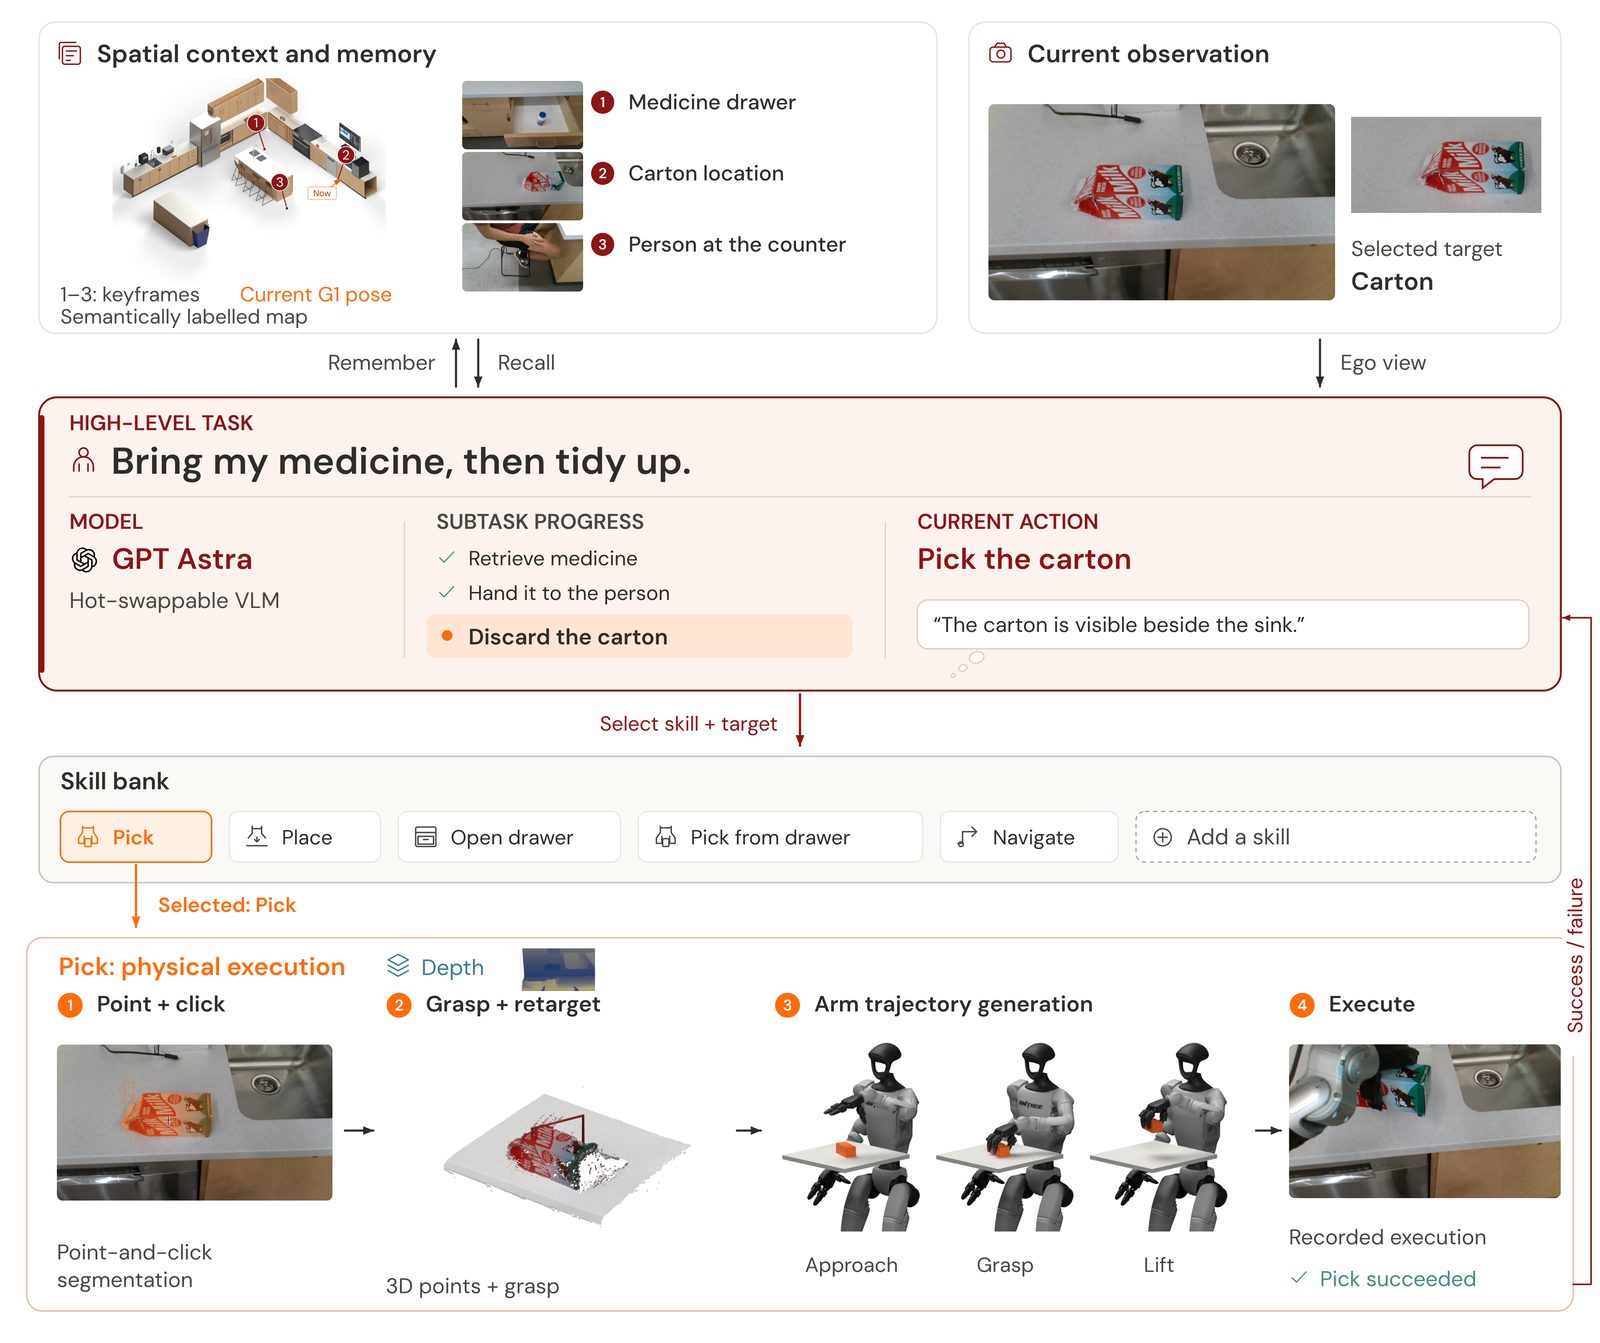
تتكوّن منظومة الاستقلالية المعتادة من ثلاثة أجزاء: يفسّر System 2 (VLM) الملاحظات والتعليمات، ويولّد System 1 (VLA) المدرَّب الأوامر، وينفّذ System 0 الحركة. ويحذف HomeBody الحلقة الوسطى: فيستدعي النموذج البصري-اللغوي القابل للتبديل، وهو هنا GPT Astra، مكتبة مهارات قابلة للتوسيع للإمساك والتنقل وفتح الأدراج مباشرة.
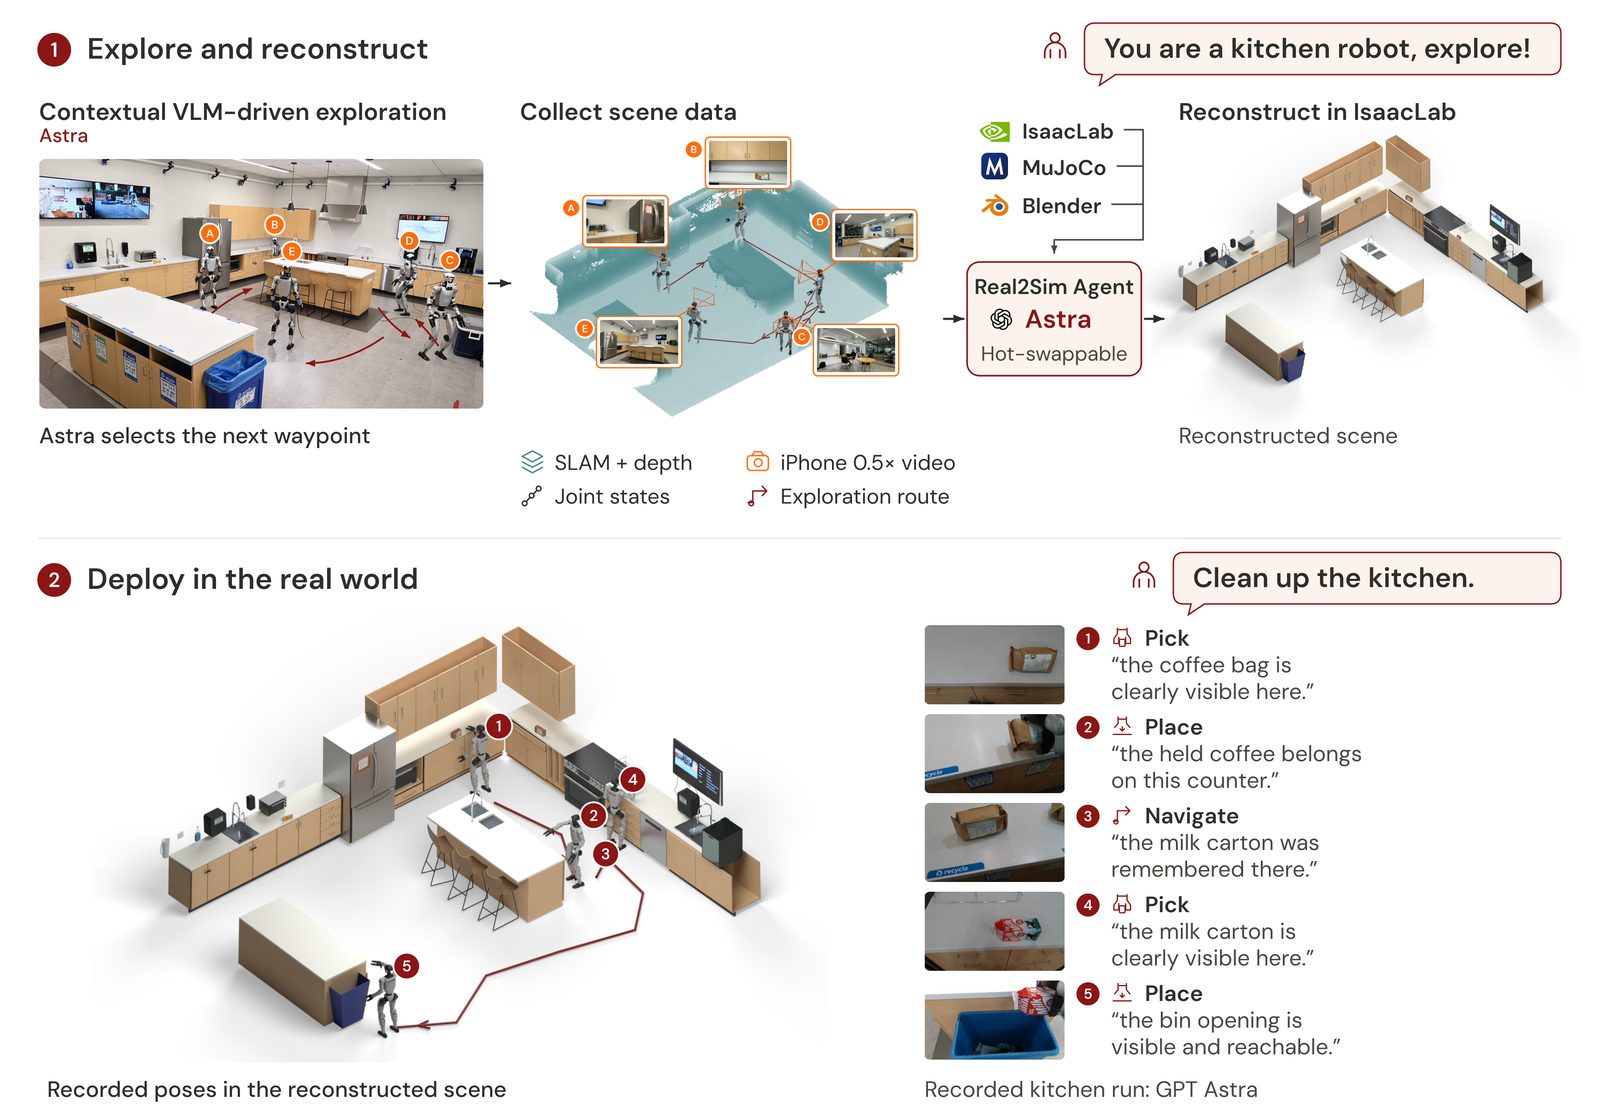
يستكشف الروبوت الغرفة قبل أن يبدأ: يجمع ملاحظات الكاميرا وهندسة SLAM المقيسة وأوضاع المفاصل ونقاط المسار المختارة. وعلى هذه البيانات يُبنى إعادة بناء Real2Sim: توأم رقمي للمطبخ في Isaac Sim من NVIDIA، مع تحديد موقع الروبوت عبر Super Odometry ومحاذاة خريطته بالمحاكاة عبر تسجيل ICP. وتُخزَّن الأشياء ومواقعها في ذاكرة مكانية ضمن إطار إحداثيات مشترك، ما يتيح للروبوت العثور عليها حتى بعد خروجها من مجال رؤيته.
مهام طويلة وتصحيح ذاتي
في مهمة مثل "نظّف المطبخ" يخطّط النموذج اللغوي كل خطوة ويراجع قراره التالي عندما تفشل حركة أو انتقال. وفي مطبخ لم يره من قبل، نظّف الروبوت G1 بقيادة GPT Astra الغرفة بأكملها وجلب شيئاً يتذكّره بناءً على طلب غير محدّد، من دون بيانات تدريب خاصة بالبيئة ومن دون تدريب إضافي للسياسة.
القيود ومسألة السلامة
يذكر الباحثون قيوداً حقيقية: زمن استجابة Astra، وسخونة محركات السيرفو في الأصابع، والتكلفة الحسابية العالية. الكود متاح على GitHub. وأظهرت اختبارات سابقة تحسّناً كبيراً في التفكير المكاني للنموذج، فيما رصد تقييم منفصل مشكلات في السلامة عندما يتحكم Astra بروبوت. وكانت OpenAI قد أعلنت خططاً للعودة إلى الروبوتات، بما في ذلك للاستخدام الشخصي. ومؤلفو الورقة هم Gio Huh وCayden Gu وTakara E. Truong وC. Karen Liu وGuy Tevet.
SiTech — تطوير ويب مدعوم بالذكاء الاصطناعي
نبني مواقع سريعة وعصرية وندمج الذكاء الاصطناعي في سير عمل الشركات. لديك مشروع أو سؤال؟ يسعدنا مساعدتك.