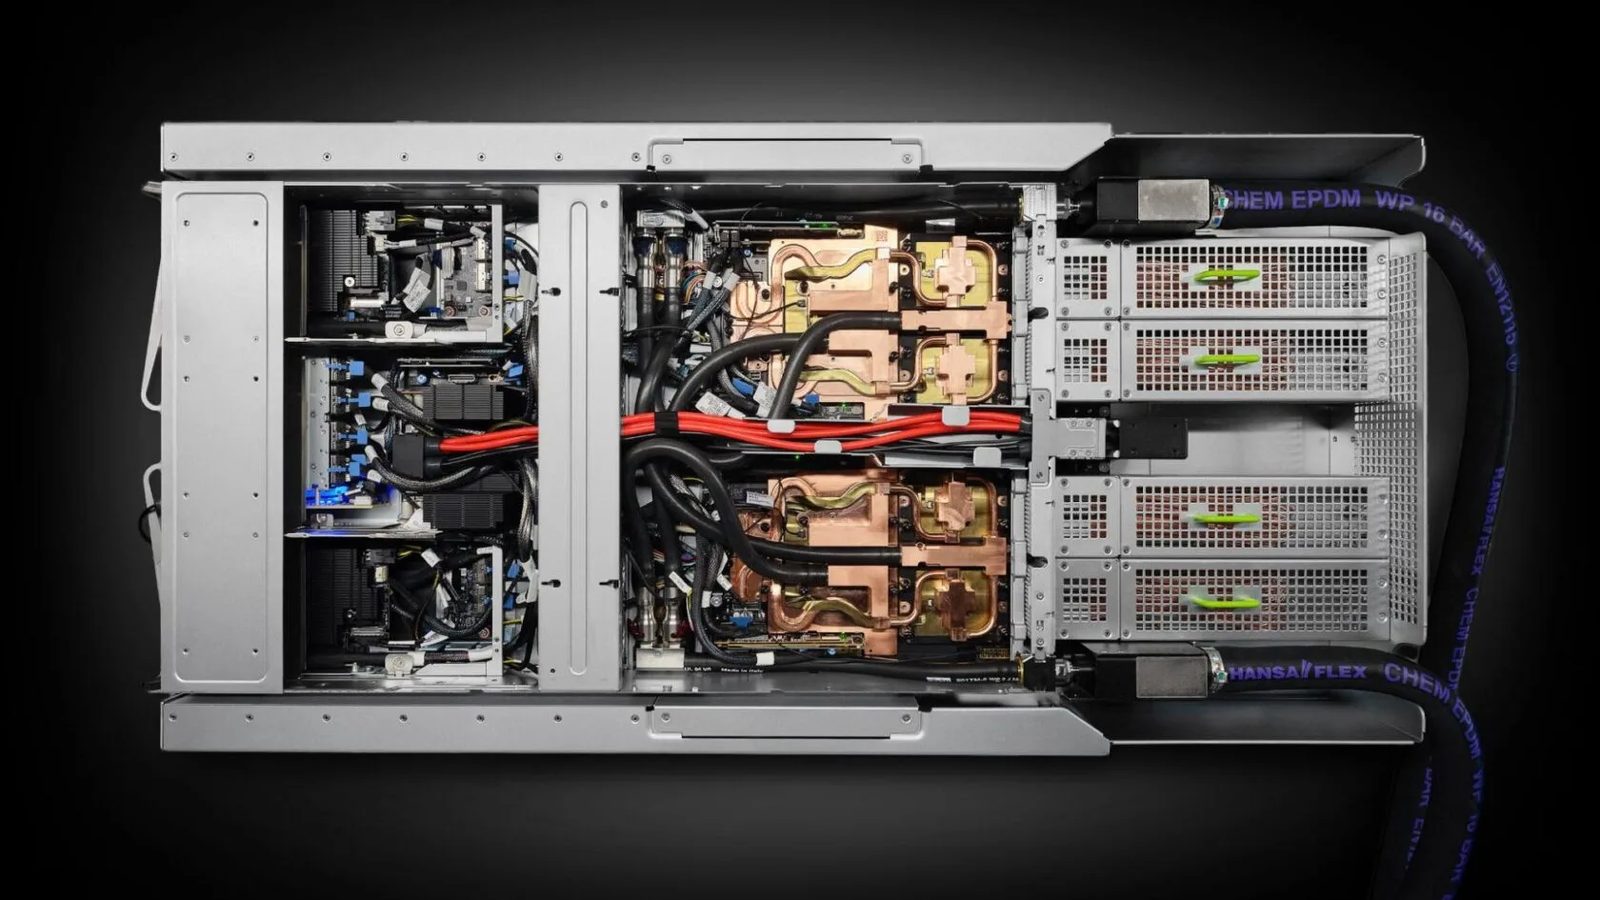
روبوتات NVIDIA تُركّب خلايا اختبار GB300 بخطوط أنابيب كلاسيكية وذكاء اصطناعي متخصص
علّم مختبر روبوتيات NVIDIA في سياتل وفريق Isaac الروبوتات تجميع خلايا اختبار GB300. حققت خطوط الأنابيب الكلاسيكية والذكاء الاصطناعي المتخصص نجاحاً يتجاوز 95% في تجميع busbar.
الروبوتات تعيد تجميع خلايا اختبار GB300
طوّر مختبر روبوتيات NVIDIA في سياتل، بالتعاون مع فريق هندسة NVIDIA Isaac، أنظمة روبوتية تُركّب خلايا اختبار GB300. تُستخدم هذه الخلايا للتحقق من وحدات الحوسبة GB300 قبل شحنها. عمل الفريق مع فريق عمليات NVIDIA والمقاول المصنّع Foxconn على مهمتين: تجميع busbar وتركيب موصلات متعددة. وضع المصنّعون معدل نجاح 99,5% ووقت دورة لا يتجاوز ضعف وقت العمال المؤهلين، وتحديداً 124 ثانية لتجميع busbar و72 ثانية للموصلات الأربعة جميعها. يصف الفريق هذا العمل بأنه واحدة من أصعب المشاكل التي حلها المختبر على مدى تسع سنوات، وكحالة جديدة من مفارقة Moravec، حيث تظل براعة الإنسان صعبة الأتمتة بشكل خاص.
خط الأنابيب الكلاسيكي يتفوق في تجميع busbar
لتجميع busbar، بنى الفريق خط أنابيب معيارياً وليس نظام تعلم end-to-end. استخدم الإدراك NVIDIA FoundationPose مع تقدير ثقة متعدد المشاهد لتصحيح أخطاء الوضع الكبيرة. جمع التخطيط بين توليد waypoint السريع مع بدائيات معالجة منحنى Lissajous، بينما أدار التلامس متحكم معاوقة عالي الكفاءة بتصميم تخميد تلقائي وتعويض قصور. توزعت المهمة على ثلاثة أذرع: واحد Flexiv Rizon 4S يضع الكاميرا، وآخر يُدخل limit fixture وbusbar ويُمسك clamp، بينما Universal Robots UR10e بفك OnRobot يدور 16 برغياً. حقق النظام نجاحاً يتجاوز 95%، رغم أن زمن الدورة الكامل البالغ 160 ثانية لا يزال يتجاوز الهدف البالغ 124 ثانية، وأن العائق الرئيسي هو الشد المتتابع المتسلسل للبراغي.
ذكاء اصطناعي متخصص وتصميم ميكانيكي للموصلات
عند تركيب موصلات متعددة، كان من الضروري رفع موصل مربكابلين كبيرين وكابلين صغيرين وإدخاله في حجرات متباعدة بشكل وثيق. كان الإمساك بالكابل بتجزئة SAM3 شبه مثالي، لكن تقدير الوضع العام فشل على الموصلات الصغيرة بلا نسيج، ولم ينجح التعلم التقليدي end-to-end بـ ACT أو سياسات diffusion أيضاً، لأن معالجة الكابلات القابلة للتشوه لم تكن ممكنة إلا بكمية محدودة. أسما الفريق هذا "درساً قاسياً عكسياً"، حيث يكون حجم البيانات غير قابل للتحقيق فيزيائياً. كبديل، بنوا DOPER، إطار متخصص لتقدير الوضع، مدرّب على عروض CAD تركيبية ومحسّن على مستويات كاذبة لإعادة البناء العصبي 3D، ويعمل بتردد 30 Hz أو أسرع. قالب 3D مُعدّل بأصابع قبضة متعددة الوظائف قيّد حركة الجزء أثناء التلامس، مما جعل أوضاع الإمساك قابلة للتكرار دون حساسات لمسية. درّبت سياسات الإدخال مسبقاً في NVIDIA Isaac Lab بتعلم معزز sim-to-real وحُسّنت في العالم الحقيقي بالتدريب المتبقي بطريقة SPARR، مع إدخال القوة والعزم.
البنية التحتية والآفاق
جرى العمل على خدمات روبوتيات محاوية ونظام تنسيق TALOS، الذي يخطط ويدير البدائيات والمتحكمات في الوقت الفعلي، بشكل متتابع في دورات بتردد يتجاوز 500 Hz على أذرع Franka وFlexiv وUniversal Robots وSO-101. وفقاً للفريق، عند نشر الورقة كانوا يقتربون بسرعة من المؤشرات القصوى للمصنّع، وتتحدى النتائج الافتراضات حول أين يتفوق التعلم end-to-end على المكدسات المعيارية. في رأي الفريق، يظل التحكم عالي الكفاءة والتصميم الميكانيكي أدوات أقل استخداماً في تعليم الروبوتات.
المصادر: Nvidia Dev
SiTech — تطوير ويب مدعوم بالذكاء الاصطناعي
نبني مواقع سريعة وعصرية وندمج الذكاء الاصطناعي في سير عمل الشركات. لديك مشروع أو سؤال؟ يسعدنا مساعدتك.