NVIDIA Warp və MJWarp: bir GPU-da 2048 paralel robot simulyasiyası
NVIDIA, State of Simulation for Physical AI seriyasının ikinci məqaləsini dərc edib. Məqalə uyğun MuJoCo modellərini bir GPU-da 2048 paralel simulyasiya aləminə köçürən MuJoCo Warp-ı təsvir edir.
NVIDIA, State of Simulation for Physical AI seriyasının ikinci məqaləsini dərc edib. Məqalə NVIDIA Warp nüvə çərçivəsi üzərində qurulmuş MuJoCo fizikasının GPU tətbiqi olan MuJoCo Warp-ı (MJWarp) təsvir edir. Nümunədə SO-101 robot qolu adi CPU axınından bir GPU-da 2048 paralel simulyasiya aləminə keçirilir. Müəlliflərə görə, əsas sual artıq bir aləmin nə qədər sürətli irəlilədiyi deyil, eyni anda neçə aləmin irəlilədiyidir.
Warp yüksək məhsuldarlıqlı, GPU ilə sürətləndirilmiş nüvələr yazmaq üçün Python çərçivəsidir. Tərtibatçılar statik tipli nüvələri Python-la yazır; Warp onları CPU və ya CUDA üçün kompilyasiya edir və nəticəni keşləyir. Çərçivə JIT kompilyasiya və CUDA Graphs sayəsində CUDA səviyyəli sürət, hazır vektor, matris, kvaternion və hash grid strukturları, həmçinin DLPack interfeysli diferensiallanan nüvələr təklif edir; beləliklə simulyasiya təlim dövrünün içinə yerləşdirilə bilər.
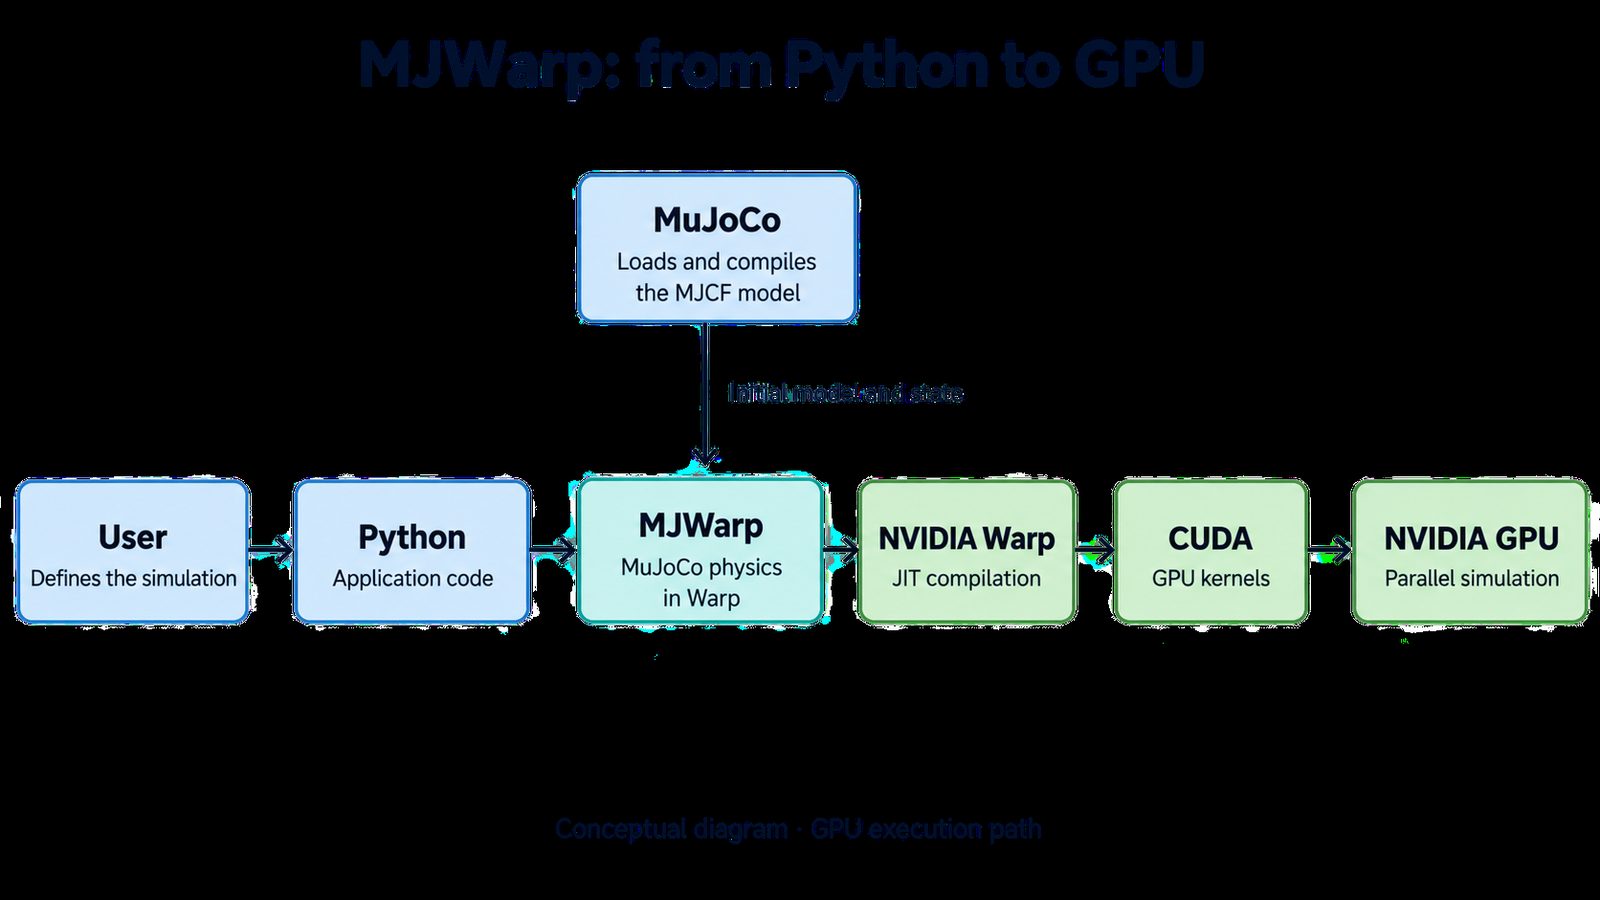
MJWarp fizikanı necə qruplaşdırır
MJWarp model formatını saxlayır: MJCF faylı MuJoCo-da yüklənir, mjw.put_model onu qurğuya köçürür və bir mjw.step çağırışı müstəqil aləmlərin bütün partiyasını irəli aparır. Tutumu dörd parametr müəyyən edir: nworld paralel mühitlərin sayı, nconmax hər aləm üçün gözlənilən təmaslar, naconmax təyin edildikdə üstünlük daşıyan qlobal təmas həddi və njmax hər aləm üçün məhdudiyyət tavanı. Qazanc bir aləmin gecikməsi deyil, ümumi məhsuldarlıqdır; bu da təkrarlanan təlim və geniş seçmə üçün uyğundur.
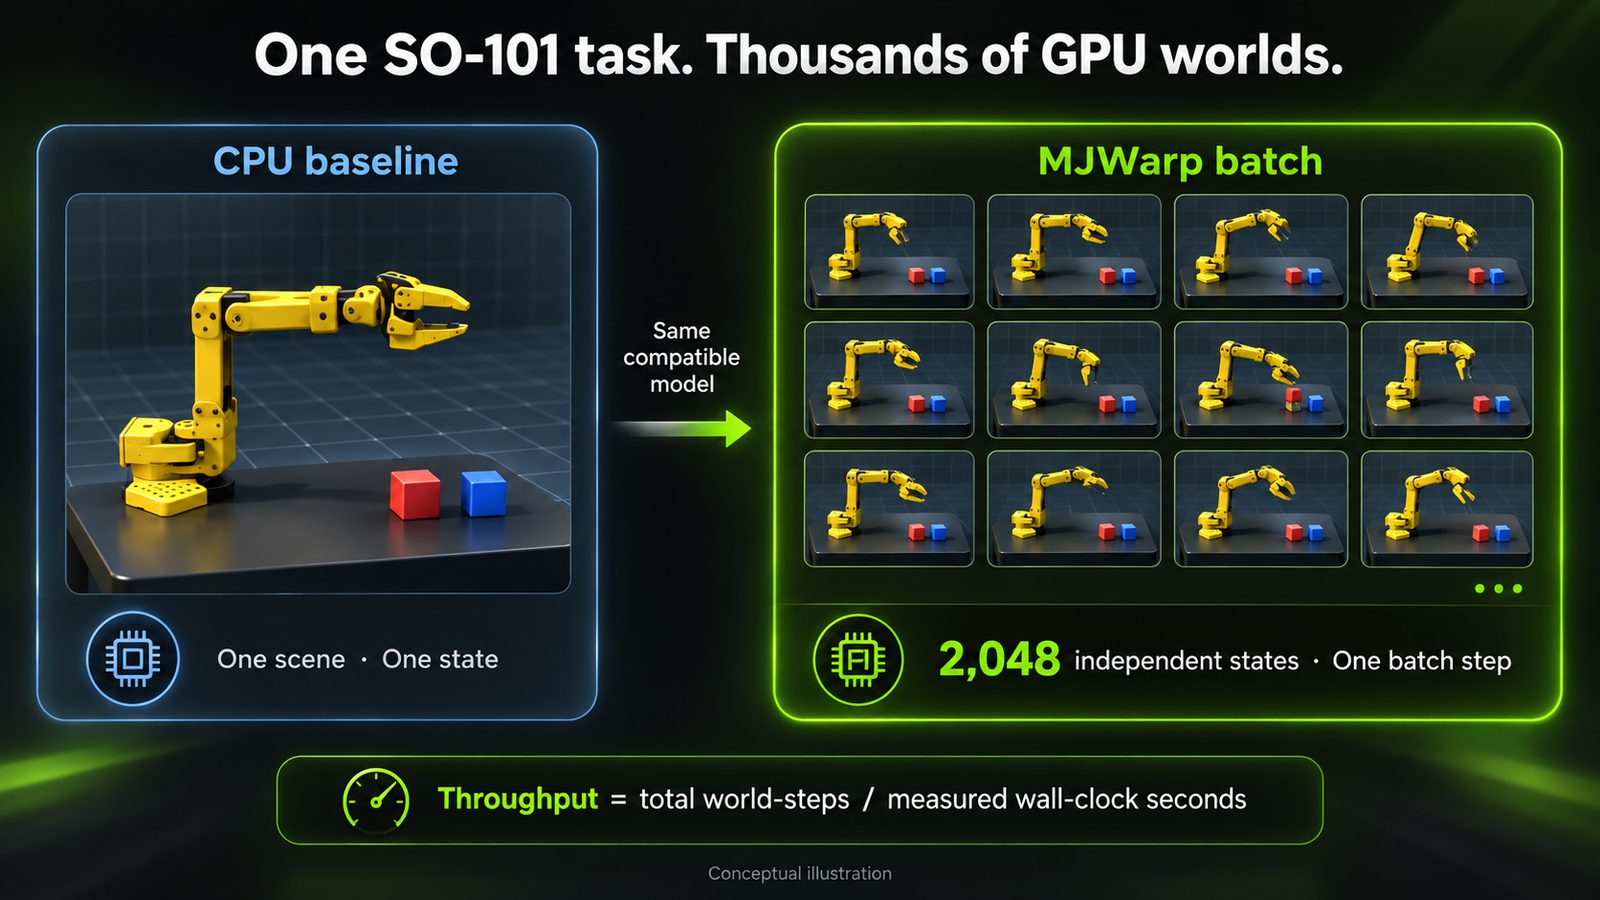
Əvvəlcə yoxlama, sonra ölçmə
Müəlliflər ardıcıl yoxlamalardan keçir: CPU-da baza nəticə qurur, bir aləmi GPU-ya köçürüb uyğunluğu təsdiqləyir, təmas və məhdudiyyət buferlərini tapşırığın ən yüklü təmas anına uyğun ölçür və sonra 2048 aləmə keçir. Nümunədə SO-101 qolu 44 mm qırmızı kubu mavi kubun üstünə qoymalıdır. Uğur iki şərtlə ölçülür: üfüqi xəta 15 mm-dən çox deyil və şaquli məsafə 35-55 mm arasındadır. Buferin daşması xəta kimi qaldırılmır, ona görə daşmadan sonrakı icra etibarlı sayılmır.
Ölçmə son mərhələdir. GPU işə salmaları asinxrondur, ona görə sadə taymer Python-un işi nə qədər tez növbəyə qoyduğunu ölçür, GPU-nun nə vaxt bitirdiyini deyil. Məqalə əvvəlcə qızdırma keçirir və ölçülən hissədən əvvəl və sonra sinxronlaşdırır. Nəticələr saniyədə yerinə yetirilən aləm-addımı və partiya üzrə millisaniyə kimi, partiyanın ölçüsü ilə birlikdə verilir. Warp 1.15 deterministik icra rejimi əlavə edib, növbəti hissə isə həmin mühiti Newton-a köçürəcək.
SiTech — AI ilə gücləndirilmiş veb hazırlanması
Sürətli və müasir saytlar qurur, AI-ı real biznes proseslərinə gətiririk. Layihəniz və ya sualınız var? Kömək etməyə hazırıq.