MIT mühəndisləri oyunlar və VR üçün yumşaq forma sensorlu dəri yaratdılar
MIT mühəndisləri 3D formaları və toxunuşu optik liflərlə izləyən yumşaq daşına bilən varaq yaratdılar; laboratoriyada səhv yarım santimetrdən azdır. İş oyunlara, VR-ə, fizioterapiyaya və robotlara yönəlib.
Yumşaq varaq öz 3D formasını izləyir
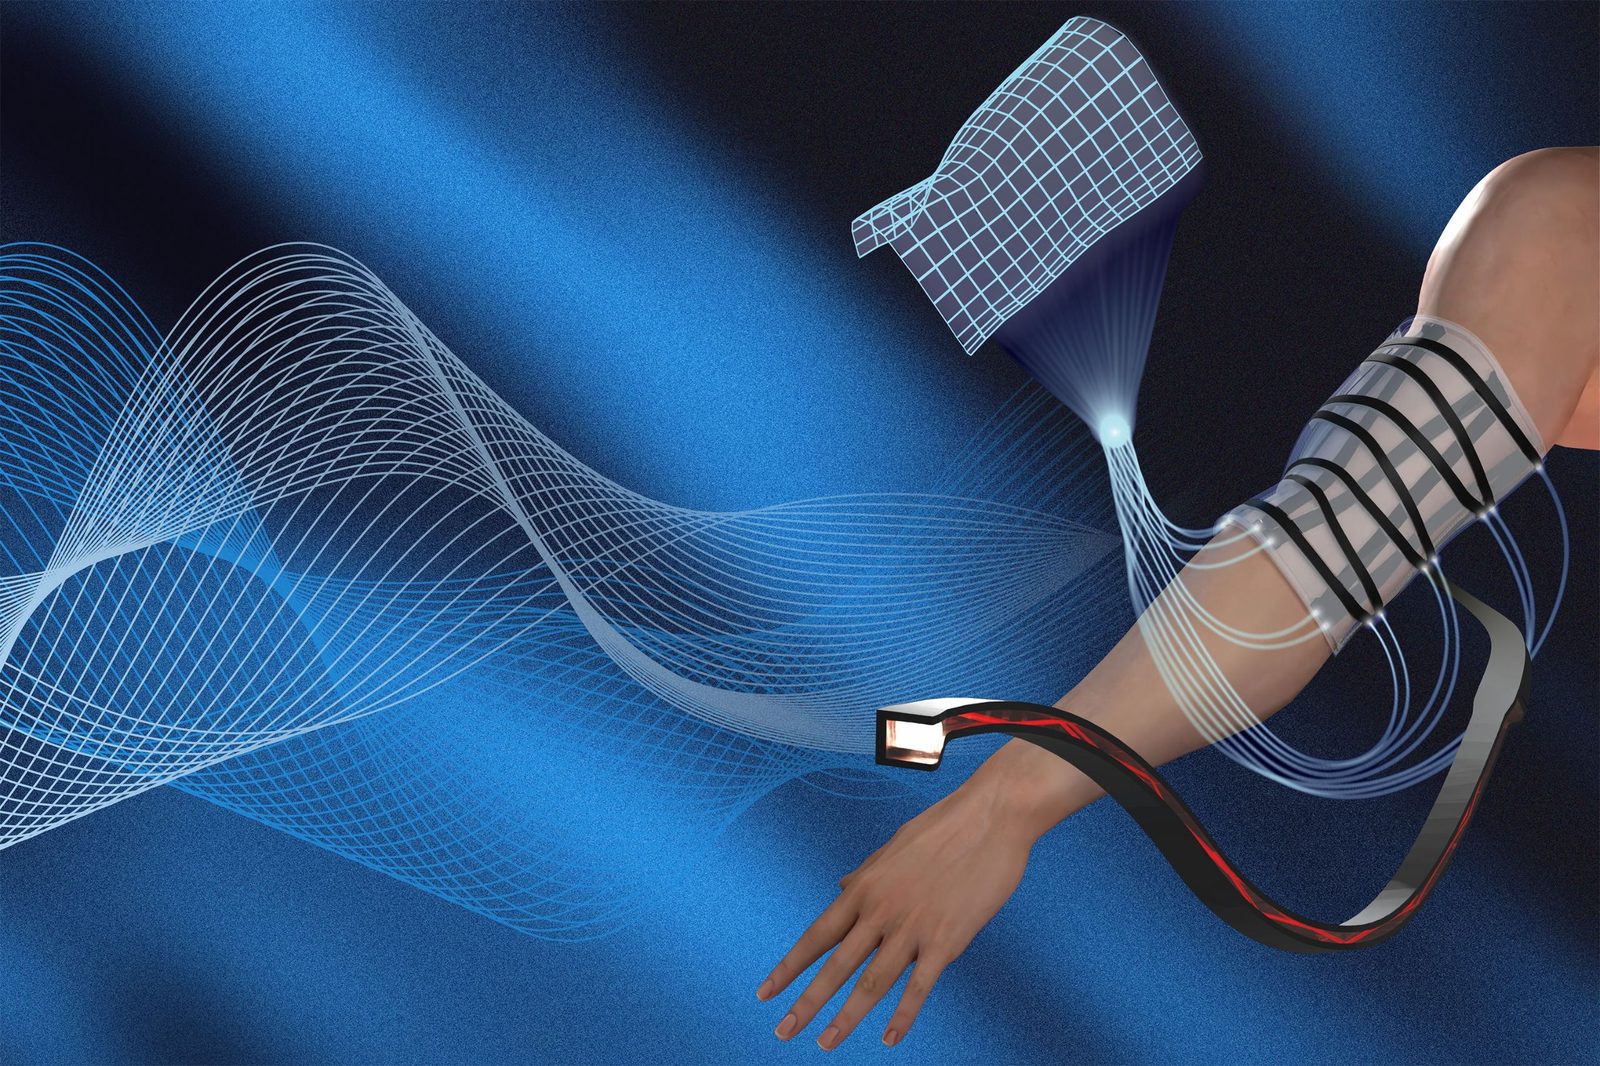
MIT mühəndisləri öz 3D formasını və toxunuşu izləyən yumşaq daşına bilən varaq qurdular. MIT News-ə görə, o, oyunlar, VR və fizioterapiya üçün faydalıdır. İş Advanced Intelligent Systems-də dərc edilən „Toward fully soft and multifunctional shape sensing via optical waveguide arrays“ məqaləsinə əsaslanır. Səth tamamilə yumşaqdır, lakin varaq tamamilə əyilmir. Xarici təbəqə məlumatları toplayır, alqoritm isə onları 3D formaya çevirir. 14 dalğa keşici istifadə olunub, hər biri 160 mm, iki təbəqədə, 16 x 16 x 0,5 sm silikon varaqda yeddi-yeddi ziqzaq ilə. Hər bir lifin bir ucunda LED, digərində işıq sensoru, kənarcda isə elektronika var. Rekonstruksiya MATLAB-da saniyədə təxminən üç dəfə aparılır.
Liflər əyilmə istiqamətini oxuyur
Adi lifin şəffaf nüvəsi işığı udma qabığında olur; əyilmə zamanı daha az işıq sona qədər çatır, buna görə çıxan işıq əyilmənin ölçüsüdür. MIT onu məşğul rezin nüvəsi ilə əvəz etdi və qara qabıq istifadə etdi. Bir tərəf qəsdən kobudlaşdırıldı ki, bu ya əks tərəfə əyilmə müxtəlif itkilər yaratsın, bu da iki tərəfli hiss verir. Liflər təzyiqə və xarici gücə də reaksiya verir, məsələn, fizioterapiya demosunda qabaq ayağı tutulanda. Güc hissi kalibrləşdirilməyib və forması rejimindən ayrı işləyir. Simulyasiyalarda 3-20 dalğa keşici hər təbəqədə, 0-35 dərəcə bucaqla, altı formada, 10% səs və 30 cəhd ilə sınaqdan keçirildi. Çərçivə üzərindəki düzülüş sayın artmasından daha çox dəqiqliyi yaxşılaşdırır; ziqzaq masafəsi tanınmış formalara ən yaxın uyğunluqla seçildi.
Dəqiqlik, müqavimət və istifadə
Laboratoriya testlərində varaq səhvi yarım santimetrdən aşağı qaldı. Tanınmış formalı üç 3D çap kalıbında real və rekonstruksiya olunmuş səthlər arasında kök orta kvadrat məsafəsi 0,37, 0,28 və 0,45 sm idi. MIT tələbəsi Jifan Yum möhkəm sensorların səhvikə 1-2 sm həddində olduğunu qiymətləndirdi və nəticəni mövcud texnologiyalara yaxın adlandırdı. Liflərin kəsilməsi və ya söndürülməsindən sonra qalanlar ümumi formanın rekonstruksiyasını bacardı; simulyasiyada səhv üç qədər söndürmə zamanı 0,3 sm-dən aşağı idi, beş qədər söndürmədə isə təxminən 1 sm-ə qədər artırdı. Daşına bilən nümunələr bir müəllifin öz bədənində, bilək və dirsək bucaqlarının sadə miqyası ilə sınaqdan keçirildi, çünki bu oynaqlarda gərginlik forma alqoritminə mane olur. Yum dedi ki, sistem tamamilə yumşaq sensor səthlərə yönəlib, buna görə insanların ətrafında potensial olaraq daha təhlükəsizdir. MIT assistent-professoru və həmmüəllifi Caitlin Becker dedi ki, komanda fizioterapevtlərə xəstələrin inkişafının müşahidəsində və kəmiyyət qiymətləndirməsində seansların daha dəqiq müqayisəsi üçün kömək etmək istəyir. Texnologiya VR-də hərəkətin imitasiya edilməsində, robotların teleidarə edilməsində və ya yumşaq robotlarda istifadə edilə bilər. Araqşünaslar indi daha da nazik varaq yaratmağı planlaşdırır. Bu gün liflər 1 mm qalınlığındadır və yüzlərlə mikrometrə qədər, saç qədər nazik ölümlə toxuna bilər; daha çox lif ağıllı geyim istehsalına imkan verəcək. Gələcək işlərə MATLAB əvəzinə daha sürətli prosessor, daha çox dalğa keşici təbəqəsi, daha yaxşı detallar üçün dar dalğa keşiciləri, gücü və formanı eyni vaxtda ölçmək üçün ayrıca varaq və elastik elektronika daxildir.
Mənbələr: Tom's Hardware
SiTech — AI ilə gücləndirilmiş veb hazırlanması
Sürətli və müasir saytlar qurur, AI-ı real biznes proseslərinə gətiririk. Layihəniz və ya sualınız var? Kömək etməyə hazırıq.