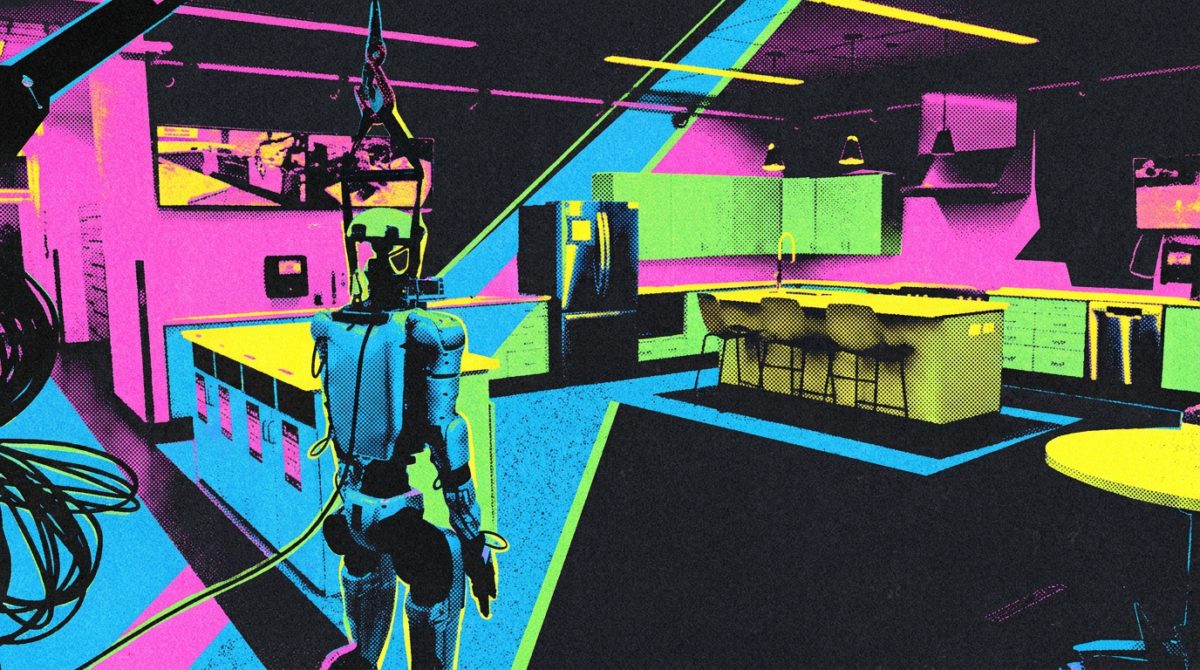
Stanford və Caltech tədqiqatçıları GPT-6 Astra-nı humanoid robotuna qoşdu: naməlum mətbəxi yığışdırdı
Stanford və Caltech tədqiqatçıları HomeBody sistemini hazırlayıb: GPT-6 Astra ilə idarə olunan Unitree G1 humanoidi naməlum mətbəxdə özü gəzir, yığışdırır və siyirmələrdən əşya çıxarır. Robot əvvəlcə otağı kəşf edir, mühitə xüsusi təlim tələb olunmur.
Stanford və Caltech tədqiqatçıları Unitree G1 humanoidinə naməlum mətbəxdə özü gəzmək, yığışdırmaq və siyirmələrdən əşya çıxarmaq imkanı verən HomeBody sistemini hazırlayıb. Robotun qərarları ənənəvi, ağır təlim edilmiş robototexnika yığınının hissəsi kimi deyil, dəyişdirilə bilən görmə-dil modeli kimi işləyən GPT-6 Astra-dan gəlir.
Əsas sual budur: humanoid yüksək səviyyəli düşünmə ilə motor bacarıqları arasında ayrıca idarəetmə qatına hələ də ehtiyac duyurmu, yoxsa belə model bunları birbaşa idarə edə bilir?
Təlim edilmiş idarəetmə qatı olmadan
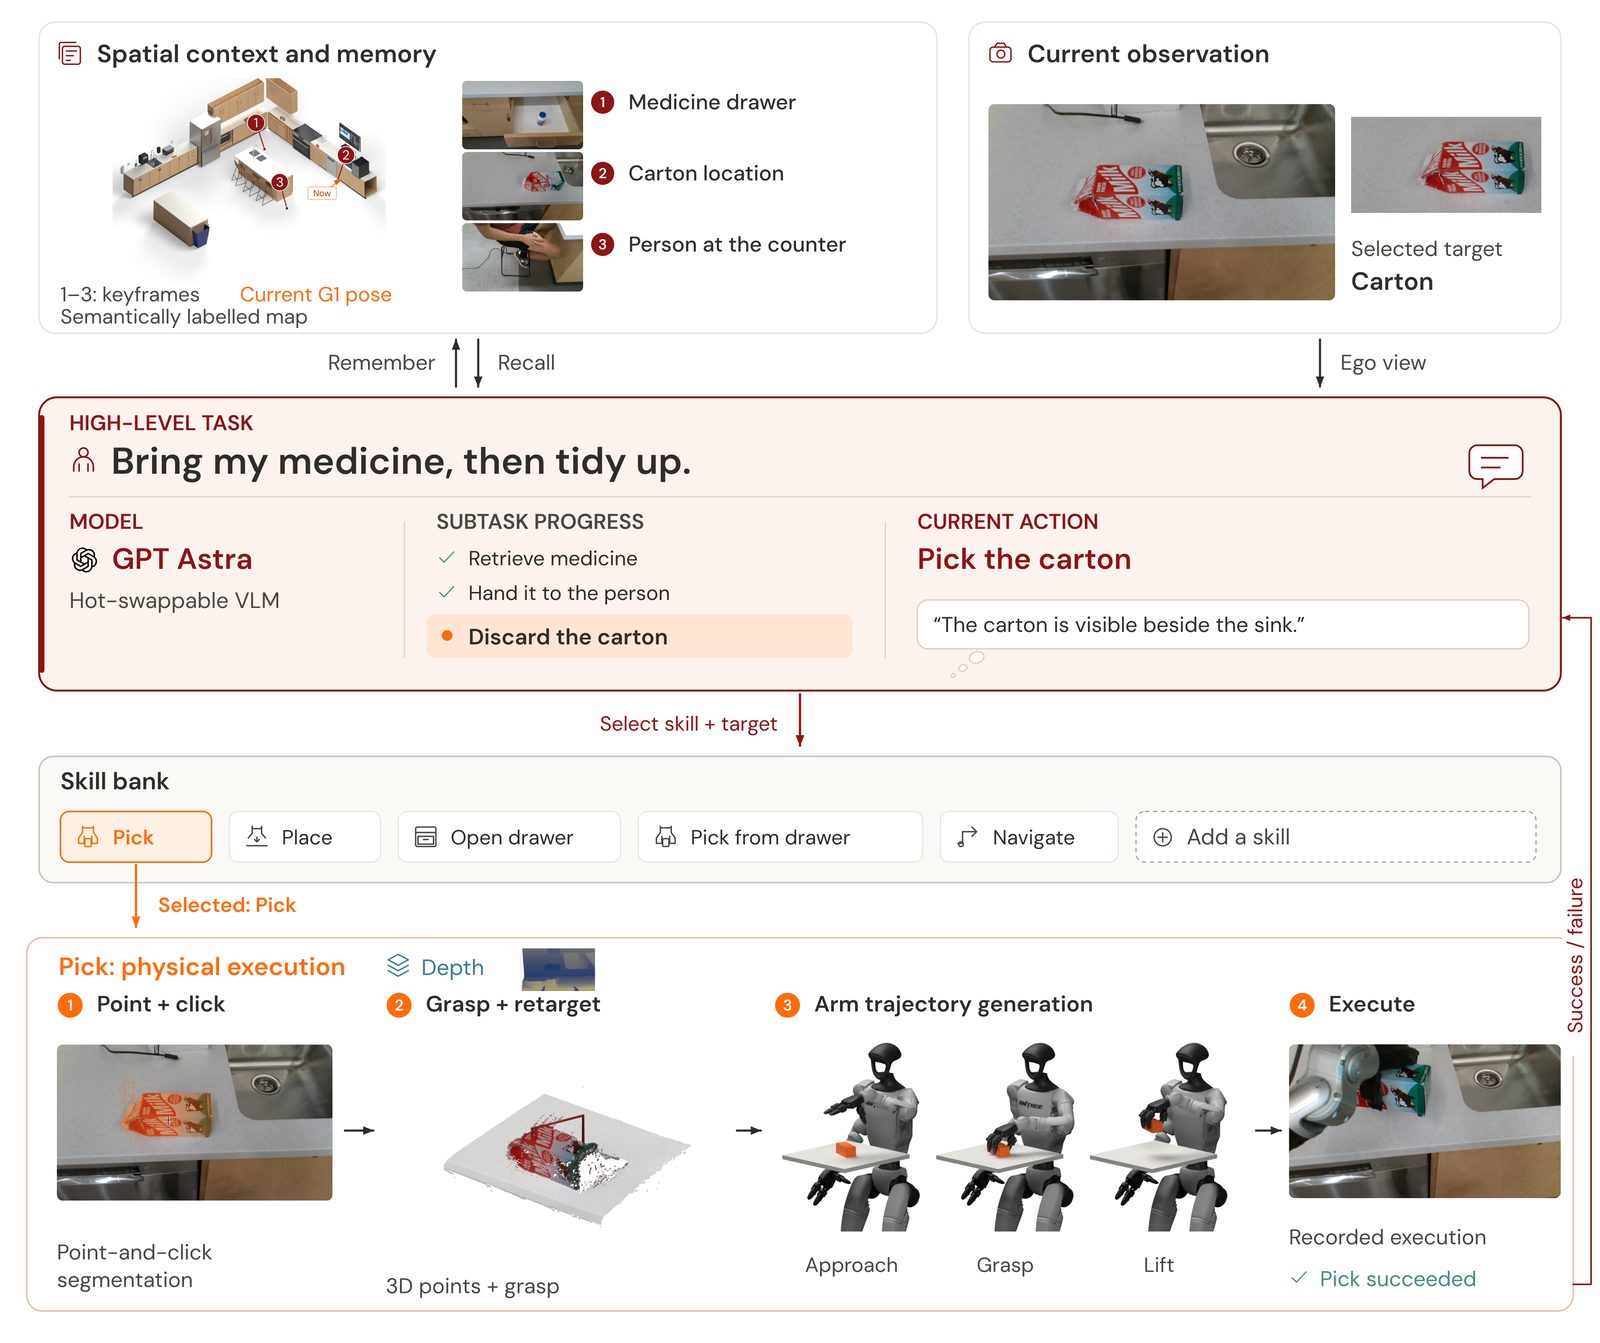
Tipik humanoid muxtariyyət yığını üç hissədən ibarətdir: System 2 (VLM) müşahidələri və təlimatları şərh edir, təlim edilmiş System 1 (VLA) əmrlər yaradır, System 0 isə hərəkəti icra edir. HomeBody ortadakı halqanı çıxarır: dəyişdirilə bilən VLM, bu halda GPT Astra, tutma, naviqasiya və siyirmə açma üçün genişlənən bacarıq kitabxanasını birbaşa çağırır.
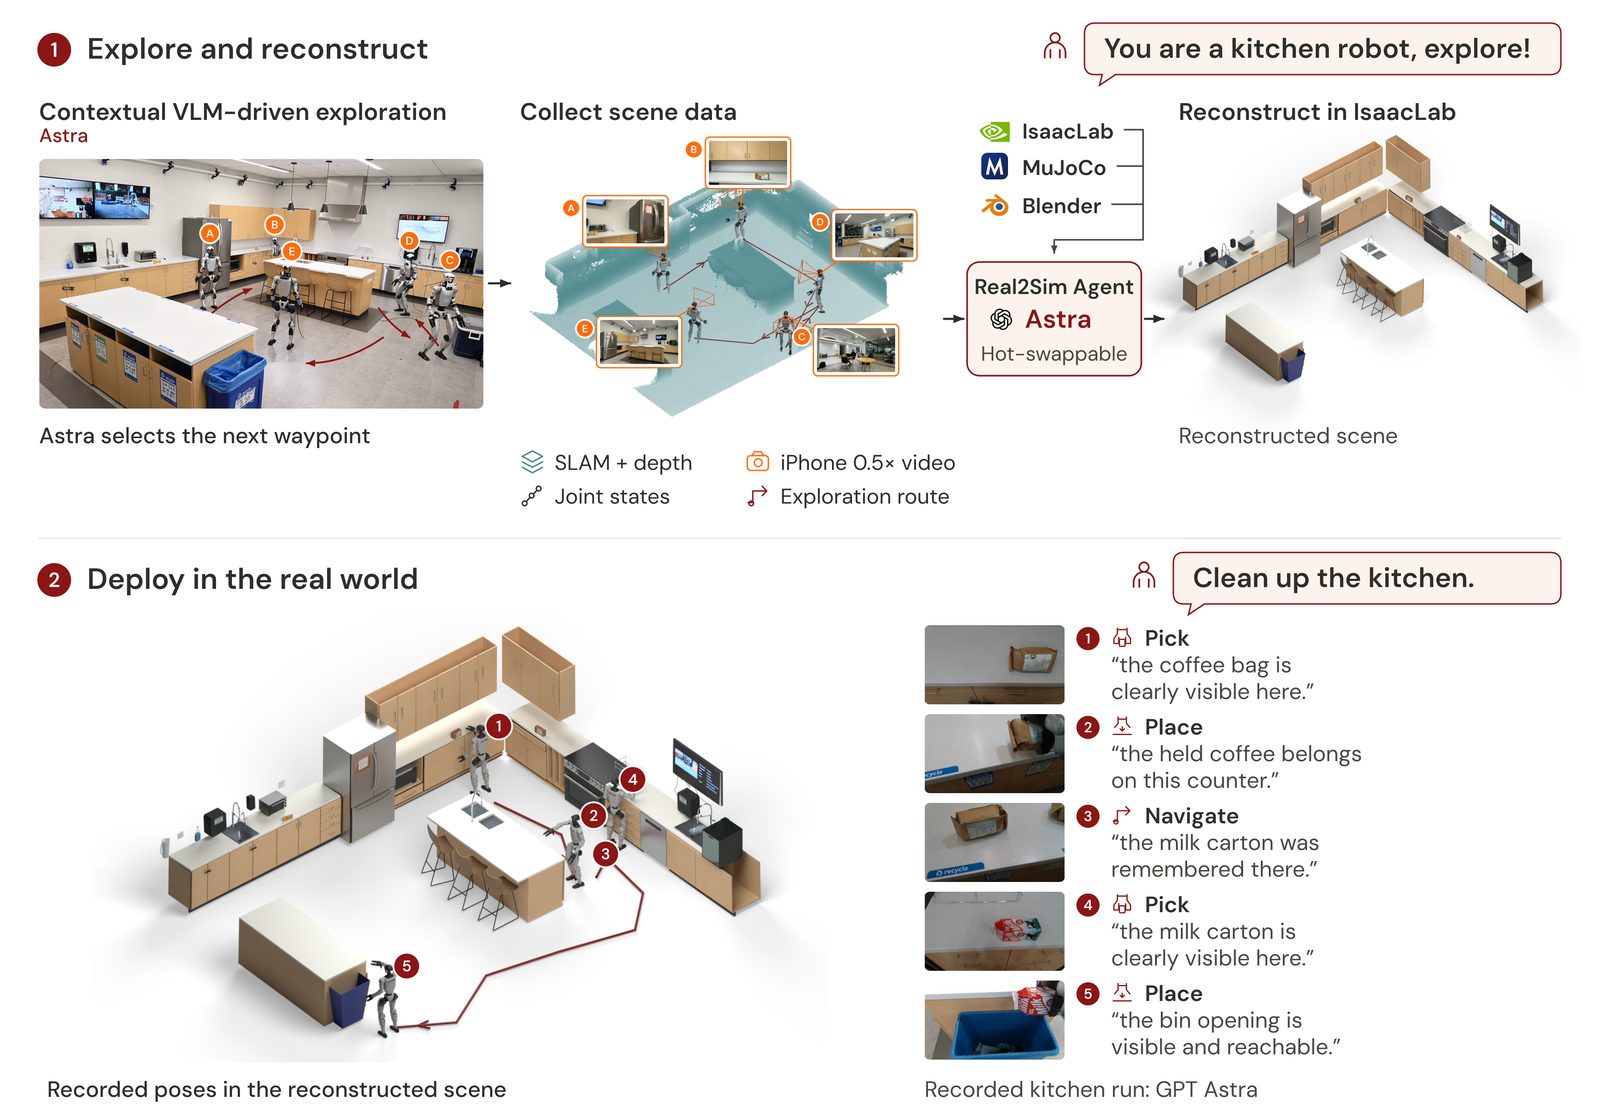
Robot işə başlamazdan əvvəl otağı kəşf edir: kamera müşahidələrini, ölçülmüş SLAM həndəsəsini, oynaq mövqelərini toplayır. Bu məlumatlarla NVIDIA-nın Isaac Sim-də mətbəxin rəqəmsal əkizi qurulur; humanoid Super Odometry ilə lokallaşdırılır, xəritəsi ICP ilə simulyasiyaya uyğunlaşdırılır. Obyektlər və yerləri ortaq koordinat sistemindəki məkan yaddaşında saxlanılır, beləliklə robot görüş sahəsindən çıxan əşyaları da tapa bilir.
Uzunmüddətli tapşırıqlar və özünüdüzəltmə
"Mətbəxi yığışdır" kimi tapşırıqda dil modeli hər addımı planlayır və hərəkət ya keçid uğursuz olduqda növbəti qərarını düzəldir. Görmədiyi mətbəxdə GPT Astra ilə idarə olunan G1 otağı başdan-başa yığışdırdı və qeyri-müəyyən sorğuya uyğun xatırladığı obyekti gətirdi; bunun üçün mühitə xüsusi təlim məlumatı və əlavə siyasət təlimi tələb olunmadı.
Məhdudiyyətlər və təhlükəsizlik sualı
Tədqiqatçılar real məhdudiyyətləri sadalayır: Astra-nın gecikməsi, barmaq servo motorlarının həddindən artıq qızması və yüksək hesablama xərci. Kod GitHub-da açıqdır. Əvvəlki benchmarklar modelin məkan düşüncəsinin xeyli yaxşılaşdığını göstərdi, ayrı qiymətləndirmə isə Astra robotu idarə edərkən təhlükəsizlik problemlərini qeyd etdi. OpenAI artıq şəxsi istifadə də daxil olmaqla robototexnikaya qayıtma planlarını açıqlayıb. Məqalənin müəllifləri: Gio Huh, Cayden Gu, Takara E. Truong, C. Karen Liu və Guy Tevet.
SiTech — AI ilə gücləndirilmiş veb hazırlanması
Sürətli və müasir saytlar qurur, AI-ı real biznes proseslərinə gətiririk. Layihəniz və ya sualınız var? Kömək etməyə hazırıq.