NVIDIA robotları klassik pipeline-lər və ixtisaslaşmış AI ilə GB300 test yuvalarını qurur
NVIDIA-nın Sietl robotika laboratoriyası və Isaac komandası robotlara GB300 test yuvalarının qurulmasını öyrətdi. Klassik pipeline-lər və xüsusi AI busbar qurulmasında 95%-dən çox uğur əldə etdi.
Robotlar GB300 test yuvalarını qurmağı öyrənir
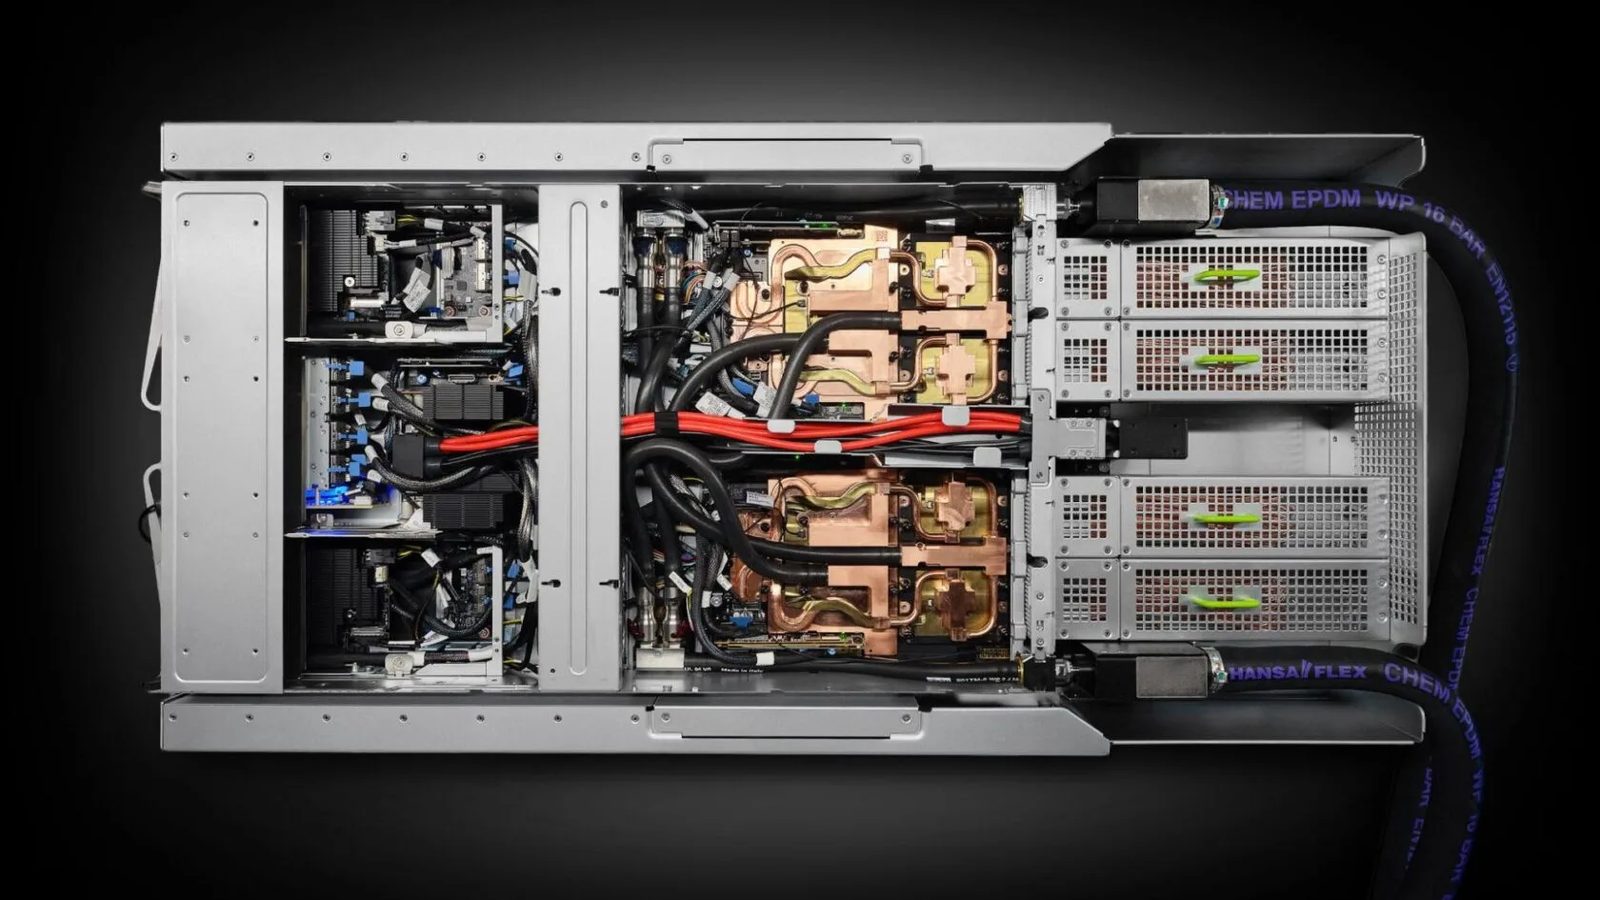
NVIDIA-nın Sietl robotika laboratoriyası, NVIDIA Isaac mühəndis komandası ilə birlikdə, GB300 test yuvalarını quran robotik sistemlər hazırladı. Bu yuvalar GB300 hesablama modullarının göndərməzdən əvvəl yoxlanması üçün istifadə olunur. NVIDIA əməliyyat komandası və kontrakt istehsalçısı Foxconn ilə birlikdə komanda iki tapşırığı üzərində işlədi: busbar qurulması və bir çox qoşmanın taxılması. İstehsalçılar 99,5% uğur göstəricisini təyin etdi və dövr vaxtını kvalifiyatlı işçilərdən ən az iki qat artırdı, xüsusilə busbar qurulması üçün 124 saniyə və dörd qoşma üçün 72 saniyə. Komanda bu işi laboratoriya doquz ildə həll etdiyi ən çətin problemlərdən biri kimi və insan məharətinin hələ də avtomatlaşdırılması xüsusilə çətin olan Moravec paradoksunun yeni nümunəsi kimi təsvir edir.
busbar qurulmasında klassik pipeline qalib gəldi
busbar qurulması üçün komanda modul pipeline qurdu, end-to-end öyrənmə sistemi yox. Tanıma üçün NVIDIA FoundationPose çoxbaxışlı etibar qiymətlərməsindən istifadə etdilər ki, böyük pozisiya səhvləri düzəldilsin. Planlaşdırma sürətli waypoint generasiyasını Lissajous əyrisi manipulyasiya primitivləri ilə birləşdirirdi, kontaktı isə yüksək effektivlik impedans kontrolleri avtomatik sönüdürmə dizaynı və inersiya kompensasiyası ilə idarə edirdi. Üç qol işi bölürdü: biri Flexiv Rizon 4S kamerayı qoyur, digəri limit fixture və busbar taxır və clamp götürür, Universal Robots UR10e OnRobot burğusu ilə 16 burğu fırlatırdı. Sistem 95%-dən çox uğur əldə etdi, lakin tam 160 saniyəlik dövr vaxtı hələ də 124 saniyəliq hədəfə üstünlük verir və əsas maneə ardıcıl burğulardır.
Qoşmalar üçün ixtisaslaşmış AI və mexaniki dizayn
Bir çox qoşmanın taxılması üçün iki böyük və iki kiçik kabelə bağlı qoşmanın qaldırılması və sıx məsafələrdən taxılma tələb olunur. Kabelin tutulması SAM3 segmentasiyası ilə demək olar ki, kəsilməz idi, lakin ümumiləşdirilmiş pozisiya qiymətlərmə kiçik, mətn olmayan qoşmalar üzərində uğursuz oldu və end-to-end imitasiya öyrənməsi ACT və ya diffusion siyasətlərlə də işləmədi, çünki deformasiya olunan kabel manipulyasiyası yalnız məhdud sayda mümkün idi. Komanda buna "invərs çətin tapşırıq" adını verdi, burada məlumat miqyası fiziki olaraq əlçatmazdı. Onlar buna cavan olaraq DOPER qurdular, ixtisaslaşmış pozisiya qiymətlərmə çərçivəsi, sintetik CAD renderlərində təlim alıb 3D neyron rekonstruksiya səthlərində təkmilləşdirilib və 30 Hz və ya daha sürətli işləyir. Uyğunlaşdırılmış 3D iz çoxfunksional sıxışdırıcı uclar kontakt zamanı hissənin hərəkətini məhdudlaşdırırdı, bu da tutma pozisiyalarını taktil sensorlar olmadan təkrarlanan edirdi. Taxılma siyasətləri əvvəlcədən NVIDIA Isaac Lab-da sim-to-real gücləndirilmiş öyrənmə ilə təlim alınıb real dünyada qalan təlimlə SPARR metodu ilə təkmilləşdirildi, güc və moment daxil etməklə.
İnfrastruktur və perspektivlər
İş konteynerləşdirilmiş robotika xidmətləri və TALOS orkestrasiya sistemində icra olunurdu, bu sistem planlaşdırıcılardan, primitivlərdən və kontrollerlərdən real vaxtda, 500 Hz-dən yüksək tezlikli dövrlərdə ardıcıl idarə edir, Franka, Flexiv, Universal Robots və SO-101 qolları üzərində. Komanda deyir ki, məqalə dərc olunduqda onlar tezliklə istehsalçının zəif göstəricilərinə yaxınlaşırlar və nəticələr end-to-end öyrənmənin modul steklərdən harada üstün olduğu barədə şübhələri artırır. Komanda fikirləşir ki, yüksək effektivlik nəzarəti və mexaniki dizayn robotların öyrənməsində hələ də az istifadə olunan alətlərdir.
Mənbələr: Nvidia Dev
SiTech — AI ilə gücləndirilmiş veb hazırlanması
Sürətli və müasir saytlar qurur, AI-ı real biznes proseslərinə gətiririk. Layihəniz və ya sualınız var? Kömək etməyə hazırıq.