מהנדסי MIT בנו עור רך לזיהוי צורה למשחקים ו־VR
מהנדסי MIT יצרו לוח רך וגמיש שמזהה את צורתו התלת־ממדית ואת המגע בעזרת בועות אופטיות; בבדיקות המעבדה הטעיתי פחות מחצי סנטימטר. השימושים המתוכננים כוללים משחקים, VR, פיזיותרפיה ורובוטים.
הלוח הרך עוקב אחרי צורתו התלת־ממדית
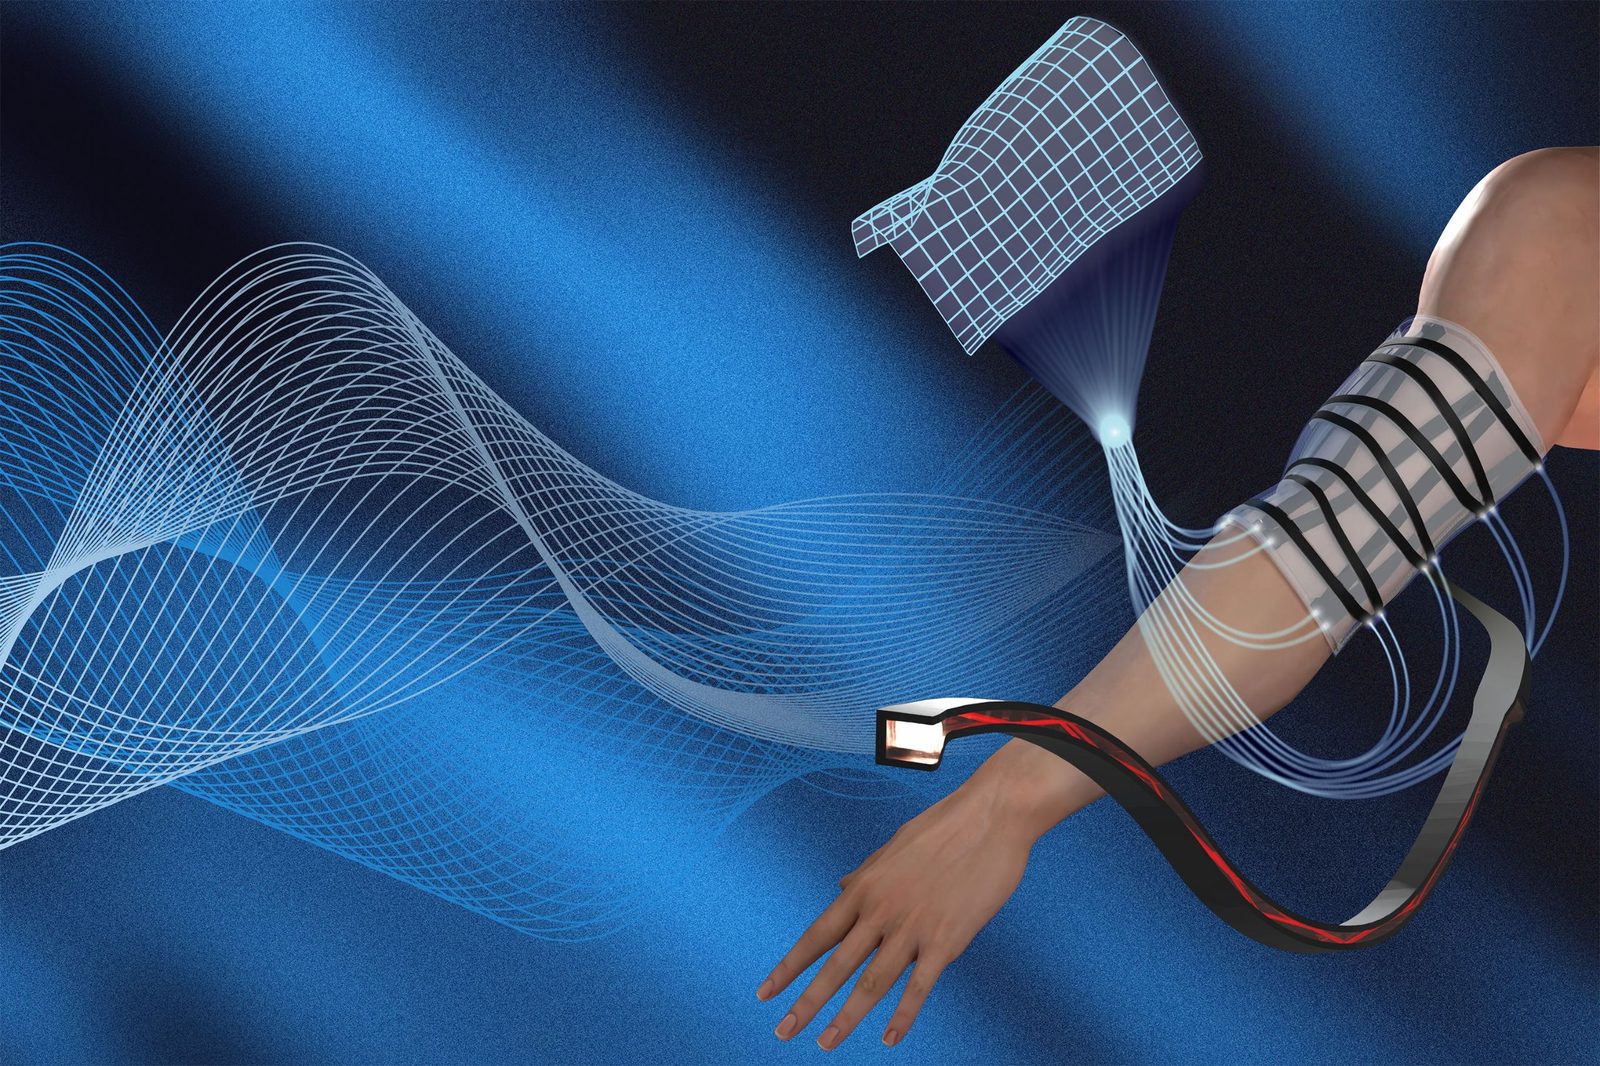
מהנדסי MIT בנו לוח רך וגמיש שעוקב אחרי צורתו התלת־ממדית ואחרי המגע. לפי MIT News, הוא מתאים למשחקים, VR ופיזיותרפיה. העבודה מבוססת על המאמר „Toward fully soft and multifunctional shape sensing via optical waveguide arrays“ שפורסם ב־Advanced Intelligent Systems. המשטח גמיש לחלוטין, אך הלוח עצמו אינו נמתח לחלוטין. הפאנל החיצוני אוסף נתונים, והאלגוריתם הופך אותם לצורה תלת־ממדית. נעשה שימוש ב־14 גל־מובילים, כל אחד באורך 160 מ"מ, בשתי שכבות, בצורת זיגזג של 7 x 7 בלוח סיליקון של 16 x 16 x 0,5 ס"מ. בקצה אחד של כל בועה יש LED, בקצה השני חיישן אור, ובצד אלקטרוניקה. השיקום ב־MATLAB מתבצע בקצב של כשלוש פעמים בשנייה.
הבועות קוראות את כיוון הכיפוף
בבועה רגילה יש ליבה שקופה בתוך מעטפת סופגת אור; בעת כיפוף, פחות אור מגיע לקצה, ולכן האור היוצא משמש למדידת הכיפוף. MIT החליפה את הליבה בליבה של רזינה גמישה והשתמשה במעטפת שחורה. אחד הצדדים הוחמר במכוונה, כך שכיפוף לצד זה או לצד ההפוך גורם לאובדן שונה, מה שמאפשר תפיסה דו־כיוונית. הבועות מגיבות גם ללחץ וגם לכוח חיצוני, למשל בהדגמת פיזיותרפיה על לחיצת אמה. תחושת הכוח אינה מכוילת ופועלת בנפרד ממצב הצורה. בסימולציות נבדקו 3–20 גל־מובילים בכל שכבה, בזווית של 0–35 מעלות, על שש צורות, עם רעש של 10% ו־30 ניסיונות. סידור לפי זווית משפר את הדיוק יותר מאשר הגדלת הכמות; מרחק הזיגזג נבחר לפי ההתאמה הקרובה ביותר לצורות המוכרות.
דיוק, עמידות ושימוש
בבדיקות המעבדה טעות הלוח נשארה מתחת לחצי ס"מ. בשלושת תבניות ההדפסה התלת־ממדיות של צורה מוכרת, המרחק הריבועי הממוצע בין משטחים אמיתיים ומשוקמים היה 0,37, 0,28 ו־0,45 ס"מ. סטודנט של MIT, ציפאן יום, העריך את טעות החיישנים הקשיחים ב־1–2 ס"מ ותיאר את התוצאה ככמעט שווה לטכנולוגיות הקיימות. אחרי חיתוך או ניתוק של בועות, הבועות שנותרו עדיין הצליחו לשקם את הצורה הכללית; בסימולציה הטעות הייתה מתחת ל־0,3 ס"מ כשלושה כובו, ועלתה לכ־1 ס"מ כשחמישה כובו. אחת המחברות ביצעה הדגמות גמישות על גופה עם קנה מידה פשוט יותר של זוויות כף היד והמרפק, כיוון שהדבקה על המפרקים הללו מונעת מאלגוריתם הצורה לפעול. יום אמר שהמערכת מיועדת למשטחים רכים לחלוטין, ולכן היא בטוחה פוטנציאלית יותר בסביב בני אדם. קייטלין בקר, פרופסורית משנה ב־MIT ומחברת שותפה, אמרה שהצוות מעוניין לסייע לפיזיותרפיסטים לעקוב ולהעריך את התקדמות המטופלים מבחינה מספרית, כדי להשוות במדויק יותר בין מפגשים. הטכנולוגיה עשויה למצוא שימוש בחיקוי תנועה ב־VR, בהפעלה מרחוק של רובוטים או ברובוטים רכים. החוקרים מתכננים כעת ליצור לוח דק יותר. כיום הבועות בעובי 1 מ"מ, וניתן להוזיל אותן לעשרות מיקרומטרים, לדק כמו שיער; בועות נוספות הופכות בגדים חכמים לאפשריים. העבודה העתידית כוללת מעבד מהיר יותר במקום MATLAB, שכבה עם יותר גל־מובילים וגל־מובילים צרים יותר לפרטים טובים יותר, לוח נפרד למדידת כוח וצורה בו־זמנית, ואלקטרוניקה גמישה.
מקורות: Tom's Hardware
SiTech — פיתוח אתרים בכוח ה-AI
אנחנו בונים אתרים מהירים ומודרניים ומשלבים AI בתהליכי עבודה אמיתיים. יש לכם פרויקט או שאלה? נשמח לעזור.