MIT mühendisleri oyunlar ve VR için yumuşak form algılayan deri geliştirdi
MIT mühendisleri, 3D formu ve dokunuşu optik liflerle takip eden yumuşak, esnek bir levha geliştirdi; laboratuvardaki hata yarım santimetrenin altında. Çalışma oyunlar, VR, fizyoterapi ve robotlar için hedeflenmiştir.
Yumuşak levha kendi 3D formunu takip eder
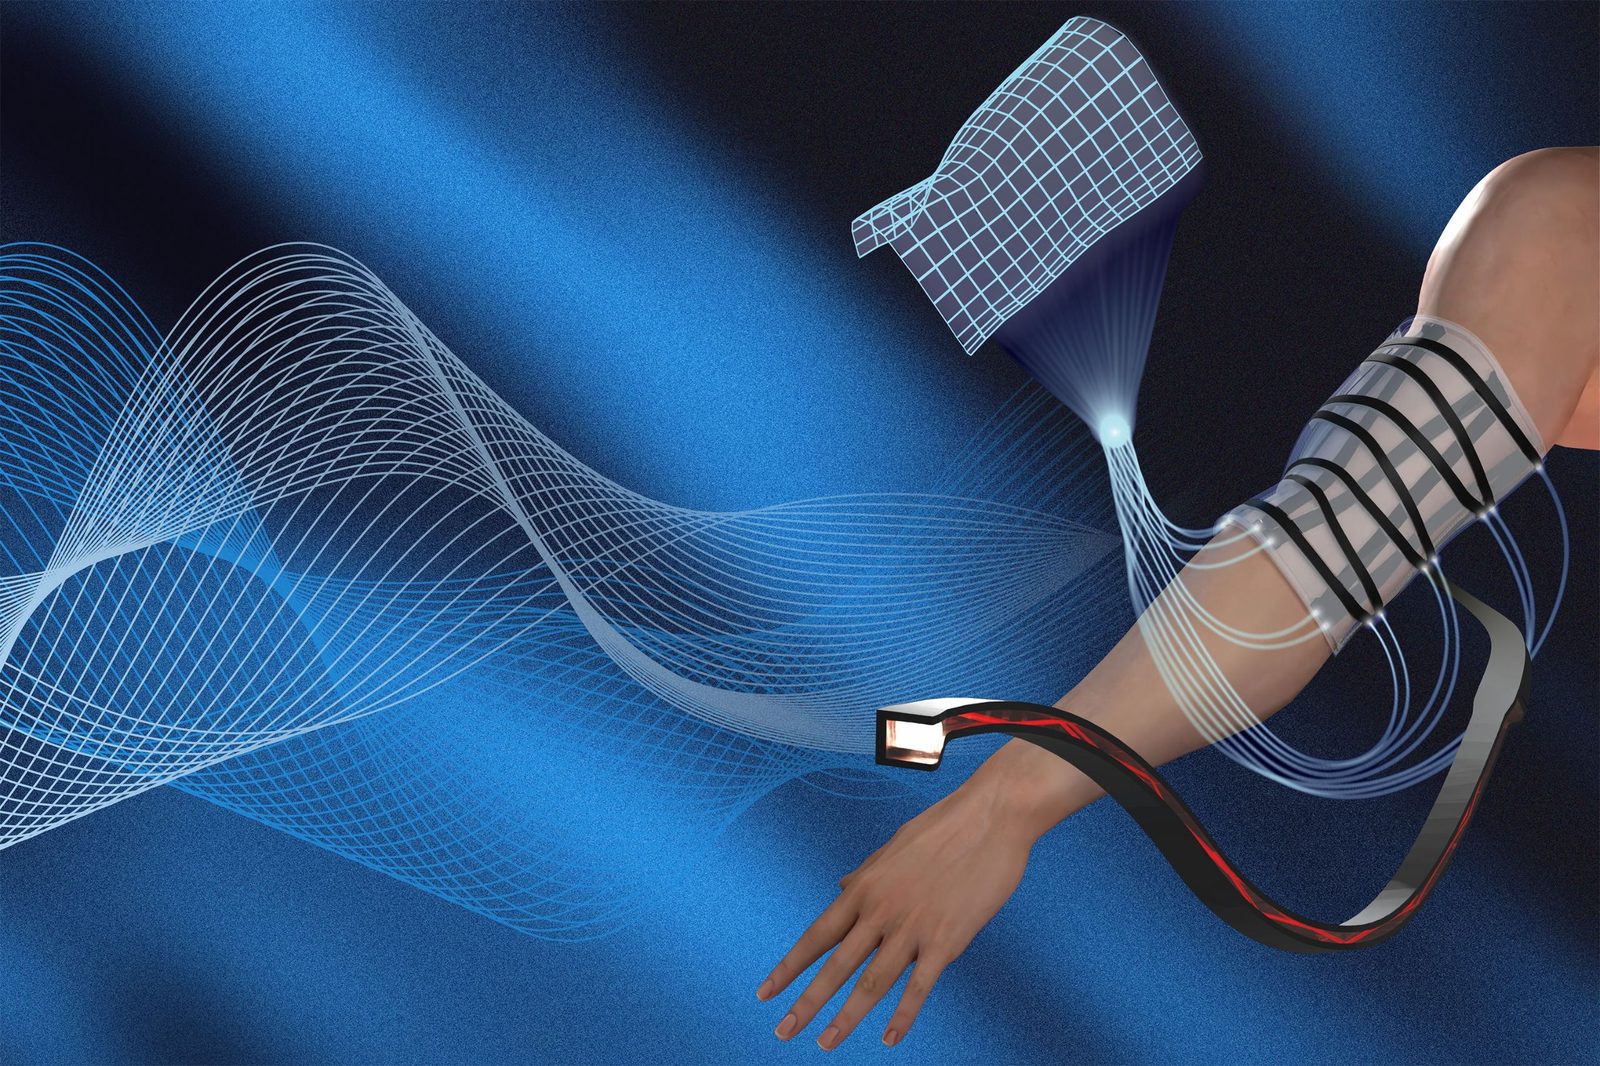
MIT mühendisleri, kendi 3D formunu ve dokunuşunu takip eden yumuşak, esnek bir levha inşa etti. MIT News'e göre, oyunlar, VR ve fizyoterapi için kullanılabilir. Çalışma, Advanced Intelligent Systems'te yayınlanan „Toward fully soft and multifunctional shape sensing via optical waveguide arrays“ başlıklı makaleye dayanmaktadır. Yüzey tamamen yumuşaktır, ancak levha tamamen esnek değildir. Dış tabaka veri toplar, algoritma ise bunları 3D forma dönüştürür. 16 x 16 x 0,5 cm silikon levha içinde iki katmanda, katman başına yedi zigzag olmak üzere toplam 14 dalga kılavuzu, her biri 160 mm kullanılmıştır. Her lifin bir ucunda LED, diğer ucunda ışık sensörü, kenarında ise elektronik bulunur. Rekonstrüksiyon MATLAB'ta saniyede yaklaşık üç kez gerçekleşir.
Lifler bükülme yönünü okur
Geleneksel lif, ışık alıcı kılıf içinde şeffaf bir çekirdeğe sahiptir; büküldüğünde daha az ışık ucuna ulaşır, bu nedenle çıkış ışığı bükülmenin ölçüsüdür. MIT, camı esnek reçine çekirdeğiyle değiştirdi ve siyah bir kılıf kullandı. Bir taraf kasıtlı olarak pürüzlüleştirildi, böylece bu ya da zıt tarafa bükülme farklı kayıplara neden oldu ve çift taraflı algı sağladı. Lifler basınca ve dış kuvvete de tepki verir, örneğin fizyoterapi demosunda önkol üzerinde sıkıştırmada. Kuvvet algısı kalibre edilmemiştir ve form modundan ayrı çalışır. Simülasyonlarda katman başına 3-20 dalga kılavuzu, 0-35 derece açı, altı form, %10 gürültü ve 30 deneme ile test edildi. Açısal düzen, artan miktardan daha fazla doğruluk iyileştirdi; zigzag aralığı bilinen formlara en yakın eşleşme ile seçildi.
Doğruluk, dayanıklılık ve kullanım
Laboratuvar testlerinde levha hatası yarım santimetrenin altında kaldı. Bilinen formun üç 3D yazıcı kalıbında gerçek ve rekonstrüe edilmiş yüzeyler arasındaki ortalama karekök mesafesi 0,37, 0,28 ve 0,45 cm idi. MIT öğrencisi Jifan Yum sert sensörlerin hatasını 1-2 cm olarak değerlendirdi ve sonucu mevcut teknolojilere en az eşit olarak nitelendirdi. Lifler kesildikten veya kapatıldıktan sonra kalanlar genel formun rekonstrüksiyonunu yapmayı başardı; simülasyonda hata üçe kadar kapatmada 0,3 cm'nin altındaydı, beşten yaklaşık 1 cm'ye kadar artıyordu. Giilebilir demolar bir yazar tarafından kendi vücudunda, bilek ve dirsek açılarının daha basit ölçeklendirilmesiyle gerçekleştirildi, çünkü bu mafsallarda sıkışma form algoritmasını engeller. Yum, sistemin tamamen yumuşak yüzeyler için tasarlandığını, bu nedenle insanların etrafında potansiyel olarak daha güvenli olduğunu söyledi. MIT asistan profesörü ve ortak yazar Kaitlynn Becker, ekibin fizyoterapistlere hastaların ilerlemesini izleme ve seansların daha hassas karşılaştırılmasında yardımcı olmak istediğini söyledi. Teknoloji VR'de hareket taklidi, robotlarda teleoperasyon veya yumuşak robotlarda kullanılabilir. Araştırmacılar şimdilik daha ince levha oluşturmayı planlıyor. Bugün lifler 1 mm kalınlığındadır ve onlarca mikrometreye, saçtaki inceliğe kadar küçültülebilir; daha fazla lif akıllı kıyafetleri mümkün kılacak. Gelecek çalışmalar MATLAB yerine daha hızlı bir karar verici, daha fazla dalga kılavuzu katmanı ve daha iyi ayrıntı için dar dalga kılavuzları, kuvvet ve formu aynı anda ölçmek için ayrı levha ve esnek elektronik içerir.
Kaynaklar: Tom's Hardware
SiTech — AI destekli web geliştirme
Hızlı ve modern web siteleri kuruyor, AI'yı gerçek iş akışlarına taşıyoruz. Projeniz veya sorunuz mu var? Yardımcı olmaktan mutluluk duyarız.