Pentagon, Simüle Edilmiş Çatışmada Otonom Kara Araçları Sürülerini Test Etti
DARPA, Fort Knox'ta dört otonom kara aracını ekip halinde keşif yapmak, örtü sağlamak ve simüle edilmiş tehditlere angaje olmak üzere test etti; kinetik angajmanı bir insan operatör kontrol etti.
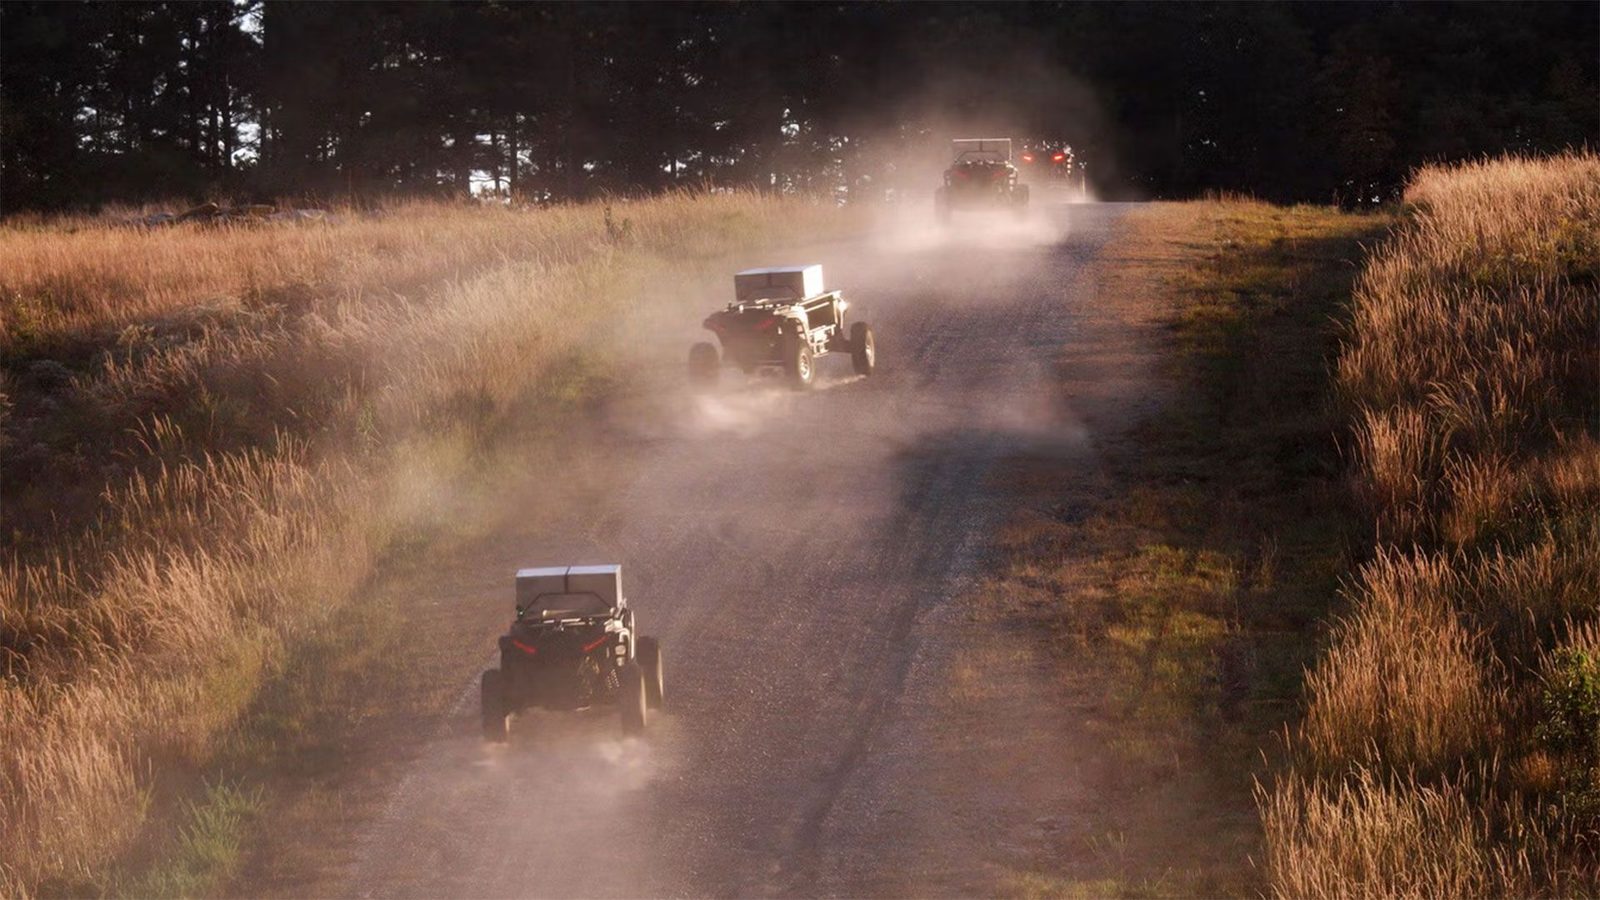
Pentagon, simüle edilmiş çatışma durumlarında otonom kara araçlarının (UGV) sürülerini test ediyor. Ekim ayının ortasında, Kentucky'deki Fort Knox'un St. Vith Range alanında dört UGV, düşman kuvvetlerini aramak için dalgalı araziye uyum sağlayıp gözetleme yapmak üzere ekip olarak çalıştı; bu bilgi DARPA blog yazısına göre aktarıldı. Hedefe angaje olma işlemi bir insan operatör tarafından kontrol edildi.
Gösterim nasıl çalıştı
Deneme sırasında bir operatör, uydu görüntüsüyle birlikte simüle edilmiş bir tehdide dair bir ipucu aldı. Ardından UGV sürüsünü alana göndererek araziyi gözetlemesini ve hedefleri belirlemesini sağladı. Bir UGV, keşif yapmak için sürüden öne geçti; diğer üçü geride bekledi. Keşif yapan UGV, uçan bir drone ile donatılmıştı. Önde giden araç alana keşif yaptıktan sonra diğer UGV'ler örtü ve destek sağlamak için onu takip etti. Robot sürüsünden yaklaşık 300 yard uzaklıktaki belirlenen bir hedefe simüle bir roket ateşlendi. Son olarak son robot, çatışma alanını değerlendirmek için daha yukarıda bir sırtın üzerinden örtüden çıktı.
Modüler araçlar ve insan kontrolü
UGV'ler oldukça modülerdir ve çok çeşitli taktik eklentilerle donatılabilir. Denemeye katılan bir teknisyen, askerlerin platformlara çok çeşitli ekipman monte edebileceğini söyledi ve bunları son derece modüler platformlar olarak tanımladı. Blog yazısına göre, alıştırmadaki dört UGV'nin üçünde drone vardı. Kinetik angajmanın bir insan operatör tarafından kontrol edildiği vurgulandı. DARPA'da teknik danışman olan Jason Gregory, tüm hareketlilik, hareket ve tespitlerin otonom olduğunu, ancak bir insan 'ateş et' demeden robotların tetiği çekmediğini söyledi. Bu son alıştırma, Avrupalı müttefiklerin talebi üzerine yapıldı. Gregory ayrıca alıştırma konumunun Avrupa harekât alanına benzer bir arazi temsil ettiği için seçildiğini söyledi. 'Burada Fort Knox'ta, otonom hareketlilik teknolojisinin yeni savaşçı yeteneklerini etkinleştirmek için faydalı yüklerle nasıl eşleştirilebileceğine bakıyoruz' dedi.
RACER programı ve sonraki adımlar
Bu alıştırma, DARPA'nın RACER (Robotic Autonomy in Complex Environments with Resiliency) programının bir parçasıydı. RACER'ın başarısı için gerekli uzmanlık; araç tasarımı, algoritma teknolojileri, süper zekâ ve güvenli iletişimi içerir. Beş yıllık çalışmanın ardından UGV'ler artık manuel olarak sürülmek yerine savaş alanında görevleri tamamlamak üzere yönlendirilebiliyor, diye belirtti Gregory. Bunlar, en azından bir insan sürücünün yönetebileceği kadar hızlı bir şekilde arazi dışında dolaşıyor. Test uzmanları, DARPA blog yazısına göre UGV sürülerinin konuşlandırılmaya ve yiyecek, mühimmat ve ikmal lojistiği dahil olmak üzere birçok başka göreve ve daha fazlasına kullanılmaya hazır olduğunu düşünüyor. Aralık ayında daha fazla UGV sürü avı testi planlanıyor; bu testlere görev yapan askerlerden bir grup katılacak.
Kaynaklar: Tom's Hardware
SiTech — AI destekli web geliştirme
Hızlı ve modern web siteleri kuruyor, AI'yı gerçek iş akışlarına taşıyoruz. Projeniz veya sorunuz mu var? Yardımcı olmaktan mutluluk duyarız.