NVIDIA'ın Robotları GB300 Test Hücrelerini Klasik Pipeline'lar ve Özel AI ile Kuruyor
NVIDIA'nın Seattle robotik laboratuvarı ve Isaac ekibi, robotlara GB300 test hücrelerini kurmayı öğretti. Klasik pipeline'lar ve özel AI, busbar kurulumunda %95'ten fazla başarıya ulaştı.
Robotlar GB300 Test Hücrelerini Kurmayı Tekrar Ediyor
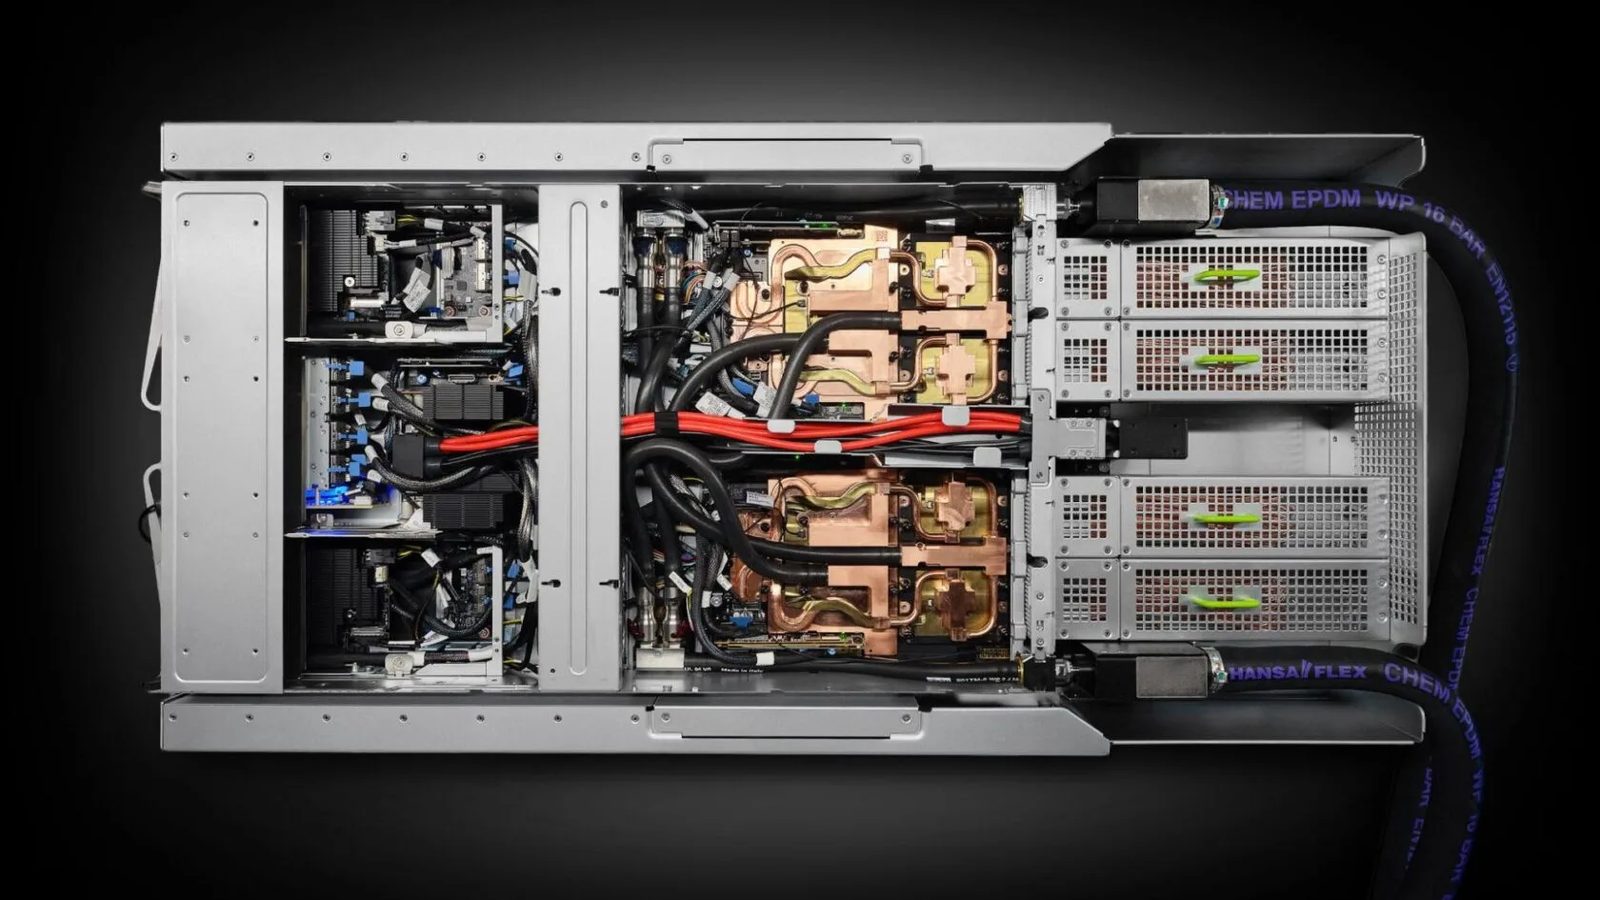
NVIDIA'nın Seattle robotik laboratuvarı, NVIDIA Isaac mühendislik ekibiyle birlikte, GB300 test hücrelerini kuran robotik sistemler geliştirdi. Bu hücreler, GB300 hesaplama modülleri gönderilmeden önce doğrulanmak için kullanılıyor. NVIDIA operasyon ekibi ve yüklenici üretici Foxconn ile birlikte ekip iki görev üzerinde çalıştı: busbar kurulumu ve çoklu bağlayıcı yerleştirme. Üreticiler %99,5 başarı oranı ve döngü süresini nitelikli çalışanlara kıyasla en fazla iki katıyla sınırladı, özellikle busbar kurulumu için 124 saniye ve dört bağlayıcı için 72 saniye. Ekip bu işi, laboratuvarın dokuz yıl boyunca çözdüğü en zorlu sorunlardan biri olarak tanımlıyor ve insan maharetinin hala otomatikleştirilmesi en zor olan Moravec paradoksunun yeni bir örneği olarak görüyor.
Busbar Kurulumunda Klasik Pipeline Kazandı
Busbar kurulumu için ekip, uçtan uca öğrenme sistemi yerine modüler bir pipeline oluşturdu. Algılamada, büyük pozisyon hatalarını düzeltmek için NVIDIA FoundationPose çoklu görünüm güvenilirliği değerlendirmesi kullanıldı. Planlama, hızlı waypoint üretimini Lissajous eğrisi manipülasyon primitifleriyle birleştirirken, temas yüksek performanslı empedans kontrolcüsü otomatik sönümleme tasarımı ve atalet kompesasyonu ile yönetildi. Üç kol işi böldü: biri Flexiv Rizon 4S kamerayı konumlandırıyor, diğeri limit fixture ve busbar yerleştirip clamp alıyor, üçüncüsü ise Universal Robots UR10e OnRobot tornavidası ile 16 vidayı sıkıyor. Sistem %95'ten fazla başarı elde etti, ancak 160 saniyelik tam döngü süresi hala 124 saniyelik hedefin üzerinde ve ana darboğaz sırasıyla vidalama.
Bağlayıcılar için Özel AI ve Mekanik Tasarım
Çoklu bağlayıcı yerleştirme, iki büyük ve iki küçük kabloya monte edilmiş bağlayıcıların kaldırılmasını ve sınırlı aralıklı kutulara yerleştirilmesini gerektiriyordu. Kablo tutma SAM3 segmentasyonuyla neredeyse kusursuzdu, ancak genelleştirilmiş pozisyon tahmini küçük, dokusuz bağlayıcılarda başarısız oluyor ve uçtan uca taklit öğrenmesi ACT veya diffüzyon politikalarıyla da başaramıyordu, çünkü deforme olabilir kabloların manipülasyonu yalnızca sınırlı sayıda mümkün oluyordu. Ekip buna "tersine zor ders" adını verdi; burada veri ölçeği fiziksel olarak erişilemez. Bunun yerine, sentetik CAD renderlarında eğitilmiş ve 3D nöral rekonstrüksiyon sahte etiketlerinde geliştirilmiş, 30 Hz veya daha hızlı çalışan özel pozisyon tahmini çerçevesi DOPER'i oluşturdular. Uyarlanmış 3D baskı çok fonksiyonlu sıkıştırma uçları temas sırasında parça hareketini sınırlayarak tutma pozisyonlarını taktil sensörler olmadan tekrarlanabilir kıldı. Yerleştirme politikaları NVIDIA Isaac Lab'de sim-to-real güçlendirmeli öğrenme ile önceden eğitildi ve gerçek dünyada kalan eğitim SPARR yöntemiyle, kuvvet ve moment enjeksiyonu ile tamamlandı.
Altyapı ve Perspektifler
Çalışma, konteynerleştirilmiş robotik hizmetleri ve TALOS orkestrasyon sistemi üzerinde yürütülüyordu; bu sistem planlayıcıları, primitifleri ve kontrolcüleri gerçek zamanlı olarak, 500 Hz'den yüksek frekanslı döngülerde Franka, Flexiv, Universal Robots ve SO-101 kolları üzerinde sıralı olarak yönetiyor. Ekibin ifadesine göre, makale yayınlandığında üretici sınır değerlerine hızla yaklaşıyorlar ve sonuçlar, uçtan uca öğrenmenin modüler yığınlara kıyasla nerede üstün olduğu konusundaki varsayımları sorguluyor. Ekibin görüşüne göre, yüksek performanslı kontrol ve mekanik tasarım, robot öğrenmesinde hala yeterince kullanılmamış araçlar.
Kaynaklar: Nvidia Dev
SiTech — AI destekli web geliştirme
Hızlı ve modern web siteleri kuruyor, AI'yı gerçek iş akışlarına taşıyoruz. Projeniz veya sorunuz mu var? Yardımcı olmaktan mutluluk duyarız.