هندسة سائقات الأجهزة العكسية باستخدام AI مع hw-harness
شارك مطور كيف استخدم Claude لبناء أداة عامة تسجّل وتقارن آثار USB بين Windows وLinux، مما يتيح لـ AI كتابة backends لماسحات SANE وتصحيحات لكاميرات MIPI.
عملية العمل على تطوير التعريفات بمساعدة AI
وصف كريستيان إف.ك. شالر كيف استخدم Claude لهندسة سائقات الأجهزة عكسياً، مدمجاً أدوات AI في عملية بحث ومقارنة منظمة. بعد أن رأى كيف يستخدم الآخرون وكلاء AI مع تحكم كامل في أجهزة Windows الافتراضية، بنى أداة عامة لأتمتة هذه العملية. الملاحظة الرئيسية هي أن نموذج AI يتعامل بشكل ممتاز مع فك تشفير الأثر، وكتابة الاختبارات، والتحقق المتقاطع من الثوابت، الأمر الذي يتطلب تقليدياً أسابيع من العمل اليدوي.
كيف يعمل hw-harness
تشغل الأداة سائق Windows الخاص بالمصنّع في جهاز افتراضي KVM، حيث يُمرَّر الجهاز إلى النظام الضيف. يُسجَّل الترافيك على مضيف Linux عبر usbmon، الذي يقع أسفل طبقة passthrough، لذلك لا يراه النظام الضيف. بعد ذلك تتكرر نفس العملية على Linux بسائق مخصص وتُسجَّل أيضاً. يُقارَن الأثران تفاضلياً للحصول على قائمة محددة بأخطاء السائق. بالنسبة للأجهزة التي ليس لها ناقل للاستماع، مثل كاميرات MIPI الداخلية، تستخدم الأداة فحص ملفات INF وبيانات السجل وجداول ACPI وخصائص الجهاز من جهة Windows. لا تعتمد الطريقة على نسخ الشيفرة؛ في السائق الجديد يتم تعيين كل ثابت بناءً على السلوك المسجل.
ثلاثة مشاريع مكتملة
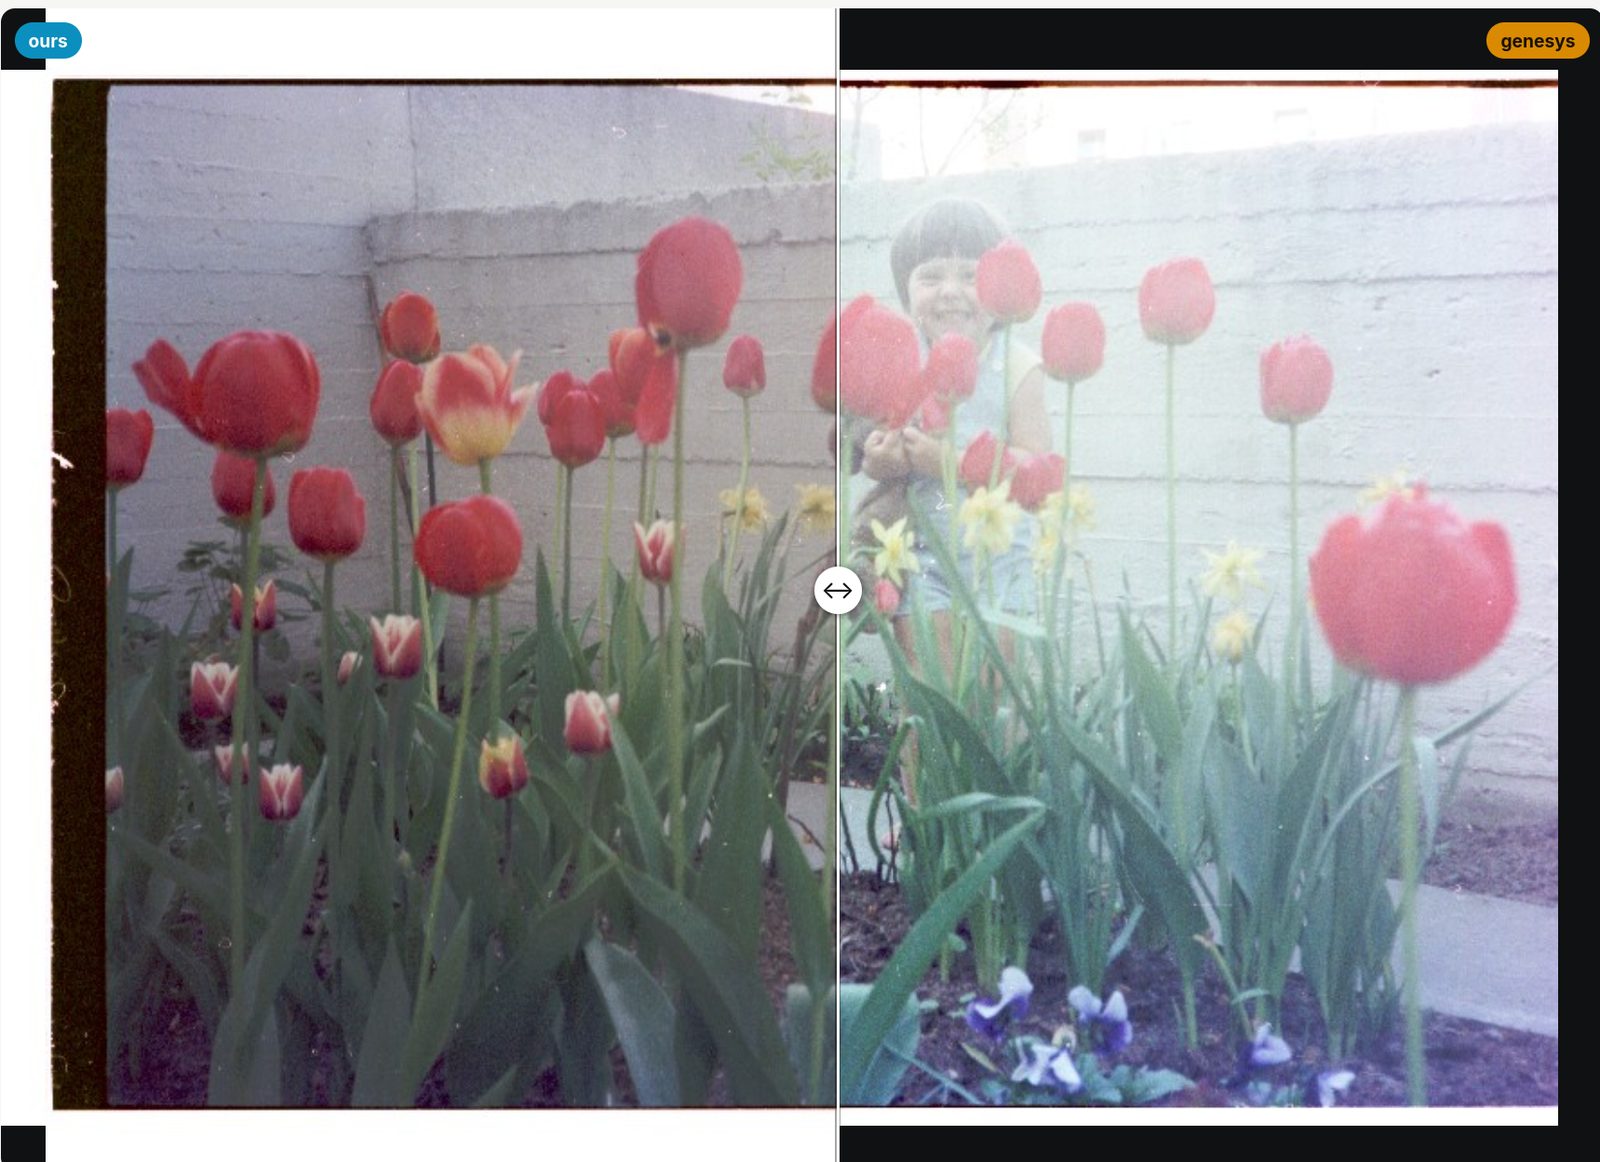
نتج عن المشروع الأول إنشاء وحدة خلفية لـ SANE لماسح Plustek OpticFilm 8200i للأفلام، الذي يستخدم وحدة تحكم Genesys GL128 ولم يكن مدعوماً سابقاً على Linux. تدعم الوحدة الخلفية الأوضاع الملونة والرمادية والأشعة تحت الحمراء بدقة تصل إلى 7200 dpi، بالإضافة إلى إزالة الغبار والخدوش. عند 3600 dpi أكمل المسح في 34,6 ثانية، مقابل 54,4 ثانية للوحدة الخلفية الأصلية genesys التي حصلت على دعم هذا الماسح في سبتمبر 2026. كلاهما يعالج نفس التفاصيل بدقة. الوحدة الخلفية معبأة كـ Fedora RPM.
المشروع الثاني هو Negative Vibes، تطبيق GNOME مكتوب بلغة Rust، يستخدم لمسح الأفلام والشرائح على أي ماسح SANE متوافق مع الأفلام. يخزن مسحاً خطياً دقيقاً 16 بت مع بيانات الأشعة تحت الحمراء، وينفذ قلباً غير مدمر، ومعايرة عبر ArgyllCMS، وتصديراً بصيغ TIFF وJPEG وPNG وDNG. يُوزَّع كـ Flatpak يتضمن وحدة الماسح الخلفية.
عالج المشروع الثالث مشاكل كاميرا MIPI في Lenovo ThinkPad X1 Carbon Gen 14 بمستشعر Sony IMX471. صلحت تصحيحات Kernel خطأ crop-selection وعرض سجل test-pattern غير الصحيح والحد الأعلى لكسب التناظري الذي كان يفقد نحو 1,8 ستوب من الحساسية. أضافت تصحيحات ISP البرمجية لـ libcamera تصحيح ظل العدسة المتجاهل الذي يجعل الزوايا أغمق بمقدار 2,7 ستوب، وصلحت إحصاءات توازن اللون الأبيض التي كانت تتجمع عند عمق 8 بت مقابل native bit depth. في اختبار إضاءة منخفضة مُتحكم به، ارتفع لمعان الإطار من 31,1 إلى 90,9، واقتربت معاملات الألوان بشكل كبير من مرجع USB webcam. تصحيحات Kernel أُرسلت بالفعل، وتصحيحات libcamera قيد المراجعة.
الدروس الرئيسية
لاحظ شالر أن الأثر المرجعي ميزة كبيرة: عندما تقارن AI بأثر جيد معروف مع أثر فاشل، تتحول المشكلة غير المحددة إلى قائمة اختلافات محددة. يتولى AI العمل المرهق لفك التشفير والاختبار، لكن الأجهزة الحقيقية تبقى الحكم الوحيد. يدعو كل من لديه أجهزة غير مدعومة لتجربة نهج hw-harness.
المصادر: blogs.gnome.org
SiTech — تطوير ويب مدعوم بالذكاء الاصطناعي
نبني مواقع سريعة وعصرية وندمج الذكاء الاصطناعي في سير عمل الشركات. لديك مشروع أو سؤال؟ يسعدنا مساعدتك.