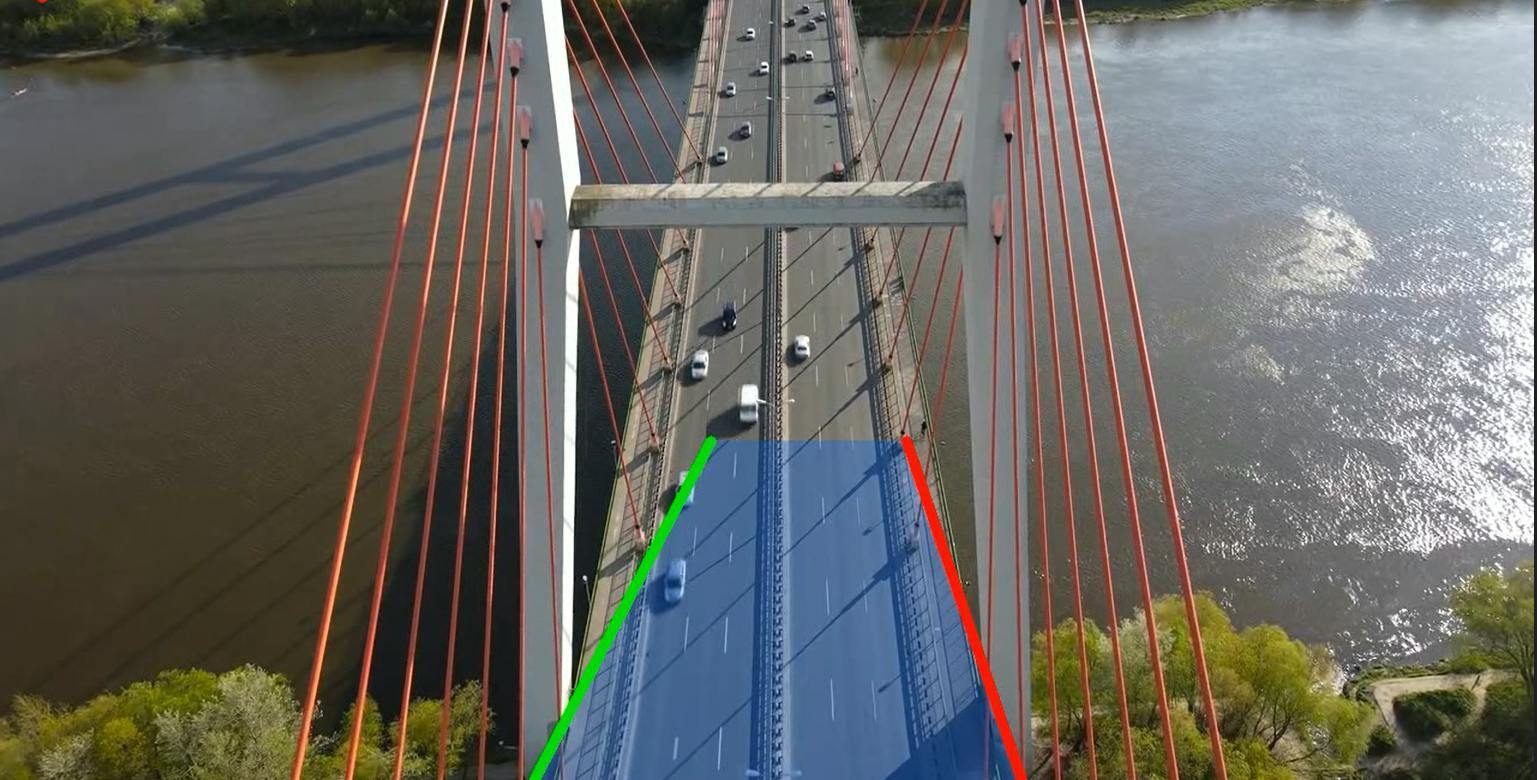
AI დრონების ავტონომიური ნავიგაცია: რა მუშაობს დღეს და რა ჯერ კვლევის ეტაპზეა
HackerNoon-ზე გამოქვეყნებული ტექნიკური მიმოხილვა აღწერს დრონის დამოუკიდებელი ნავიგაციის არქიტექტურას: SLAM, VIO და PX4, საბაზისო მოდელებზე დაფუძნებული აგენტური ფენა და ის შეზღუდვები, რომლებიც ამ მიდგომას ჯერ კვლევის ეტაპზე აკავებს.
ავტონომიური ტექნოლოგია ბოლო ხუთ წელიწადში შესამჩნევად წინ წავიდა: Tesla, BYD და Waymo მილიარდობით დოლარს დებენ თვითმართვად მანქანებში, თუმცა განლაგებების უმეტესობა კვლავ გეოზონით შემოიფარგლება. Falcon Eye AI-ს დამფუძნებელი Vishwa Vimukthi Gammuduwaththage 23 სექტემბერს HackerNoon-ზე გამოქვეყნებულ ტექნიკურ მიმოხილვაში წერს, რომ ამ აღქმისა და მართვის სისტემების დიდი ნაწილი დრონებზეც გადადის.
მიმოხილვა ყოფს დღეს რეალურად მოქმედ კლასიკურ არქიტექტურას იმ „AI აგენტის“ ფენისგან, რომელიც ჯერ კიდევ კვლევის ეტაპზეა.
დრონის ნავიგაციის ოთხი ეპოქა
ნავიგაციამ ოთხი ეტაპი გაიარა: ხელით მართვა მხოლოდ ხედვის არეში; GPS-ზე დაფუძნებული ფრენა მარშრუტის წერტილებით; სენსორების შერწყმა სრული სიტუაციური აღქმისთვის; და AI-ზე დაფუძნებული ავტონომია. გადამწყვეტი ნახტომი ბოლო ეტაპია: GPS-მა დრონები დაპროგრამებადი გახადა, AI-მ კი ადაპტირებადი. ყველაზე მნიშვნელოვანი მისიები — შენობებში, ხიდების ქვეშ, ურბანულ კანიონებში ან ჩახშული სიგნალის გარემოში — GPS-ის გარეშე მიმდინარეობს; სწორედ იქ ამართლებს თავს ხედვისა და AI-ის ფენა.
კლასიკური არქიტექტურა, რომელიც დღეს დაფრინავს
პრაქტიკული სისტემა ოთხ ფენად იყოფა: აღქმა, ბორტზე დამუშავება, ფრენის მართვა და კომუნიკაცია. სტერეო კამერები სიღრმეს იძლევა, IMU-ები — სტაბილიზაციისთვის საჭირო მონაცემებს, GPS კი RTK-ის კორექციებით სანტიმეტრის დონის სიზუსტეს აღწევს. SLAM რეალურ დროში აგებს გარემოს რუკას, ვიზუალურ-ინერციული ოდომეტრია (VIO) კი კამერისა და IMU-ს მონაცემებს აერთიანებს, როცა GPS ქრება. აღქმას ღრმა სწავლება ემსახურება, ნავიგაციის ქცევას გაძლიერებითი სწავლება აუმჯობესებს. მარშრუტს A*, RRT და PRM ალგორითმები გეგმავს, ფრენას PX4 და ArduPilot მართავს, ბრძანებებსა და ტელემეტრიას კი MAVLink გადასცემს.
რას ნიშნავს „AI აგენტი“ დღეს
ზემოთ აღწერილი კლასიკური ავტონომია კომერციული მისიების უმეტესობისთვის სწორედ ის რჩება პასუხად, ფრონტი კი საბაზისო მოდელებზე გადაინაცვლა. ვიზუალურ-ენობრივი ნავიგაცია (VLN) დრონს საშუალებას აძლევს, ინსტრუქცია — „იფრინე წითელი შენობის თავზე და გზაჯვარედინზე მარცხნივ მოუხვიე“ — მხოლოდ ვიზუალური დაკვირვებით შეასრულოს; AerialVLN-ის ბენჩმარკმა ათი ათასობით ინსტრუქცია-ტრაექტორიის წყვილზე აჩვენა, რომ შიდა სივრცის VLN მეთოდები საჰაერო სცენებზე ცუდად გადადის. VLA მოდელები, როგორიცაა OpenVLA და π0, მართვის სიგნალებს ბოლიდან ბოლომდე აწარმოებენ; AutoFly და GRaD-Nav++ კი მაღალი დონის ბრძანებებს ბორტზე მართვად სიგნალებად გარდაქმნის.
სად ჩერდება აგენტური ავტონომია
ავტორი ღიად ასახელებს შეზღუდვებს. VLM და VLA მოდელები ღია სამყაროს განზოგადებაში ძლიერია, მაგრამ ცუდად მუშაობს იქ, სადაც მკაცრი რეაქტიული მართვაა საჭირო: 2 Hz-ზე მსჯელობა ვერ ცვლის 50 Hz-ზე მომუშავე შეჯახების აცილებას. ბორტის გამოთვლითი რესურსი მკაცრი ჭერია: GPU-ს ყოველი გრამი და ვატი ფრენის დროს აკლებს. უსაფრთხოების სერტიფიცირებას საბაზისო მოდელებისთვის ჯერ გზა არ აქვს: დეტერმინისტული კონტროლერი სერტიფიცირდება, დიდი ნეირონული პოლიტიკის ჩავარდნის რეჟიმების ჩამოთვლა კი ღია რეგულატორულ პრობლემად რჩება. სიმულაცია (Gazebo, AirSim) და ეტაპობრივი ტესტირება ნდობის მოპოვების მთავარ დისციპლინად რჩება. ავტორის აზრით, რეალისტური პოზიცია ფენოვანია: კლასიკური არქიტექტურა რეფლექსებისთვის, საბაზისო მოდელები — მსჯელობისთვის.
SiTech — AI-გაძლიერებული ვებ დეველოპმენტი
ვქმნით სწრაფ, თანამედროვე ვებსაიტებს და AI-ს ვაერთიანებთ ქართული ბიზნესებისთვის. გაქვთ პროექტი ან კითხვა? სიამოვნებით დაგეხმარებით.