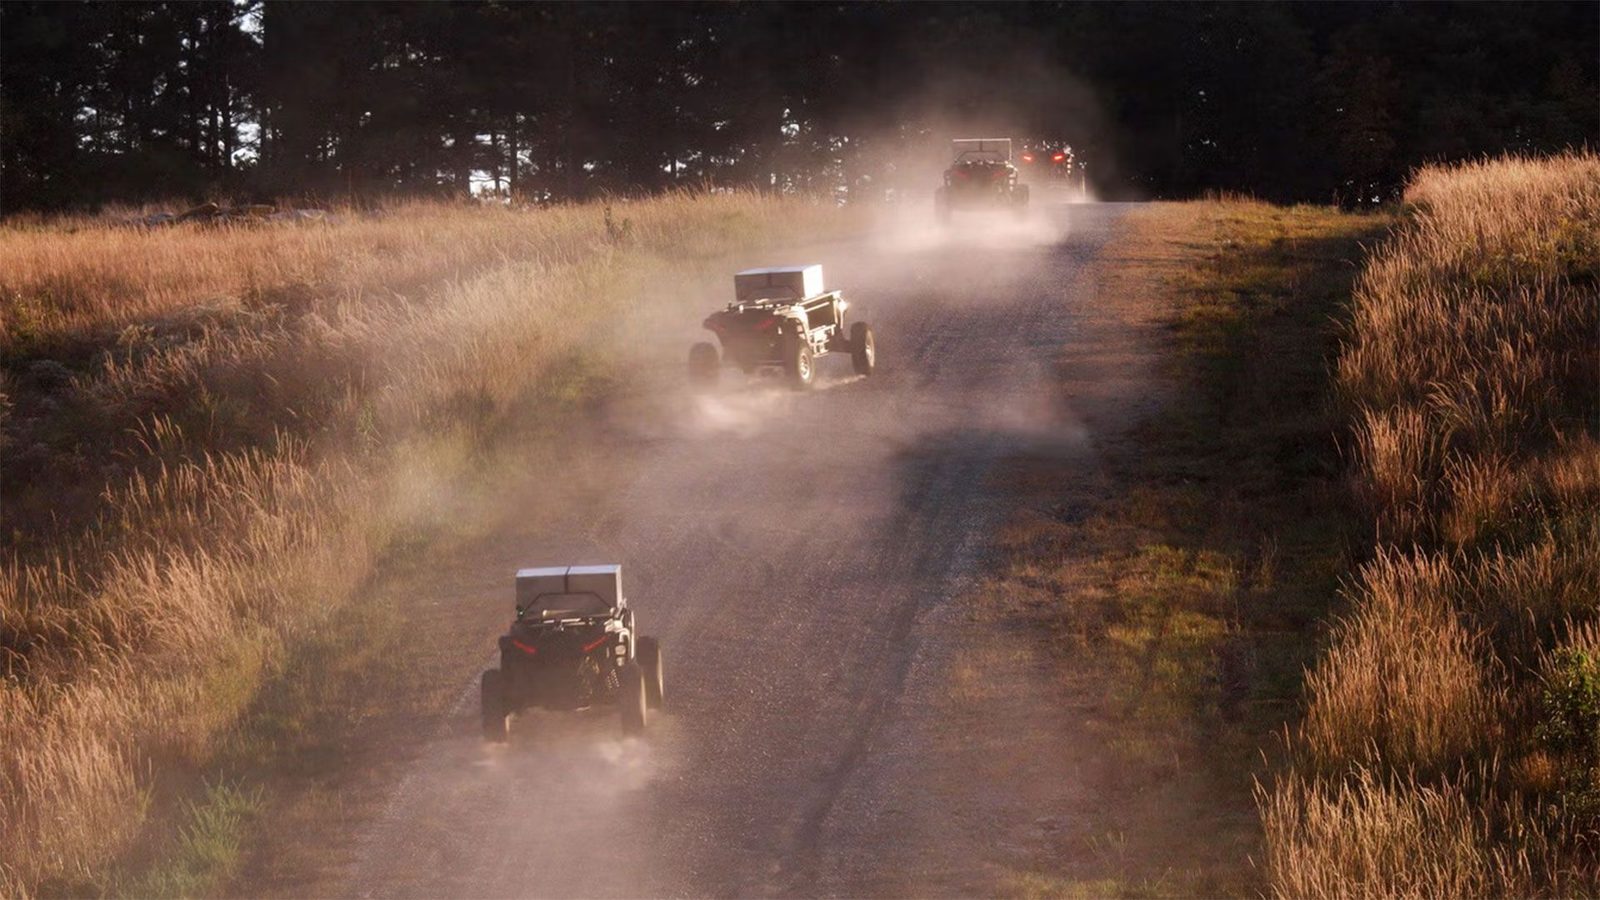
Պենտագոնը փորձարկում է ինքնավար ցամաքային մեքենաների խմբեր սիմուլյացված մարտերում
DARPA-ն Fort Knox-ում փորձարկել է չորս ինքնավար ցամաքային մեքենա, որոնք թիմով հետախուզել, ծածկույթ ապահովել և սիմուլյացված սպառնալիքներին հակազդել են, իսկ կինետիկ ներգրավումը վերահսկել է մարդ-օպերատորը։
Պենտագոնը սիմուլյացված մարտական իրավիճակներում փորձարկում է ինքնավար ցամաքային մեքենաների (UGV) խմբեր։ Հոկտեմբերի կեսերին, Կենտուկի նահանգի Fort Knox-ի St. Vith Range-ում, չորս UGV թիմով հաղթահարել և հսկել են բլրոտ տեղանքը՝ թշնամական ուժեր որոնելու համար, ըստ DARPA-ի բլոգի գրառման։ Թիրախի ներգրավումը վերահսկել է մարդ-օպերատորը։
Ինչպես է անցել ցուցադրությունը
Ցուցադրության ընթացքում օպերատորը ստացել է սիմուլյացված սպառնալիքի մասին հուշում և արբանյակային պատկեր։ Այնուհետև նա UGV խումբը ուղարկել է այդ տարածք՝ տեղանքը հսկելու և թիրախներ բացահայտելու համար։ Խմբից առաջ մեկ UGV է գնացել հետախուզման, իսկ մյուս երեքը մնացել են հետևում։ Հետախուզող UGV-ն հագեցած էր անօդաչու թռչող սարքով։ Առաջատար մեքենայի հետախուզումից հետո մյուս UGV-ները հետևել են՝ ծածկույթ և աջակցություն ապահովելու համար։ Ռոբոտների խմբից մոտ 300 յարդ հեռավորության վրա հայտնաբերված թիրախին կրակվել է սիմուլյացված հրթիռ։ Վերջապես, վերջին ռոբոտը դուրս է եկել ծածկույթից՝ բլրի վրա ավելի բարձր դիրքում, հակամարտության դաշտը գնահատելու համար։
Մոդուլային մեքենաներ և մարդու վերահսկողություն
UGV-ները բարձր մոդուլային են և կարող են համալրվել մարտավարական բազմաթիվ հավելումներով։ Ցուցադրությանը ներկա տեխնիկը ասել է, որ զինվորները կարող են հարթակների վրա տեղադրել բազմաթիվ սարքավորումներ՝ դրանք նկարագրելով որպես գերմոդուլային հարթակներ։ Բլոգը ասում է, որ վարժանքի չորս UGV-ներից երեքը անօդաչու թռչող սարքեր ունեին։ Ընդգծվել է, որ կինետիկ ներգրավումը վերահսկել է մարդ-օպերատորը։ Jason Gregory-ն, DARPA-ի տեխնիկական խորհրդատուն, ասել է, որ բոլոր շարժունակությունը, տեղաշարժը և հայտնաբերումները ինքնավար էին, բայց ռոբոտները չեն սեղմում ձգանը, մինչև մարդը չասի՝ սեղմիր ձգանը։ Այս վերջին վարժանքը պատվիրվել էր եվրոպական դաշնակիցների խնդրանքով։ Gregory-ն նաև ասել է, որ վարժանքի վայրը ընտրվել է, քանի որ այն ներկայացնում է եվրոպական թատերաբեմին նման տեղանք։ Նա ասել է. «Այստեղ՝ Fort Knox-ում, մենք ուսումնասիրում ենք, թե ինչպես ինքնավար շարժունակության տեխնոլոգիան կարող է զուգակցվել օգտակար բեռների հետ՝ նոր մարտիկների հնարավորություններ ստեղծելու համար»։
RACER ծրագիրը և հաջորդ քայլերը
Այս վարժանքը DARPA-ի Robotic Autonomy in Complex Environments with Resiliency, կամ RACER, ծրագրի մաս էր։ RACER-ի հաջողության համար անհրաժեշտ փորձագիտությունը ներառում է մեքենաների նախագծում, ալգորիթմային տեխնոլոգիաներ, գերինտելեկտ և անվտանգ հաղորդակցություն։ Հինգ տարվա աշխատանքից հետո UGV-ները այժմ կարող են հրահանգվել մարտի դաշտում խնդիրներ կատարելու, այլ ոչ թե ձեռքով վարելու, նշում է Gregory-ն։ Նրանք առնվազն այնքան արագ են շարժվում անճանապարհ տեղանքում, որքան ցանկացած մարդ-վարորդ կկարողանար կառավարել։ Փորձարկողները կարծում են, որ UGV խմբերը պատրաստ են տեղակայման և օգտագործման բազմաթիվ այլ առաքելություններում, ներառյալ սննդի, զինամթերքի և մատակարարումների տրամադրումը, և այլն, ըստ DARPA-ի բլոգի։ Դեկտեմբերին նախատեսված են ևս UGV խմբի որսի փորձարկումներ, որոնց կմասնակցեն ծառայող զինվորներ։
Աղբյուրներ՝ Tom's Hardware
SiTech — AI-ով հզորացված վեբ մշակում
Ստեղծում ենք արագ ու ժամանակակից կայքեր և AI-ը ներդնում իրական բիզնես գործընթացներում։ Ունե՞ք նախագիծ կամ հարց։ Ուրախ կլինենք օգնել։