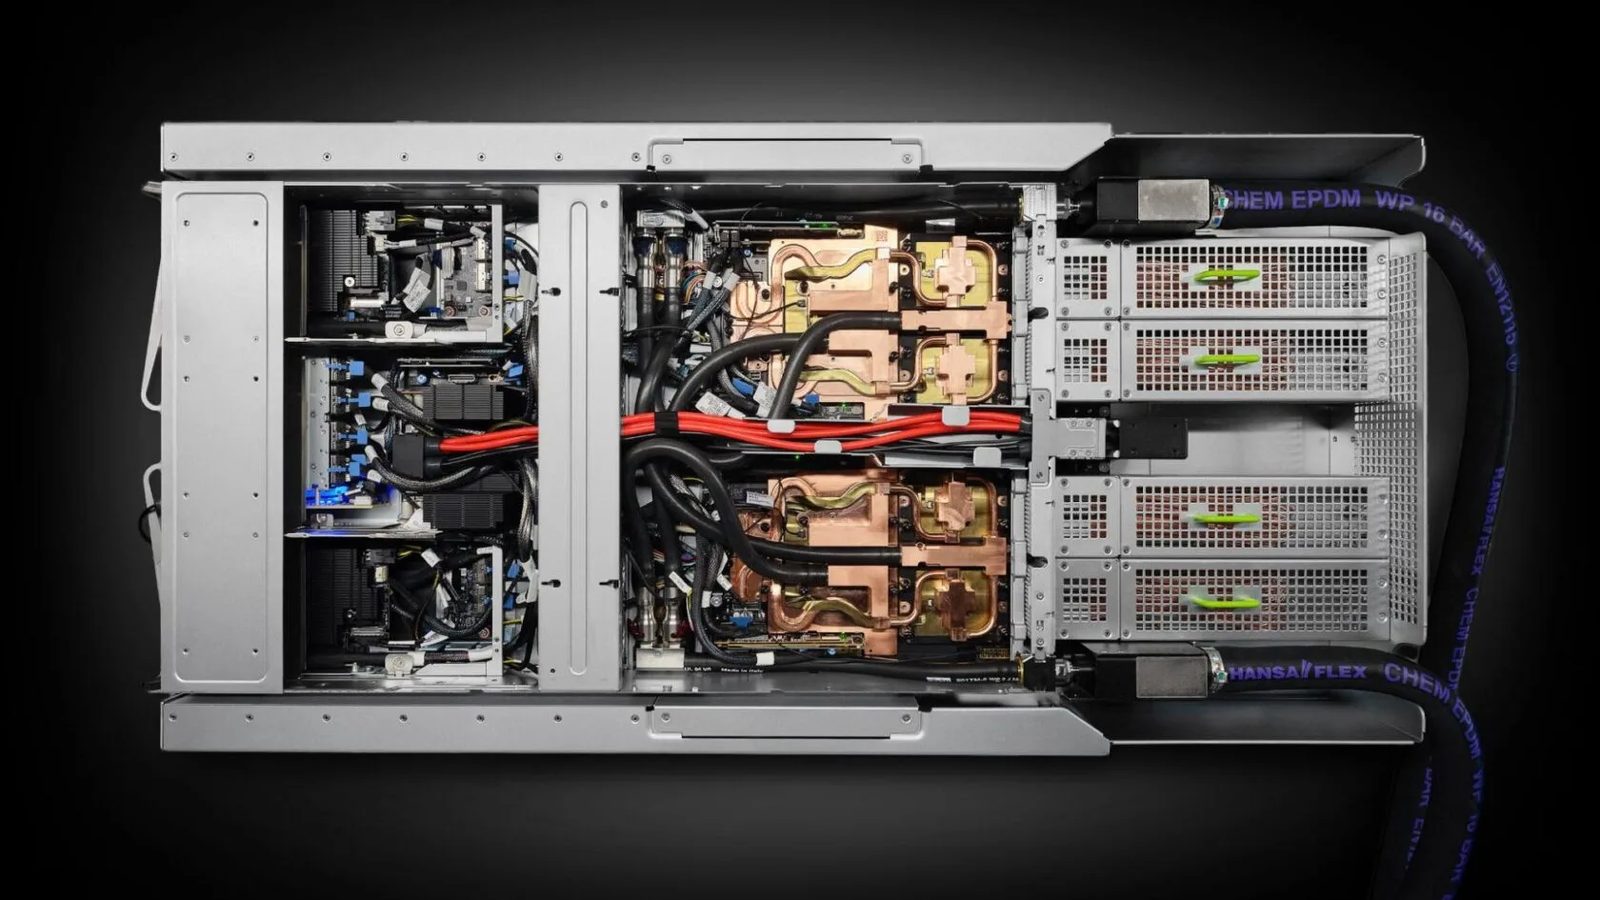
NVIDIA-ի ռոբոտները GB300-ի փորձարկման վանդակները հավաքում են դասական կոնվեյերներով և մասնագիտացված AI-ով
NVIDIA-ի Սիետլի ռոբոտաշխատանքի լաբորատորիան և Isaac-ի թիմը սովորեցրել են ռոբոտներին հավաքել GB300-ի փորձարկման վանդակները։ Դասական կոնվեյերները և մասնագիտացված AI-ն busbar-ի հավաքման համար հասել են 95%-ից ավելի հաջողության։
Ռոբոտները հավաքում են GB300-ի փորձարկման վանդակները
NVIDIA-ի Սիետլի ռոբոտաշխատանքի լաբորատորիան՝ NVIDIA Isaac-ի ճարտարագիտական թիմի հետ միասին, մշակել է ռոբոտային համակարգեր, որոնք հավաքում են GB300-ի փորձարկման վանդակները։ Այդ վանդակները օգտագործվում են GB300-ի հաշվողական մոդուլները ուղարկելուց առաջ ստուգելու համար։ NVIDIA-ի օպերատիվ թիմի և կոնտրակտային արտադրող Foxconn-ի հետ միասին թիմը աշխատել է երկու խնդրի վրա՝ busbar-ի հավաքման և մի քանի կոնեկտորի տեղադրման վրա։ Արտադրողները հաստատել են 99,5%-անոց հաջողության ցուցանիշ և ցիկլի ժամանակ՝ ոչ ավելի քան երկու անգամ ավելին, քան ունեն որակավորված աշխատողները, մասնավորապես՝ 124 վայրկյան busbar-ի հավաքման համար և 72 վայրկյան չորս կոնեկտորի համար։ Թիմը աշխատանքը նկարագրում է որպես մեկ ամենաբարդ խնդիր, որը լաբորատորիան լուծել է իննը տարի ընթացքում, և որպես Moravec-ի պարադոքսի նոր դեպք, որտեղ մարդու հմտությունը դեռևս հատուկ դժվար ավտոմատացվող է մնում։
busbar-ի հավաքման համար դասական կոնվեյերը հաղթեց
busbar-ի հավաքման համար թիմը կառուցել է մոդուլային կոնվեյեր, այլ ոչ թե end-to-end ուսուցման համակարգ։ Գնահատման մեջ օգտագործել են NVIDIA FoundationPose-ը բազմատեսակային վստահելիության գնահատմամբ՝ մեծ դիրքի սխալները ուղղելու համար։ Պլանավորումը միավորում էր արագ waypoint գեներացիան Lissajous-ի կոնտուրի մանիպուլյացիայի պրիմիտիվների հետ, իսկ կոնտակտը կառավարում էր բարձր արդյունավետության իմպեդանսի կոնտրոլերը ավտոմատ խաղաղեցման դիզայնով և իներցիական փոխհատուցմամբ։ Երեք բազմուղի բաժանում էին աշխատանքը՝ մեկը Flexiv Rizon 4S-ը տեղադրում էր տեսախցիկ, երկրորդը տեղադրում էր limit fixture-ը և busbar-ը և վերցնում էր clamp-ը, իսկ Universal Robots UR10e OnRobot-ի պտուտակի հետ 16 պտուտակ պտտում էր։ Համակարգը հասել է 95%-ից ավելի հաջողության, սակայն ամբողջ 160 վայրկյան ցիկլի ժամանակը դեռևս գերազանցում է 124 վայրկյան նպատակը, իսկ հիմնական խոչընդոտը պտուտակների հաջորդական պտտումն է։
Մասնագիտացված AI և մեխանիկական դիզայն կոնեկտորների համար
Մի քանի կոնեկտոր տեղադրելու համար պետք էր երկու մեծ և երկու փոքր մալուխի վրա ամրացված կոնեկտոր բերել և տեղադրել մոտակա հեռավորությունների խոռոչներում։ Մալուխը բռնելը SAM3-ի սեգմենտացիայով գրեթե անթերի էր, բայց ընդհանուր դիրքի գնահատումը ձախողվեց փոքր, առանց տեքստի կոնեկտորների վրա, և end-to-end իմիտացիոն ուսուցումը ACT-ով կամ diffusion քաղաքականություններով էլ չկարողացավ, քանի որ ձևափոխվող մալուխների մանիպուլյացիան հնարավոր էր միայն սահմանափակ քանակով։ Թիմը դա անվանեց «հակառակ դանդաղ դասը», որտեղ տվյալների սանդղակը ֆիզիկորեն անհասանելի է։ Նրանց փոխարեն նրանք կառուցեցին DOPER-ը՝ մասնագիտացված դիրքի գնահատման շրջանակ, որը վերապատրաստված է սինթետիկ CAD ռենդերների վրա և կատարելացված՝ 3D նեյրոնային վերակառուցումների կեղծ պիտակների վրայով, և աշխատում է 30 Hz կամ ավելի արագ։ Հարմարեցված 3D դիմատպը բազմագործառույն բռնակի մատերը կոնտակտի ժամանակ սահմանափակում էր մասի շարժումը, ինչը բռնման դիրքերը կրկնելի էր դարձնում առանց զգայական սենսորների։ Տեղադրման քաղաքականությունները նախապես վերապատրաստվել են NVIDIA Isaac Lab-ում sim-to-real ուժեղացված ուսուցմամբ և կատարելացվել են իրական աշխարհում մնացած վերապատրաստմամբ SPARR-ի մեթոդով՝ ուժի և մոմենտի մուտքագրմամբ։
Ենթակառուցվածք և հեռանկարներ
Աշխատանքը ընթավարվում էր կոնտեյներացված ռոբոտաշխատանքի ծառայությունների և TALOS-ի կազմակերպման համակարգի վրա, որը իրաժամանակորեն կառավարում է պլանը, պրիմիտիվները և կոնտրոլերները 500 Hz-ից ավելի հաճախականությամբ ցիկլերում հաջորդականությամբ Franka-ի, Flexiv-ի, Universal Robots-ի և SO-101-ի բազմուղիների վրա։ Թիմի խոսքով, հոդվածը հրապարակելիս նրանց արագ մոտենում են արտադրողի սահմանային ցուցանիշներին, արդյունքները կասկածի տակ են դնում ենթադրությունները՝ թե որտեղ է ավելի լավ end-to-end ուսուցումը մոդուլային ստեկերի համեմատ։ Թիմի կարծիքով, բարձր արդյունավետության կառավարումը և մեխանիկական դիզայնը դեռ թույլ օգտագործվող գործիքներ են ռոբոտների ուսուցման մեջ։
Նյութերի աղբյուրները՝ Nvidia Dev
SiTech — AI-ով հզորացված վեբ մշակում
Ստեղծում ենք արագ ու ժամանակակից կայքեր և AI-ը ներդնում իրական բիզնես գործընթացներում։ Ունե՞ք նախագիծ կամ հարց։ Ուրախ կլինենք օգնել։