MIT-ის ინჟინერებმა თამაშებისა და VR-ისთვის რბილი ფორმის ამომცნობი კანი შექმნეს
MIT-ის ინჟინერებმა შექმნეს რბილი ტარებადი ფურცელი, რომელიც 3D ფორმასა და შეხებას ოპტიკური ბოჭკოებით ადევნებს თვალს; ლაბორატორიაში შეცდომა ნახევარ სანტიმეტრზე ნაკლებია. სამუშაო გამიზნულია თამაშებზე, VR-ზე, ფიზიოთერაპიასა და რობოტებზე.
რბილი ფურცელი საკუთარ 3D ფორმას თვალს ადევნებს
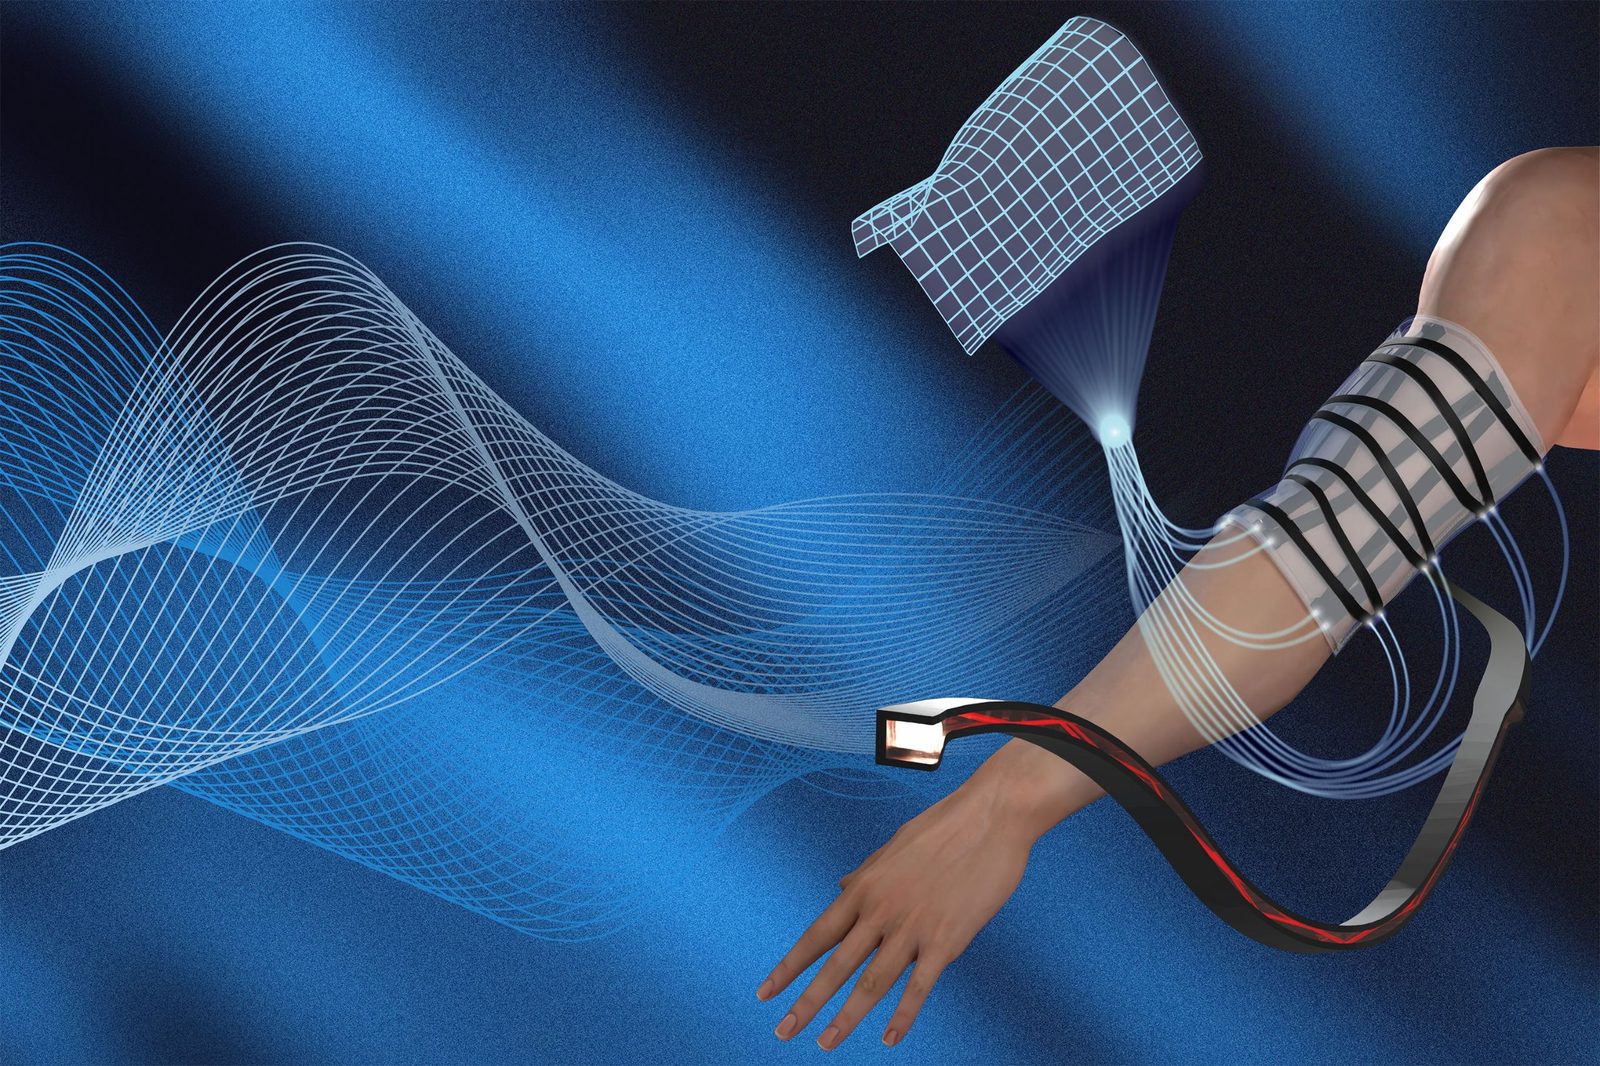
MIT-ის ინჟინერებმა ააგეს რბილი ტარებადი ფურცელი, რომელიც საკუთარ 3D ფორმასა და შეხებას თვალს ადევნებს. MIT News-ის თანახმად, ის გამოსადეგია თამაშების, VR-ისა და ფიზიოთერაპიისთვის. ნაშრომი ეყრდნობა Advanced Intelligent Systems-ში გამოქვეყნებულ სტატიას „Toward fully soft and multifunctional shape sensing via optical waveguide arrays“. ზედაპირი სრულად რბილია, თუმცა ფურცელი მთლიანად არ იჭიმება. გარე დაფა აგროვებს მონაცემებს, ალგორითმი კი მათ 3D ფორმად აქცევს. გამოყენებულია 14 ტალღამძღოლი, თითო 160 მმ, ორ ფენად, შვიდ-შვიდი ზიგზაგით 16 x 16 x 0,5 სმ სილიკონის ფურცელში. თითო ბოჭკოს ერთ ბოლოში LED-ია, მეორეში სინათლის სენსორი, კიდეზე ელექტრონიკა. რეკონსტრუქცია MATLAB-ში წამში დაახლოებით სამჯერ მიმდინარეობს.
ბოჭკოები მოხრის მიმართულებას კითხულობენ
ჩვეულებრივ ბოჭკოს გამჭვირვალე ბირთვი აქვს სინათლის დამჭერ გარსში; მოხრისას ნაკლები შუქი აღწევს ბოლომდე, ამიტომ გამომავალი შუქი მოხრის საზომია. MIT-მა მინა მოქნილი რეზინის ბირთვით შეცვალა და შავი გარსი გამოიყენა. ერთი მხარე განზრახ დაუხეშავეს, რათა ამ ან საპირისპირო მხარეს მოხრამ სხვადასხვა დანაკარგი გამოიწვიოს, რაც ორმხრივ აღქმას იძლევა. ბოჭკოები წნევაზე და გარე ძალაზეც რეაგირებენ, მაგალითად, ფიზიოთერაპიის დემოში წინამხარზე დაჭერაზე. ძალის აღქმა კალიბრირებული არ არის და ფორმის რეჟიმისგან ცალკე მუშაობს. სიმულაციებში 3-20 ტალღამძღოლი თითო ფენაზე, 0-35 გრადუსის კუთხით, ექვს ფორმაზე, 10% ხმაურითა და 30 ცდით გამოსცადეს. კუთხით განლაგება სიზუსტეს უფრო აუმჯობესებს, ვიდრე რაოდენობის ზრდა; ზიგზაგის მანძილი ცნობილ ფორმებთან ყველაზე ახლო დამთხვევით შეარჩიეს.
სიზუსტე, გამძლეობა და გამოყენება
ლაბორატორიულ ტესტებში ფურცლის შეცდომა ნახევარ სანტიმეტრზე დაბალი დარჩა. ცნობილი ფორმის სამ 3D-ბეჭდილ ყალიბზე რეალურ და რეკონსტრუირებულ ზედაპირებს შორის ფესვის საშუალო კვადრატული მანძილი 0,37, 0,28 და 0,45 სმ იყო. MIT-ის სტუდენტმა ციფან იუმ მყარი სენსორების შეცდომა 1-2 სმ-ით შეაფასა და შედეგს არსებულ ტექნოლოგიებთან სულ მცირე თანაბარი უწოდა. ბოჭკოების გაჭრის ან გათიშვის შემდეგ დანარჩენმა მაინც შეძლო საერთო ფორმის რეკონსტრუირება; სიმულაციაში შეცდომა 0,3 სმ-ზე დაბალი იყო სამამდე გამორთვისას, ხუთიდან კი დაახლოებით 1 სმ-მდე იზრდებოდა. ტარებადი დემოები ერთმა ავტორმა საკუთარ სხეულზე ჩაატარა, მაჯისა და იდაყვის კუთხეების უფრო მარტივი სკალირებით, რადგან ამ სახსრებზე დაჭიმვა ფორმის ალგორითმს უშლის ხელს. იუმ თქვა, რომ სისტემა სრულად რბილ აღმქმელ ზედაპირებზეა გამიზნული, ამიტომ ადამიანების გარშემო პოტენციურად უფრო უსაფრთხოა. MIT-ის ასისტენტ-პროფესორმა და თანაავტორმა კეიტლინ ბეკერმა თქვა, რომ გუნდს სურს ფიზიოთერაპევტებს დაეხმაროს პაციენტების პროგრესის თვალყურის დევნებასა და რაოდენობრივ შეფასებაში, სეანსების უფრო ზუსტად შედარებისთვის. ტექნოლოგიამ შეიძლება VR-ში მოძრაობის იმიტაცია, რობოტების ტელეოპერირება ან რბილ რობოტებში გამოყენება. მკვლევარები ჯერ უფრო თხელი ფურცლის შექმნას გეგმავენ. დღეს ბოჭკოები 1 მმ სისქისაა და შეიძლება ათეულ მიკრომეტრამდე, თმაზე თხელამდე, დაეშვას; მეტი ბოჭკო ჭკვიან ტანსაცმელს შესაძლებელს გახდის. სამომავლო სამუშაოები მოიცავს უფრო სწრაფ გადამწყვეტს MATLAB-ის ნაცვლად, მეტ ტალღამძღოლის ფენას და ვიწრო ტალღამძღოლებს უკეთესი დეტალისთვის, ცალკე ფურცელს ძალისა და ფორმის ერთდროულად გასაზომად და დრეკად ელექტრონიკას.
წყაროები: Tom's Hardware
SiTech — AI-გაძლიერებული ვებ დეველოპმენტი
ვქმნით სწრაფ, თანამედროვე ვებსაიტებს და AI-ს ვაერთიანებთ ქართული ბიზნესებისთვის. გაქვთ პროექტი ან კითხვა? სიამოვნებით დაგეხმარებით.