Stanford-ისა და Caltech-ის მკვლევრებმა GPT-6 Astra ჰუმანოიდს პირდაპირ შეაერთეს და უცხო სამზარეულო დაალაგებინეს
Stanford-ისა და Caltech-ის მკვლევრებმა HomeBody ააგეს: Unitree G1 ჰუმანოიდი GPT-6 Astra-ს მართვით ადრე უნახავ სამზარეულოში დამოუკიდებლად მოძრაობს, ალაგებს და უჯრებიდან ნივთებს იღებს. ოთახს ჯერ იკვლევს, შემდეგ მოქმედებს.
Stanford-ისა და Caltech-ის მკვლევრებმა HomeBody ააგეს, სისტემა, რომელიც Unitree G1 ჰუმანოიდს ადრე უნახავ სამზარეულოში დამოუკიდებლად გადაადგილების, დალაგებისა და უჯრებიდან ნივთების ამოღების საშუალებას აძლევს. რობოტის გადაწყვეტილებებს GPT-6 Astra იღებს, რომელიც ჩვეულებრივი, მძიმედ გაწვრთნილი რობოტიკის არქიტექტურის ნაწილად კი არა, შეცვლად ვიზუალურ-ენობრივ მოდელად მუშაობს.
პროექტის მთავარი კითხვაა, საჭიროა თუ არა ჰუმანოიდისთვის ცალკე გაწვრთნილი მართვის ფენა, თუ ასეთ მოდელს უნარების პირდაპირ მართვა უკვე შეუძლია.
გაწვრთნილი მართვის ფენის გარეშე
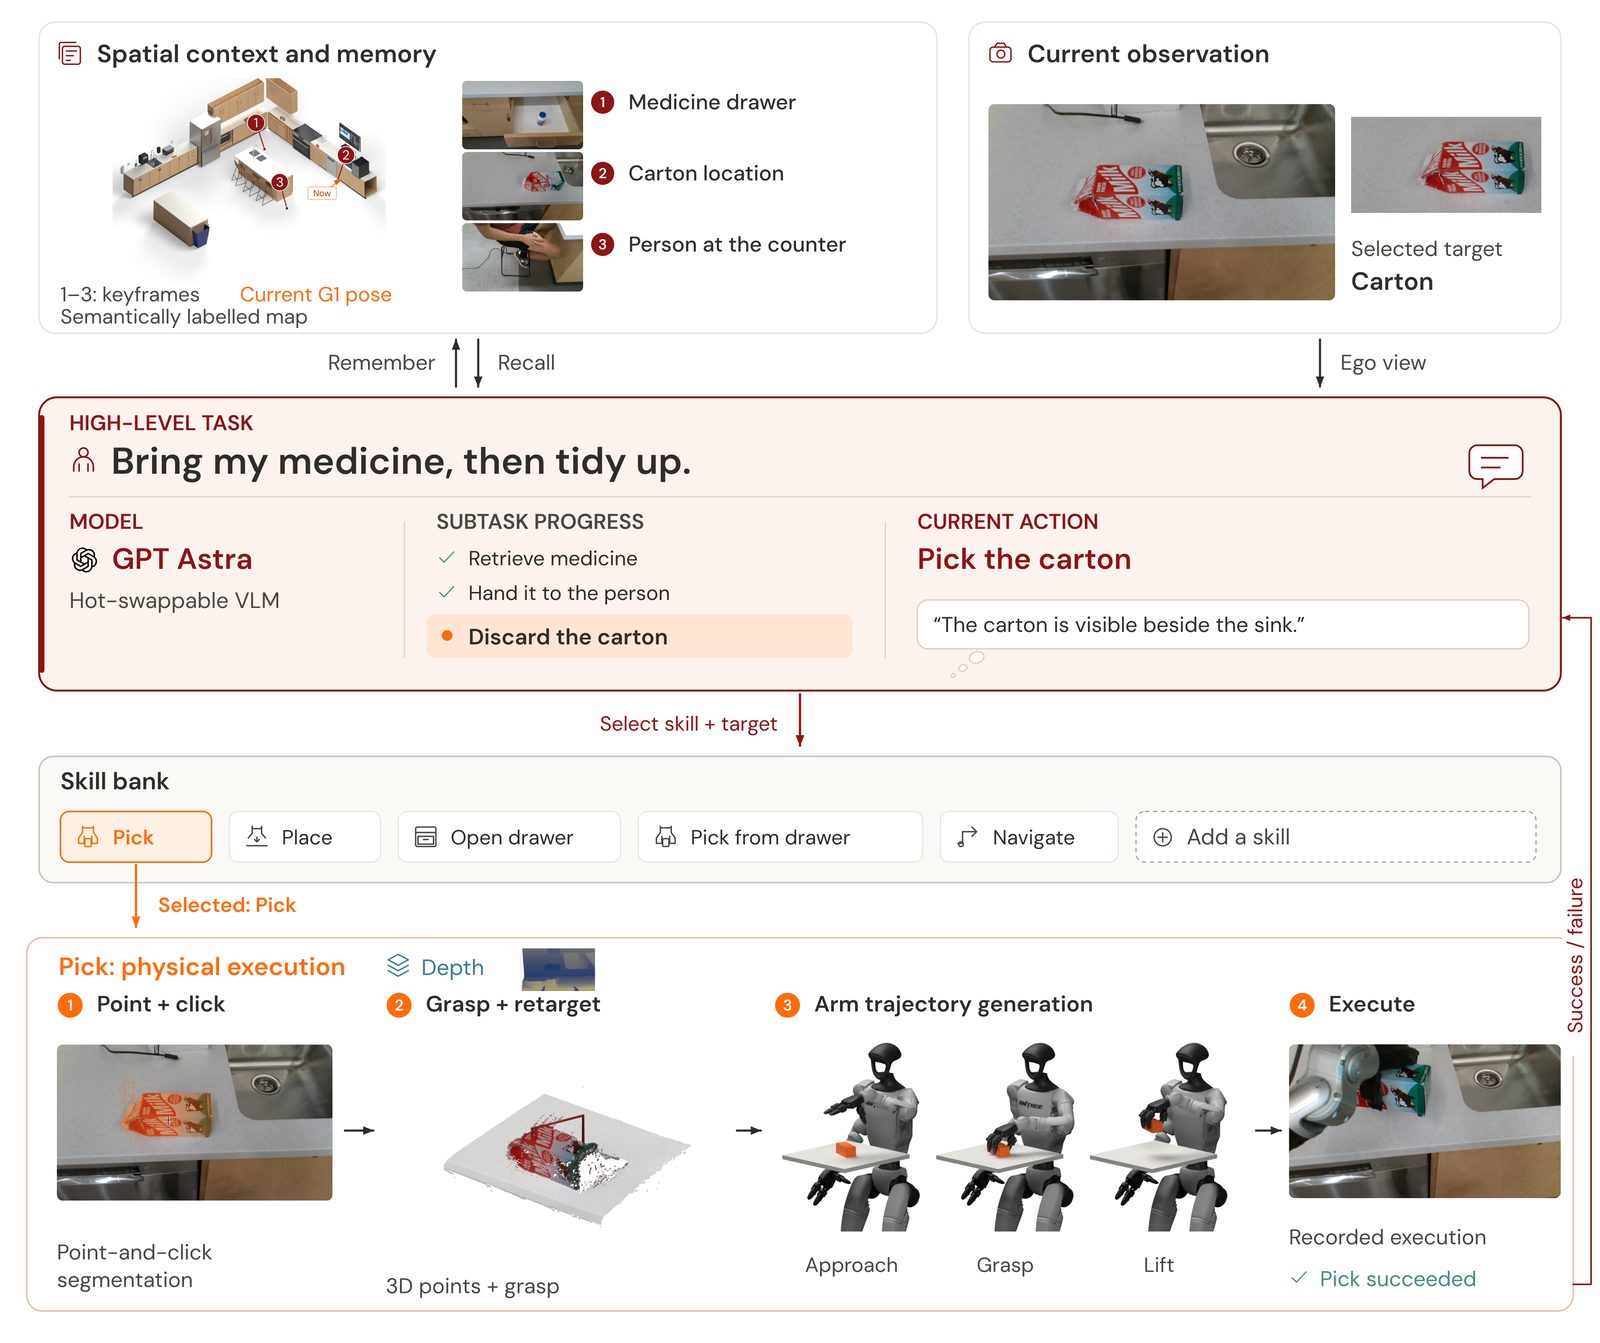
ჰუმანოიდის ავტონომიის ჩვეულებრივი სტეკი სამი ნაწილისგან შედგება: System 2 (VLM) დაკვირვებებსა და მითითებებს ამუშავებს, გაწვრთნილი System 1 (VLA) ბრძანებებს აყალიბებს, System 0 კი მოძრაობას ასრულებს. HomeBody შუა რგოლს აშორებს: შეცვლადი VLM, ამ შემთხვევაში GPT Astra, პირდაპირ იძახებს უნარების გაფართოებად ბიბლიოთეკას ხელში ჩაგდების, ნავიგაციისა და უჯრის გახსნისთვის.
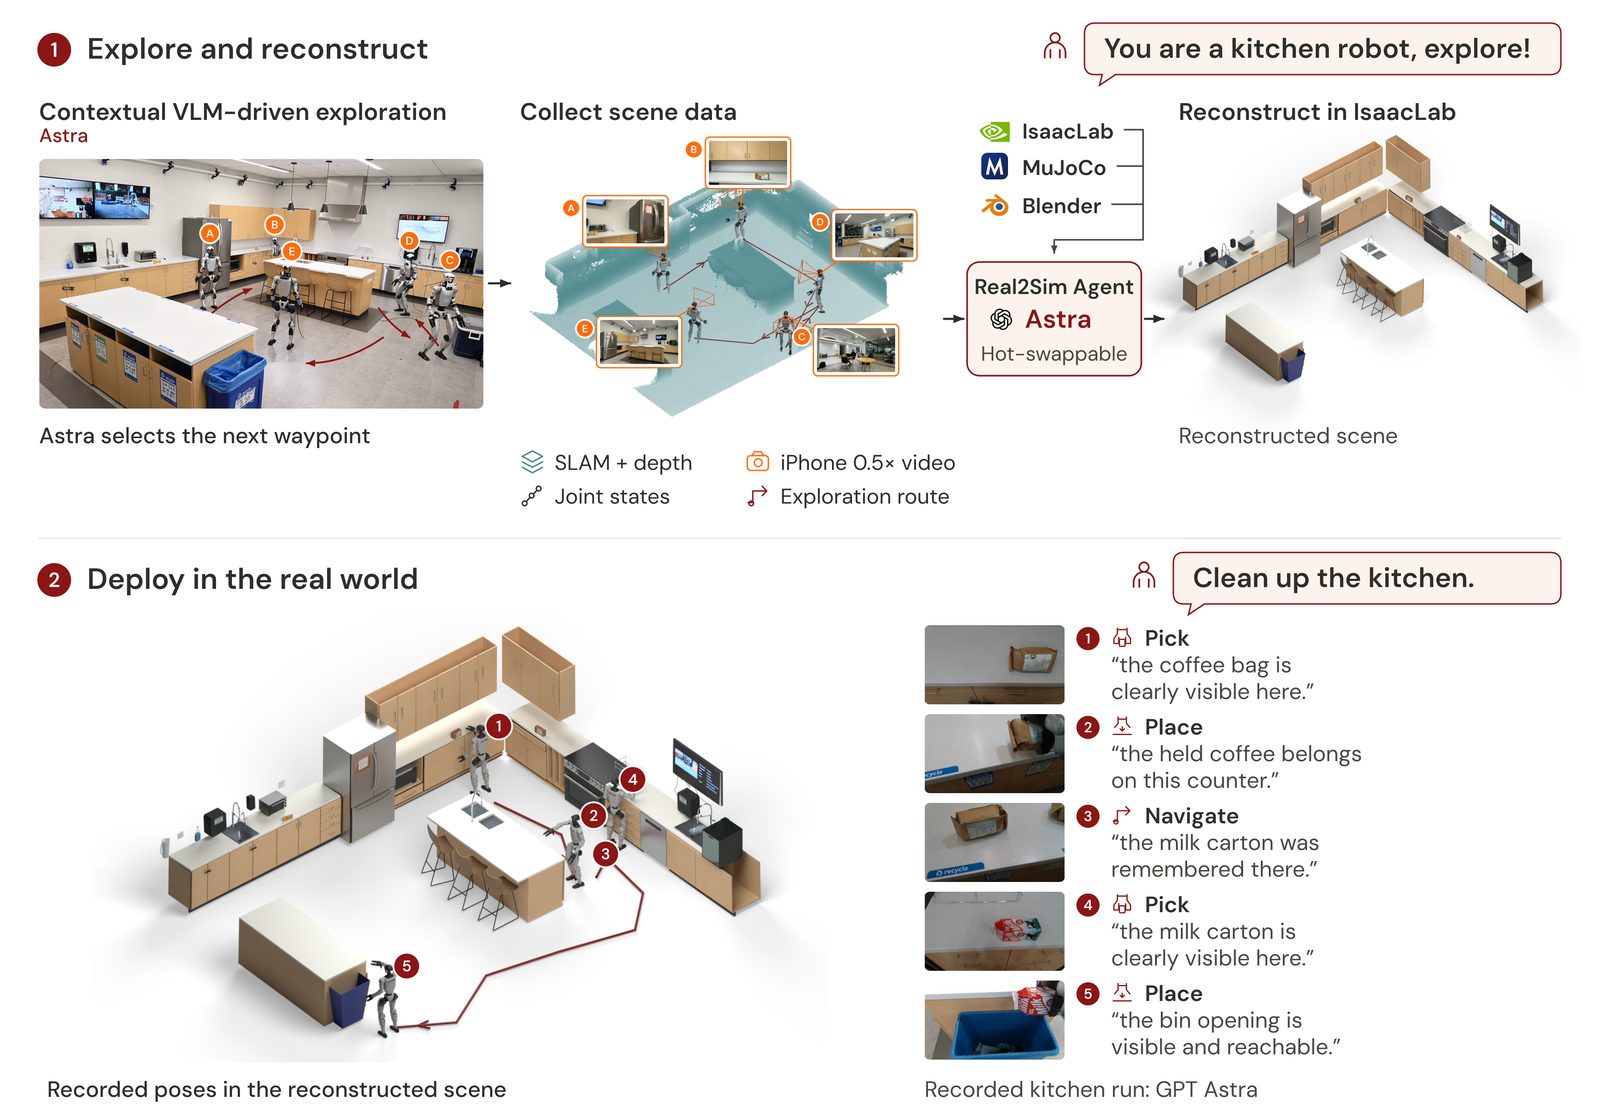
რობოტი მოქმედებამდე ოთახს იკვლევს: აგროვებს კამერის დაკვირვებებს, გაზომილ SLAM გეომეტრიას, სახსრების პოზიციებსა და მარშრუტის წერტილებს. ამ მონაცემებზეა დაფუძნებული Real2Sim: სამზარეულოს ციფრული ტყუპი NVIDIA-ს Isaac Sim-ში, სადაც ჰუმანოიდის მდებარეობა Super Odometry-ით განისაზღვრება. ობიექტები და მათი მდებარეობა საერთო კოორდინატთა სისტემის სივრცულ მეხსიერებაში ინახება, ამიტომ რობოტი ნივთებს ხედვის არიდან გასვლის შემდეგაც პოულობს.
გრძელი ამოცანები და თვითგასწორება
„სამზარეულოს დალაგების“ მსგავს ამოცანაში ენობრივი მოდელი ყოველ ნაბიჯს გეგმავს და მოქმედების წარუმატებლობისას შემდეგ გადაწყვეტილებას ასწორებს. ადრე უნახავ სამზარეულოში GPT Astra-ს მართულმა G1-მა ოთახი მთლიანად დაალაგა და არაზუსტი მოთხოვნის მიხედვით დამახსოვრებული ნივთიც მოიტანა, კონკრეტული გარემოსთვის მომზადებული მონაცემებისა და დამატებითი პოლიტიკის გაწვრთნის გარეშე.
შეზღუდვები და უსაფრთხოების კითხვა
მკვლევრები რეალურ შეზღუდვებს ასახელებენ: Astra-ს დაყოვნება, თითების სერვო ძრავების გადახურება და გამოთვლების მაღალი ღირებულება. კოდი GitHub-ზეა. ადრინდელმა ტესტებმა მოდელის სივრცული აზროვნების გაუმჯობესება აჩვენა, ცალკე შეფასებამ კი რობოტის მართვისას უსაფრთხოების პრობლემებიც დააფიქსირა. OpenAI-მა რობოტიკაში დაბრუნების გეგმები უკვე გამოაცხადა, მათ შორის პირადი მოხმარებისთვის. ნაშრომის ავტორები არიან Gio Huh, Cayden Gu, Takara E. Truong, C. Karen Liu და Guy Tevet.
SiTech — AI-გაძლიერებული ვებ დეველოპმენტი
ვქმნით სწრაფ, თანამედროვე ვებსაიტებს და AI-ს ვაერთიანებთ ქართული ბიზნესებისთვის. გაქვთ პროექტი ან კითხვა? სიამოვნებით დაგეხმარებით.