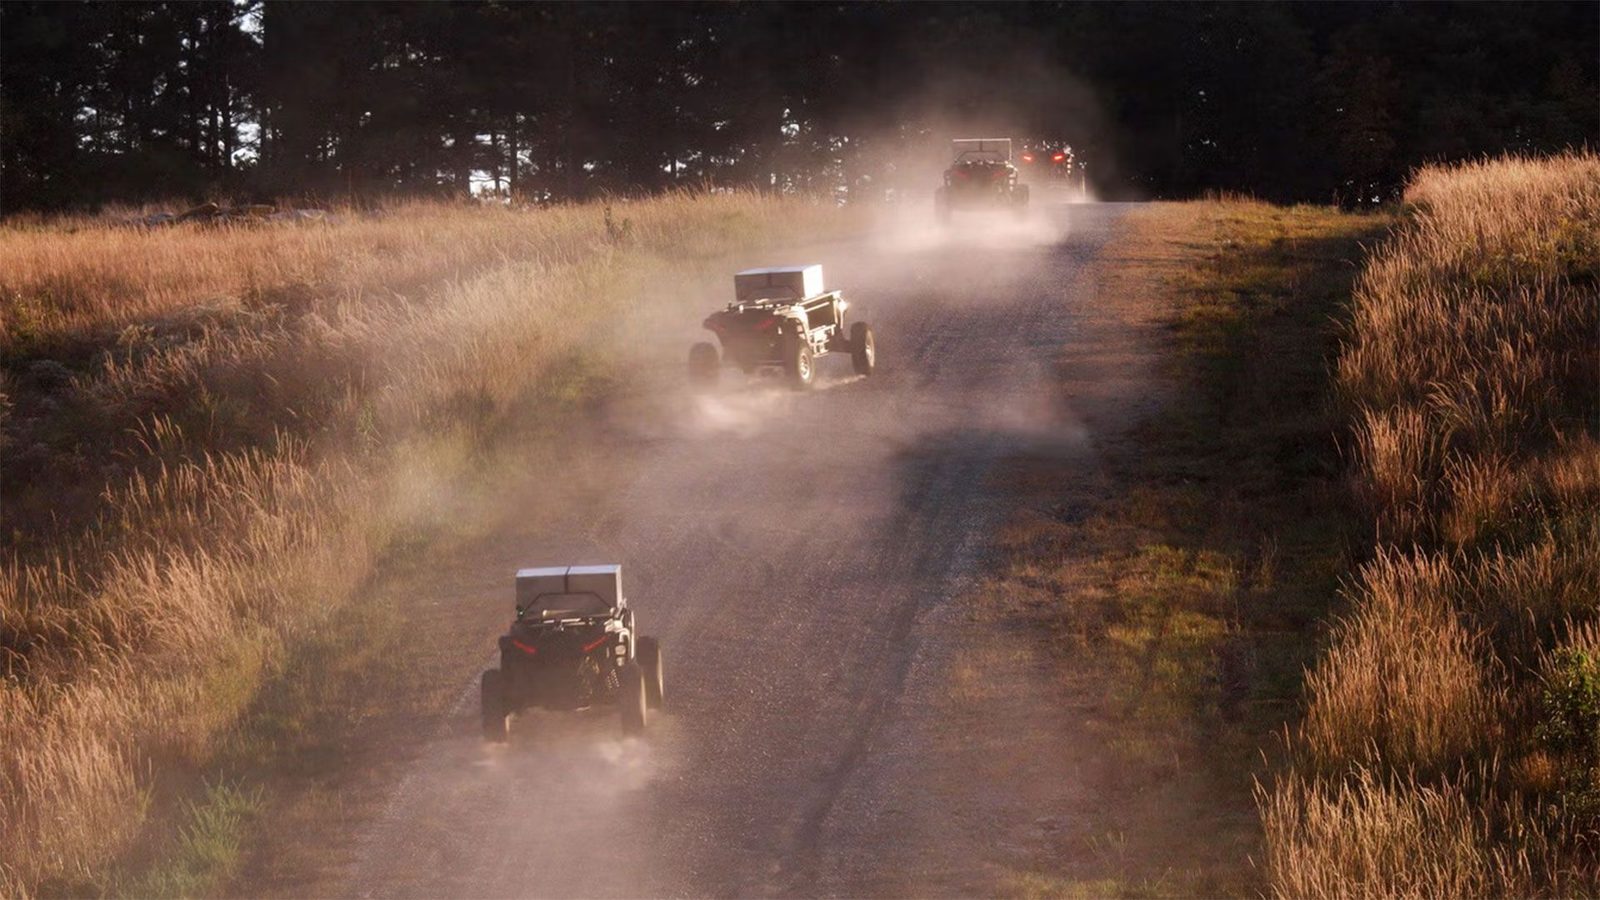
Пентагон випробував зграї автономних наземних машин у симульованому бою
DARPA випробувала чотири автономні наземні машини на Форт-Ноксі, які працювали як команда для розвідки, прикриття та ураження симульованих загроз, тоді як оператор-людина контролював будь-яке кінетичне ураження.
Пентагон випробовує зграї автономних наземних машин (UGV) у симульованих бойових ситуаціях. У середині жовтня на полігоні St. Vith Range у Форт-Ноксі, штат Кентуккі, чотири UGV працювали як команда, щоб подолати та обстежити хвилясту місцевість у пошуках ворожих сил, згідно з дописом DARPA. Ураження цілей контролював оператор-людина.
Як пройшла демонстрація
Під час демонстрації оператор отримав підказку про симульовану загрозу разом із супутниковими знімками. Потім він направив зграю UGV у цей район для обстеження місцевості та виявлення цілей. Одна UGV вийшла попереду зграї для розвідки, тоді як три інші чекали позаду. Розвідувальна UGV була оснащена літальним дроном. Після того як місцевість обстежила провідна машина, інші UGV пішли за нею для прикриття та підтримки. По цілі, виявленій приблизно за 300 ярдів від зграї роботів, було випущено симульовану ракету. Нарешті, останній робот вийшов із укриття, вище на гребені, щоб оцінити поле бою.
Модульні машини та людський контроль
UGV є високомодульними та можуть бути оснащені широким спектром тактичних додатків. Технік, присутній на демонстрації, сказав, що солдати можуть монтувати широкий спектр обладнання на платформи, описуючи їх як супермодульні платформи. У дописі сказано, що три з чотирьох UGV у вправі мали дрони. Було наголошено, що оператор-людина контролював будь-яке кінетичне ураження. Джейсон Грегорі, технічний радник DARPA, сказав, що вся мобільність, рух і виявлення були автономними, але роботи не натискають на курок, доки людина не скаже натиснути на курок. Ця остання вправа була ініційована за запитом європейських союзників. Грегорі також сказав, що місце вправи було обрано тому, що воно має місцевість, подібну до європейського театру воєнних дій. Він сказав: «Тут, у Форт-Ноксі, ми дивимося, як технологія автономної мобільності може поєднуватися з корисними навантаженнями, щоб забезпечити нові можливості для воїнів».
Програма RACER і наступні кроки
Ця вправа була частиною програми DARPA Robotic Autonomy in Complex Environments with Resiliency, або RACER. Експертиза, необхідна для успіху RACER, включає дизайн транспортних засобів, алгоритмічні технології, надінтелект і безпечний зв'язок. Після п'яти років роботи UGV тепер можна інструктувати виконувати завдання на полі бою замість ручного керування, зазначає Грегорі. Вони пересуваються поза дорогами так само швидко, як міг би керувати будь-який водій-людина, щонайменше. Тестувальники вважають, що зграї UGV готові до розгортання та використання в низці інших місій, включаючи логістику їжі, боєприпасів і постачання та інше, згідно з дописом DARPA. Подальші випробування зграйного полювання UGV заплановані на грудень, у них візьмуть участь діючі солдати.
Джерела: Tom's Hardware
SiTech — веброзробка з підтримкою AI
Створюємо швидкі та сучасні сайти й інтегруємо AI у бізнес-процеси. Маєте проєкт чи запитання? Із задоволенням допоможемо.