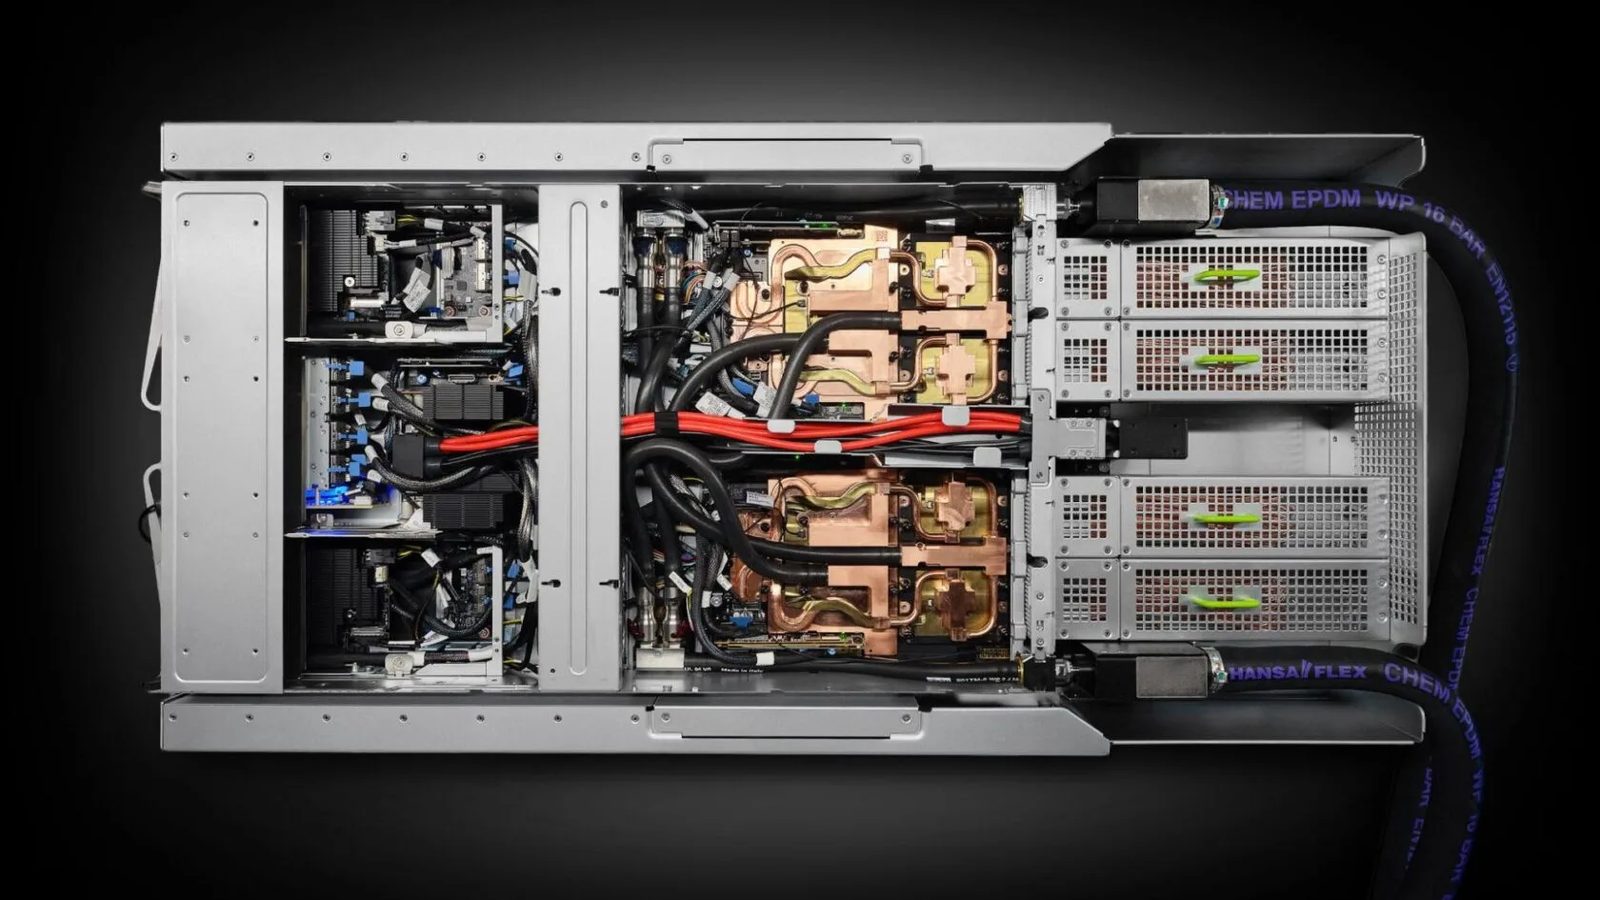
Роботи NVIDIA збирають тестові стійки GB300 класичними конвеєрами та спеціалізованим AI
Лабораторія роботики NVIDIA у Сиетлі та команда Isaac навчили роботів збирати тестові стійки GB300. Класичні конвеєри та спеціалізований AI досягли понад 95% успіху у збиранні busbar.
Роботи збирають тестові стійки GB300
Лабораторія роботики NVIDIA у Сиетлі разом з інженерною командою NVIDIA Isaac розробила роботизовані системи, які збирають тестові стійки GB300. Ці стійки використовуються для перевірки обчислювальних модулів GB300 перед відправкою. Разом з командою операцій NVIDIA та підрядником-виробником Foxconn команда працювала над двома завданнями: збиранням busbar та встановленням багатьох конекторів. Виробники встановили показник успішності 99,5% і час циклу не більше ніж у два рази більший, ніж у кваліфікованих працівників, зокрема 124 секунди для збирання busbar та 72 секунди для всіх чотирьох конекторів. Команда описує цю роботу як одну з найскладніших задач, яку лабораторія вирішувала протягом дев'яти років, та як новий випадок парадоксу Моравця, де людська спритність залишається надзвичайно важкою для автоматизації.
Класичний конвеєр переміг у збиранні busbar
Для збирання busbar команда побудувала модульний конвеєр, а не систему end-to-end навчання. У сприйнятті використовувався NVIDIA FoundationPose з багаторакурсною оцінкою достовірності, щоб виправляти великі помилки позиціонування. Планування поєднувало швидку генерацію waypoint з примітивами маніпуляції кривої Лісажу, а контактом керував високопродуктивний імпедансний контролер з автоматичним демпфуванням та інерційною компенсацією. Три руки ділили роботу: одна Flexiv Rizon 4S встановлювала камеру, друга вставляла limit fixture та busbar і брала clamp, а Universal Robots UR10e з гайковертом OnRobot закручував 16 гайок. Система досягла понад 95% успіху, хоча повний 160-секундний час циклу все ще перевищує 124-секундну мету, а головним перешкодником є послідовне закручування гайок.
Спеціалізований AI та механічний дизайн для конекторів
При встановленні багатьох конекторів потрібно було вставити конектори з двома великими та двома малими кабелями в гнізда з щільними зазорами. Захоплення кабелю сегментацією SAM3 було майже бездоганним, але генералізована оцінка позиції не спрацьовувала на малих текстурних конекторах, а end-to-end імітаційне навчання з ACT або diffusion політиками також не вдалося, оскільки маніпулювання деформованими кабелями можливо лише з обмеженою кількістю даних. Команда назвала це «інверсивним важким уроком», де масштаб даних фізично недосяжний. Натомість вони створили DOPER, спеціалізований фреймворк оцінки позиції, який навчений на синтетичних CAD-рендерах та вдосконалений на псевдо-мітках 3D нейронних реконструкцій, і працює з частотою 30 Hz або швидше. Пристосований 3D-відбиток багатофункціональних щипців обмежував рух деталі під час контакту, що робило позиції захоплення повторюваними без тактильних сенсорів. Політики встановлення попередньо тренували в NVIDIA Isaac Lab з посиленим sim-to-real навчанням та вдосконалили в реальному світі залишковим тренуванням методом SPARR з введенням сили та моменту.
Інфраструктура та перспективи
Робота виконувалася на контейнеризованих сервісах роботики та системі оркестрації TALOS, яка планує примітиви та контролери в реальному часі, послідовно керуючи руками Franka, Flexiv, Universal Robots та SO-101 у циклах з частотою понад 500 Hz. За словами команди, на момент публікації статті вони швидко наближаються до граничних показників виробника, а результати ставлять під сумнів припущення про те, де end-to-end навчання краще за модульні стеки. На думку команди, високопродуктивний контроль та механічний дизайн залишаються недостатньо використовуваними інструментами у навчанні роботів.
Джерела: Nvidia Dev
SiTech — веброзробка з підтримкою AI
Створюємо швидкі та сучасні сайти й інтегруємо AI у бізнес-процеси. Маєте проєкт чи запитання? Із задоволенням допоможемо.