סוכני AI לניווט אוטונומי של רחפנים: מה עובד היום ומה עוד בשלב המחקר
סקירה טכנית שהתפרסמה ב-HackerNoon מסבירה כיצד רחפנים מנווטים בכוחות עצמם: המחסנית הקלאסית — SLAM, VIO ו-PX4, שכבת סוכנים מבוססת מודלי יסוד, והמגבלות שמשאירות את האוטונומיה הסוכנית בשלב המחקר.
הטכנולוגיה האוטונומית התקדמה מאוד בחמש השנים האחרונות: Tesla, BYD ו-Waymo השקיעו מיליארדים במכוניות אוטונומיות, אך רוב הפריסות מוגבלות לאזורים מוגדרים. חלק ניכר מאותה מחסנית תפיסה ושליטה עובר גם לרחפנים, כותב מייסד Falcon Eye AI, Vishwa Vimukthi Gammuduwaththage, בסקירה טכנית שפורסמה ב-HackerNoon ב-23 בספטמבר.
הסקירה מפרידה בין המחסנית הקלאסית שטסה בפועל היום לבין שכבת "סוכן ה-AI", שעדיין מחקרית בחלקה.
ארבע תקופות בניווט רחפנים
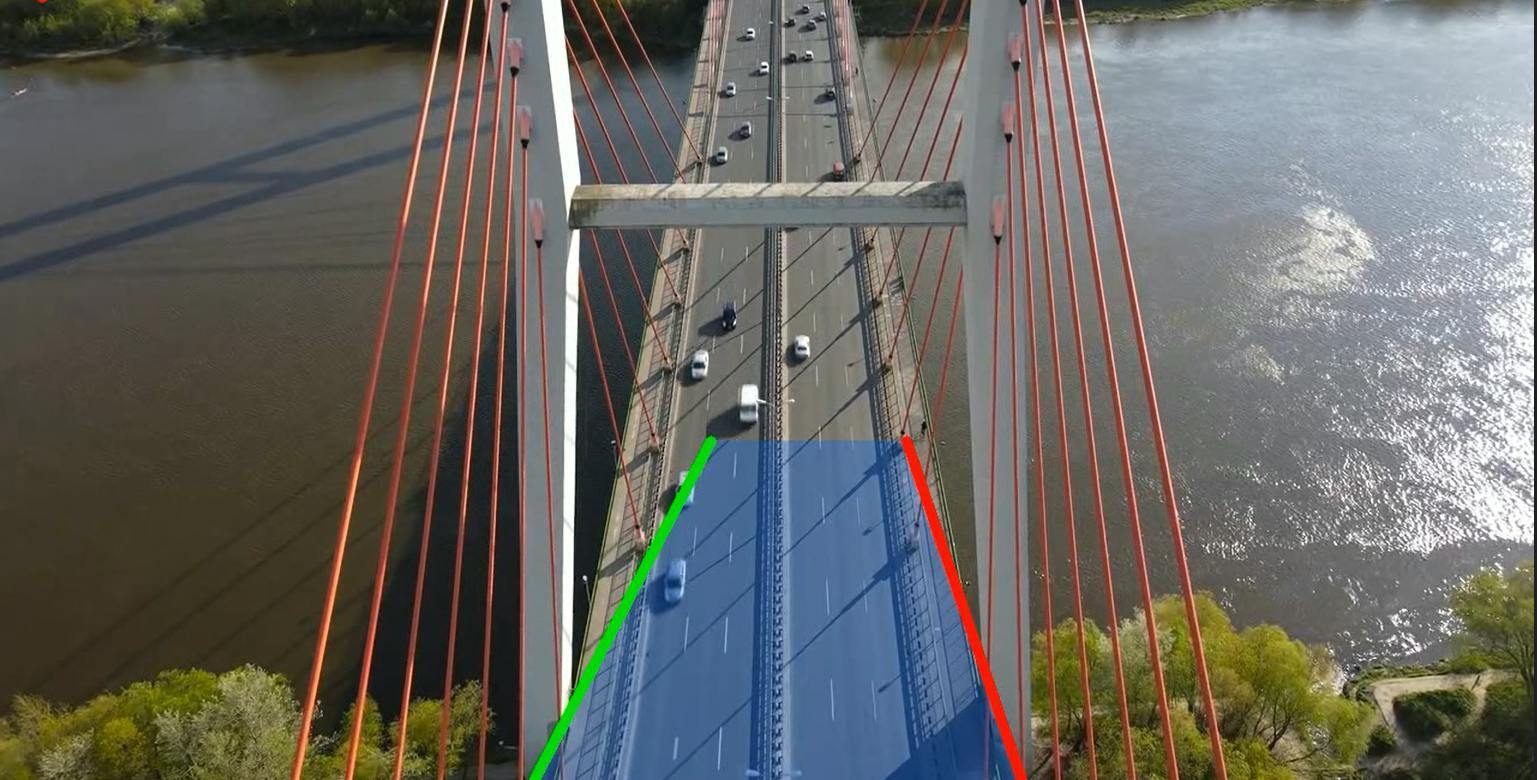
הניווט עבר ארבעה שלבים: טיסה ידנית בטווח ראייה בלבד; טיסה אוטונומית בנקודות ציון מבוססות GPS; מיזוג חיישנים למודעות מצבית מלאה; ואוטונומיה מבוססת AI. הקפיצה המשמעותית היא האחרונה: GPS הפך את הרחפן לתוכנית, ו-AI הופך אותו למסתגל. המשימות היקרות ביותר — בתוך מבנים, מתחת לגשרים, בקניונים עירוניים או בסביבה משובשת — מתקיימות ללא GPS, ובדיוק שם משתלמת שכבת הראייה וה-AI.
המחסנית הקלאסית שטסה בפועל
מערכת מעשית מתחלקת לארבע שכבות: תפיסה, עיבוד על גבי הרחפן, שליטה בטיסה ותקשורת. מצלמות סטריאו מספקות עומק, יחידות IMU מספקות נתוני תנועה בתדירות גבוהה לייצוב, ו-GPS עם תיקוני RTK מגיע לדיוק של סנטימטרים. SLAM בונה מפה של הסביבה בזמן אמת ועוקב אחר מיקום הרחפן בה; אודומטריה חזותית-אינרציאלית (VIO) ממזגת נתוני מצלמה ו-IMU כאשר ה-GPS נעלם. התפיסה נשענת על למידה עמוקה, ולמידת חיזוק מייעלת את מדיניות הניווט; תכנון המסלול נשען על A*, RRT ו-PRM. בקרת הטיסה נשענת על שתי מסגרות פתוחות בוגרות, PX4 ו-ArduPilot, ו-MAVLink מעביר פקודות וטלמטריה.
מה משמעות "סוכן AI" כיום
כל האמור לעיל הוא אוטונומיה קלאסית, וברוב המשימות המסחריות היא עדיין התשובה הנכונה. החזית עברה למערכות מבוססות מודלי יסוד. ניווט חזותי-לשוני (VLN) מאפשר לרחפן לבצע הוראה כמו "טוס מעל הבניין האדום, ואז פנה שמאלה בצומת" בהסתמך על תצפיות חזותיות בלבד; מבחן AerialVLN, שנבנה מעשרות אלפי זוגות הוראה-מסלול, הראה ששיטות VLN לפנים מבנים מתאימות גרוע לסצנות אוויריות. מודלים של חזות-שפה-פעולה (VLA), כמו OpenVLA ו-π0, מייצרים שליטה ברמה נמוכה מקצה לקצה, ומודלים ייעודיים לרחפנים כמו AutoFly ו-GRaD-Nav++ ממפים פקודות עיליות לבקרה על הסיפון.
היכן זה עדיין נתקע
המחבר ממתן ציפיות. מודל שמנמק בקצב 2 Hz לא יחליף הימנעות מהתנגשות שרצה ב-50 Hz, ולכן המציאות בטווח הקרוב היא היברידית: מודל יסוד לחשיבה ברמה גבוהה מעל בקר קלאסי מהיר לרפלקסים. מחשוב על הסיפון הוא תקרה קשיחה — כל גרם של GPU וכל ואט שהוא צורך הם זמן טיסה שלא נוצל. להבטחת בטיחות אין עדיין סיפור עבור מודלי יסוד: בקר דטרמיניסטי אפשר להסמיך, אך מיפוי מצבי הכשל של מדיניות רשת עצבית גדולה נותר בעיה רגולטורית פתוחה. סימולציה (Gazebo, AirSim) ובדיקות מדורגות — מקשירה ועד שטח פתוח — הן עדיין המשמעת שמרוויחה אמון. העמדה הכנה, לדבריו, היא שכבתית: מחסנית קלאסית לרפלקסים ולבטיחות, ומודלי יסוד לחשיבה.
SiTech — פיתוח אתרים בכוח ה-AI
אנחנו בונים אתרים מהירים ומודרניים ומשלבים AI בתהליכי עבודה אמיתיים. יש לכם פרויקט או שאלה? נשמח לעזור.