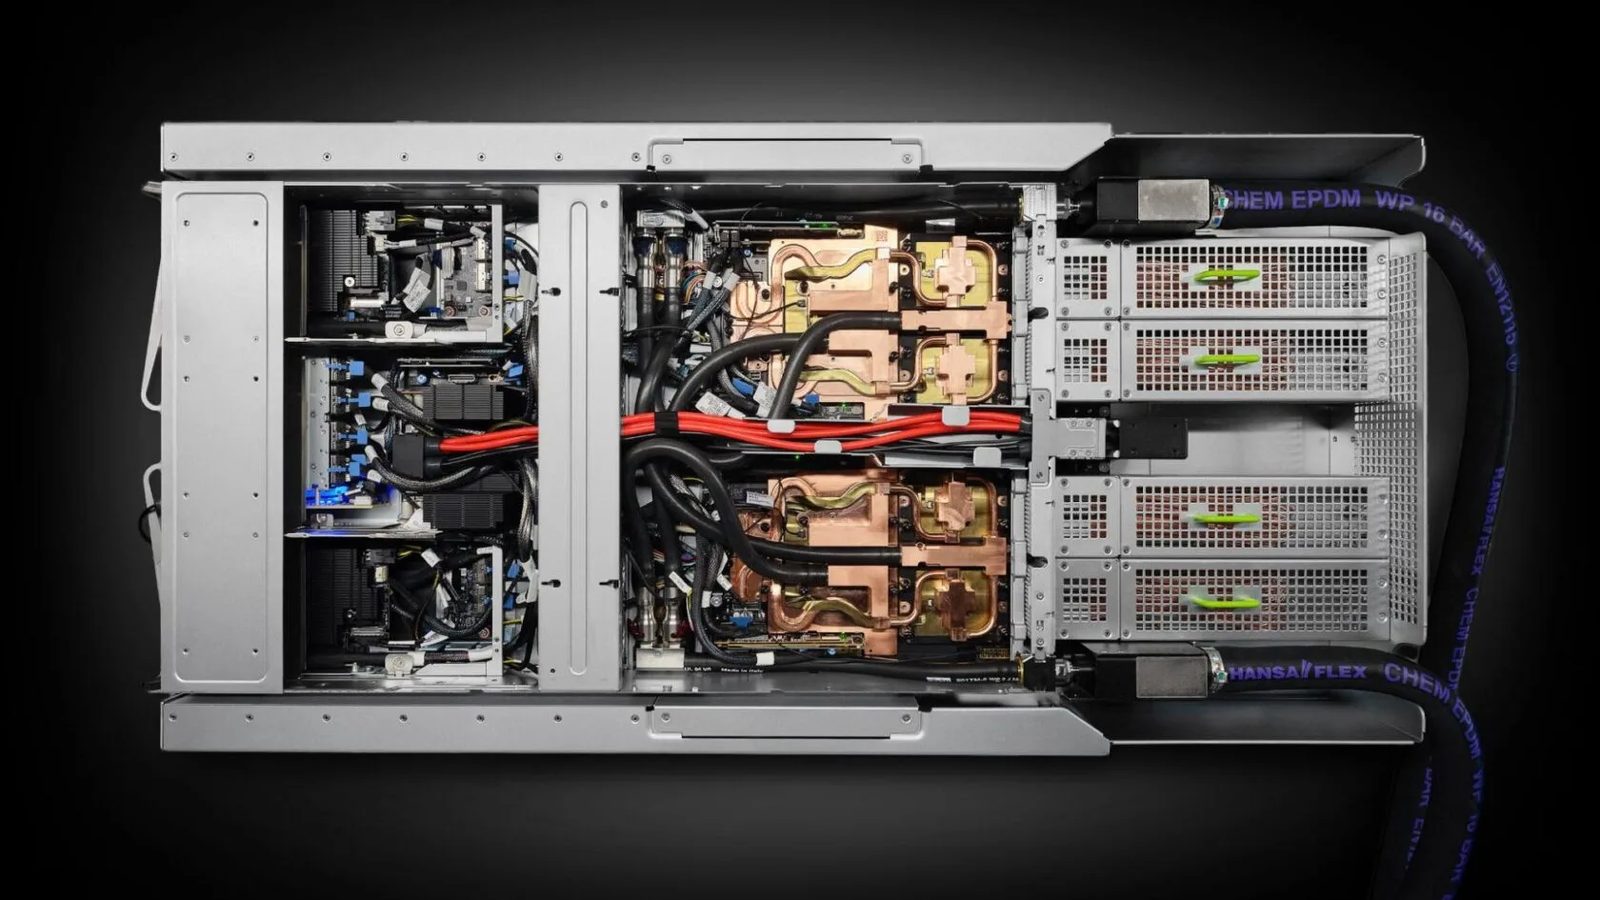
NVIDIA-ს რობოტები GB300-ის სატესტო უჯრებს კლასიკური პაიპლაინებითა და სპეციალიზებული AI-ით აწყობენ
NVIDIA-ს სიეტლის რობოტიკის ლაბორატორიამ და Isaac-ის გუნდმა რობოტებს GB300-ის სატესტო უჯრების აწყობა ასწავლა. კლასიკურმა პაიპლაინებმა და სპეციალურმა AI-მ busbar-ის აწყობაზე 95%-ზე მეტ წარმატებას მიაღწია.
რობოტები GB300-ის სატესტო უჯრების აწყობას ითავებენ
NVIDIA-ს სიეტლის რობოტიკის ლაბორატორიამ, NVIDIA Isaac-ის საინჟინრო გუნდთან ერთად, შეიმუშავა რობოტული სისტემები, რომლებიც GB300-ის სატესტო უჯრებს აწყობენ. ეს უჯრები გამოიყენება GB300-ის გამოთვლითი მოდულების შესამოწმებლად გაგზავნამდე. NVIDIA-ს ოპერაციების გუნდთან და კონტრაქტორ მწარმოებელ Foxconn-თან ერთად გუნდმა ორ ამოცანაზე იმუშავა: busbar-ის აწყობასა და მრავალი კონექტორის ჩასმაზე. მწარმოებლებმა დააწესეს 99,5%-იანი წარმატების მაჩვენებელი და ციკლის დრო არაუმეტეს ორჯერ მეტი, ვიდრე კვალიფიციურ მუშაკებს, კერძოდ 124 წამი busbar-ის აწყობისთვის და 72 წამი ოთხივე კონექტორისთვის. გუნდი ამ სამუშაოს აღწერს როგორც ერთ-ერთ ურთულეს პრობლემას, რომელიც ლაბორატორიამ ცხრა წლის განმავლობაში გადაჭრა, და როგორც Moravec-ის პარადოქსის ახალ შემთხვევას, რომელშიც ადამიანის მოხერხებულობა კვლავ განსაკუთრებით ძნელად ავტომატიზებადი რჩება.
busbar-ის აწყობაზე კლასიკურმა პაიპლაინმა გაიმარჯვა
busbar-ის აწყობისთვის გუნდმა ააგო მოდულური პაიპლაინი და არა end-to-end სწავლების სისტემა. აღქმაში გამოიყენეს NVIDIA FoundationPose მრავალხედვისეული სანდოობის შეფასებით, რათა დიდი პოზის შეცდომები გამოესწორებინათ. დაგეგმვა აერთიანებდა სწრაფ waypoint-გენერაციას Lissajous-ის მრუდის მანიპულაციის პრიმიტივებთან, ხოლო კონტაქტს მართავდა მაღალი წარმადობის იმპედანსის კონტროლერი ავტომატური დემპფირების დიზაინითა და ინერციული კომპენსაციით. სამი მკლავი იყოფდა სამუშაოს: ერთი Flexiv Rizon 4S აყენებდა კამერას, მეორე ჩასვამდა limit fixture-სა და busbar-ს და იღებდა clamp-ს, ხოლო Universal Robots UR10e OnRobot-ის ხრახნისამრევით 16 ხრახნს ატრიალებდა. სისტემამ 95%-ზე მეტ წარმატებას მიაღწია, თუმცა სრული 160-წამიანი ციკლის დრო კვლავ აღემატება 124-წამიან სამიზნეს, და მთავარი შემაფერხებელი ხრახნების თანმიმდევრული ჩახრახნვაა.
სპეციალიზებული AI და მექანიკური დიზაინი კონექტორებისთვის
მრავალი კონექტორის ჩასმისას საჭირო იყო ორი დიდი და ორი პატარა კაბელზე დამაგრებული კონექტორის აწევა და მჭიდრო დაშორებების ბუდეებში ჩასმა. კაბელის დაჭერა SAM3-ის სეგმენტაციით თითქმის უნაკლო იყო, მაგრამ გენერალისტური პოზის შეფასება პატარა, ტექსტურის გარეშე კონექტორებზე ჩავარდა, და end-to-end იმიტაციური სწავლება ACT-ით ან diffusion პოლიტიკებითაც ვერ გამოდგა, რადგან დეფორმირებადი კაბელების მანიპულირება მხოლოდ შეზღუდული რაოდენობით შეიძლებოდა. გუნდმა ამას „ინვერსიული მწარე გაკვეთილი“ უწოდა, სადაც მონაცემთა მასშტაბი ფიზიკურად მიუღწეველია. მათ სამაგიეროდ ააგეს DOPER, სპეციალიზებული პოზის შეფასების ჩარჩო, რომელიც გაწვრთნილია სინთეზურ CAD რენდერებზე და დახვეწილია 3D ნეირონული რეკონსტრუქციების ფსევდოლეიბლებზე, და მუშაობს 30 Hz ან უფრო სწრაფად. მორგებული 3D-ნაბეჭდი მრავალფუნქციური მჭიდის თითები კონტაქტის დროს ნაწილის მოძრაობას ზღუდავდა, რაც დაჭერის პოზებს ტაქტილური სენსორების გარეშე განმეორებადს ხდიდა. ჩასმის პოლიტიკები წინასწარ გაწვრთნეს NVIDIA Isaac Lab-ში sim-to-real გაძლიერებული სწავლებით და დახვეწეს რეალურ სამყაროში ნარჩენი წვრთნით SPARR-ის მეთოდით, ძალისა და მომენტის შეყვანით.
ინფრასტრუქტურა და პერსპექტივები
სამუშაო კონტეინერიზებულ რობოტიკის სერვისებსა და TALOS-ის ორკესტრაციის სისტემაზე მიმდინარეობდა, რომელიც დამგეგმავებს, პრიმიტივებსა და კონტროლერებს რეალურ დროში, 500 Hz-ზე მეტი სიხშირის ციკლებში თანმიმდევრობით მართავს Franka-ს, Flexiv-ის, Universal Robots-ისა და SO-101-ის მკლავებზე. გუნდის თქმით, სტატიის გამოქვეყნებისას ისინი სწრაფად უახლოვდებიან მწარმოებლის ზღვრულ მაჩვენებლებს და შედეგები ეჭვქვეშ აყენებს ვარაუდებს, თუ სად სჯობს end-to-end სწავლება მოდულურ სტეკებს. გუნდის აზრით, მაღალი წარმადობის კონტროლი და მექანიკური დიზაინი კვლავ ნაკლებად გამოყენებული ინსტრუმენტებია რობოტების სწავლებაში.
წყაროები: Nvidia Dev
SiTech — AI-გაძლიერებული ვებ დეველოპმენტი
ვქმნით სწრაფ, თანამედროვე ვებსაიტებს და AI-ს ვაერთიანებთ ქართული ბიზნესებისთვის. გაქვთ პროექტი ან კითხვა? სიამოვნებით დაგეხმარებით.