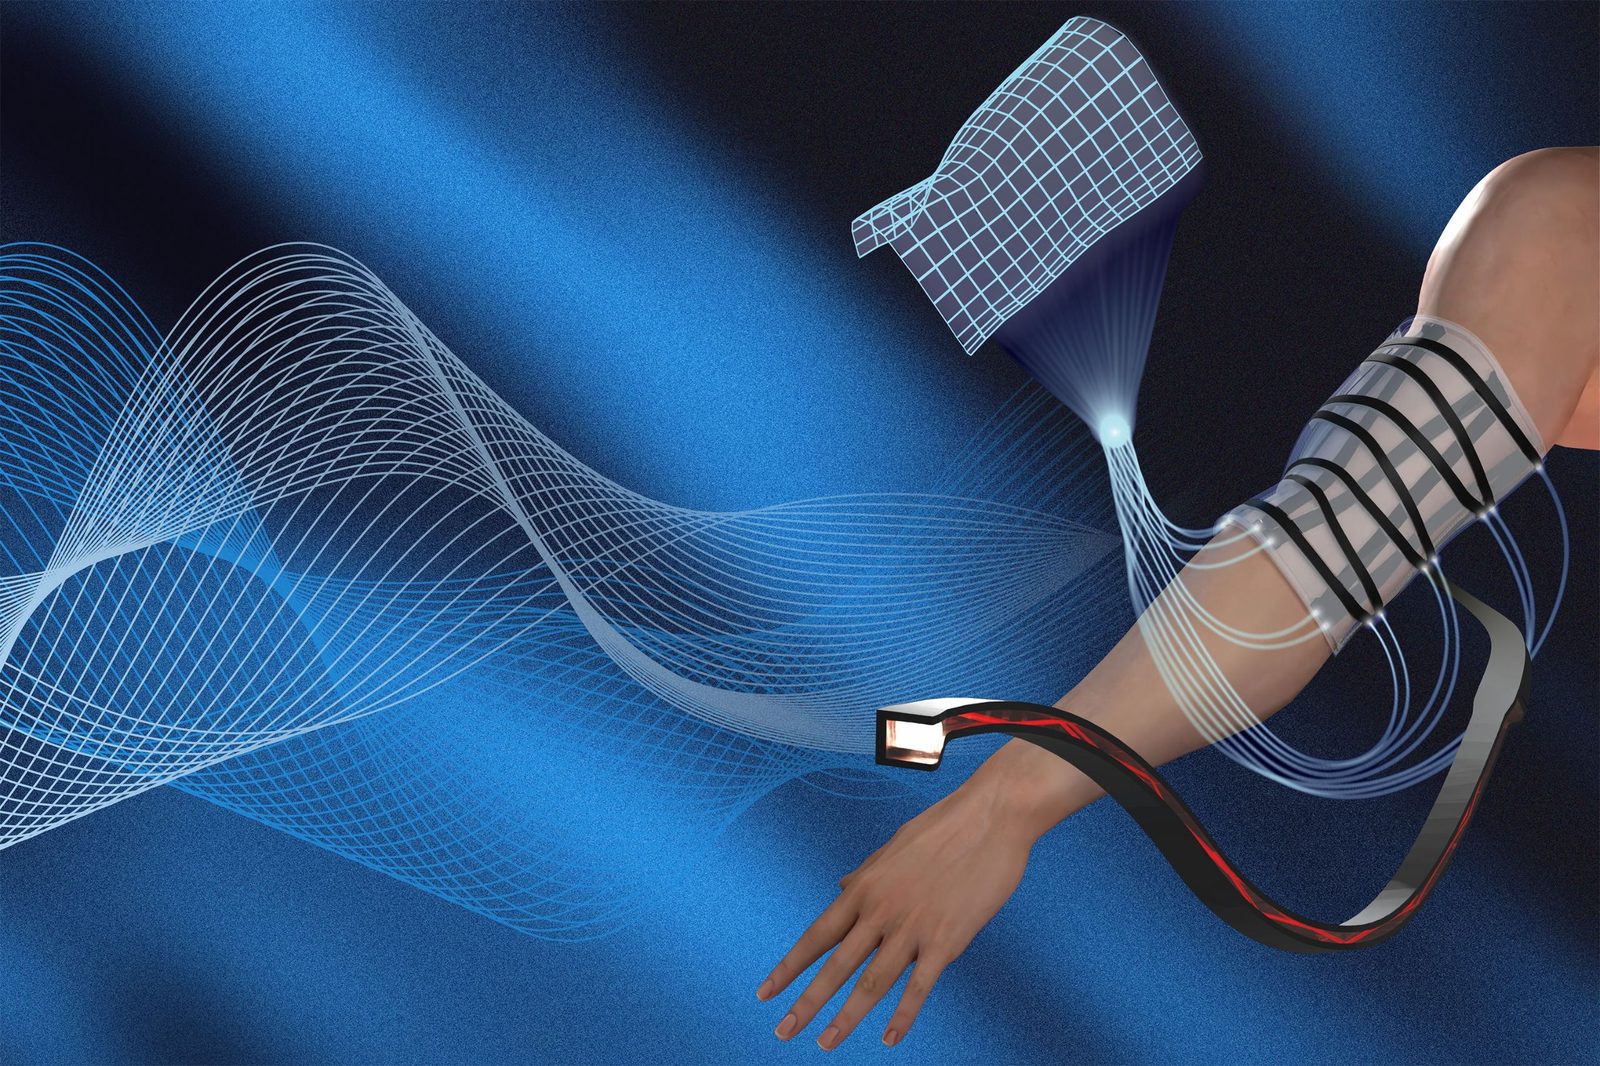
Інженери MIT створили м'яку шкіру для розпізнавання форми для ігор та VR
Інженери MIT створили м'яку розтяжну плівку, яка стежить за 3D-формою та дотиком за допомогою оптичних бусин; у лабораторії похибка менша за півсантиметра. Робота орієнтована на ігри, VR, фізіотерапію та роботів.
М'яка плівка стежить за власною 3D-формою
Інженери MIT створили м'яку розтяжну плівку, яка стежить за власною 3D-формою та дотиком. За даними MIT News, вона придатна для ігор, VR та фізіотерапії. Робота спирається на статтю, опубліковану в Advanced Intelligent Systems, „Toward fully soft and multifunctional shape sensing via optical waveguide arrays“. Поверхня повністю м'яка, однак плівка повністю не розтягується. Зовнішній шар збирає дані, а алгоритм перетворює їх на 3D-форму. Використано 14 хвилеводів, кожен 160 мм, у два шари, по сім зигзагів у силіконовій плівці 16 x 16 x 0,5 см. У кожної бусини на одному кінці LED, на іншому — датчик світла, на боці — електроніка. Реконструкція в MATLAB відбувається приблизно тричі на секунду.
Бусини читають напрямок згину
Звичайна бусина має прозору серцевину в оболонці, що поглинає світло; при згині менше світла досягає кінця, тому вихідне світло є мірою згину. MIT замінив серцевину на м'яку смолу і використав чорну оболонку. Один бік навмисно зробили шорстким, щоб згин в цю або протилежну сторону викликав різні втрати, що дає двобічне розпізнавання. Бусини реагують також на тиск і зовнішню силу, наприклад, при натисканні на передпліччя в демонстрації фізіотерапії. Розпізнавання сили не відкалібровано і працює окремо від режиму форми. У симуляціях тестували 3-20 хвилеводів на шар, кут 0-35 градусів, шість форм, шум 10% і 30 спроб. Розташування під кутом покращує точність більше, ніж збільшення кількості; відстань між зигзагами вибрали з найближчим збігом з відомими формами.
Точність, стійкість та застосування
У лабораторних тестах похибка плівки залишилася нижчою за півсантиметра. На трьох 3D-друкованих формах відомої форми середньоквадратична відстань між жорсткою та реконструйованою поверхнями склала 0,37, 0,28 і 0,45 см. Студентка MIT Цифан Юм оцінила похибку жорстких датчиків у 1-2 см і назвала результат щойно не рівним існуючим технологіям. Після розрізання або відключення бусин решта все одно змогла реконструвати загальну форму; у симуляції похибка була нижчою за 0,3 см при відключенні до трьох, а від п'яти — зростала приблизно до 1 см. Розтяжні демонстрації один автор провів на власному тілі, з більш простим масштабуванням кутів кисті та ліктя, оскільки натискання на ці шарніри заважає алгоритму форми. Юм сказала, що система орієнтована на повністю м'які поверхні, тому потенційно безпечніша навколо людей. Асистент-професор MIT і співавтор Кейтлін Бекер сказала, що команда хоче допомогти фізіотерапевтам у спостереженні за прогресою пацієнтів та кількісній оцінці, для точнішого порівняння сеансів. Технологія може імітувати рух у VR, телекерування роботів або використовуватися в м'яких роботах. Дослідники планують створити ще тоншу плівку. Сьогодні бусини мають товщину 1 мм і можуть бути тоншими до сотень мікрометрів, тоншими за волосся; більше бусин зробить можливим розумний одяг. Майбутні роботи включають швидший процесор замість MATLAB, більше шарів хвилеводів і вузькі хвилеводи для кращої деталізації, окрему плівку для одночасного вимірювання сили та форми і стійку електроніку.
Джерела: Tom's Hardware
SiTech — веброзробка з підтримкою AI
Створюємо швидкі та сучасні сайти й інтегруємо AI у бізнес-процеси. Маєте проєкт чи запитання? Із задоволенням допоможемо.